Обновление (04 / 09 / 2026): У нас есть большой запас всех наших продуктов, найти нас также в и    Как получить расценки

Как отправить поправки базовой станции RTK в ArduPilot с помощью Mission Planner, QGroundControl и MAVProxy

Отправка поправок базовой станции RTK на обложку ArduPilot

Содержание

В этом руководстве рассматривается процесс настройки. MissionPlanner и QGroundControl отправить RTK corrections до автопилот от base stationИнструкции были протестированы с помощью simpleRTK2B Budget, simpleRTK2B Lite и simpleRTK3B Pro приемников.

Если вы предпочитаете использовать NTRIP service Вместо вашей собственной базовой станции, пожалуйста, следуйте инструкциям. Как отправить NTRIP Исправления к руководству по использованию ArduPilot с MissionPlanner, QGroundControl и MAVProxy..

Требуемое оборудование

Необходимое программное обеспечение

Как отправлять поправки базовой станции RTK в ArduPilot с помощью Mission Planner или QGroundControl

Настройте и подключите приемник базовой станции.

Для настройки GNSS-приемника в качестве базовой станции выполните следующие действия: ArduSimple учебник Как настроить simpleRTK2B в качестве статической базовой станции. В качестве альтернативы, если вы запускаете simpleRTK3B приемник следует инструкциям Как настроить simpleRTK3B Pro как статическая базовая станция.

Настройте и подключите rover получатель

  1. Чтобы настроить ваш ресивер как rover пожалуйста, следуйте этим инструкциям. ArduSimple учебник. В качестве альтернативы, если вы запускаете simpleRTK3B Heading получатель следуйте этому учебник
  2. Подключить autopilot к вашему ПК с помощью USB-C cable или radio telemetry ссылку.
  1. Прикрутите антенну SMA connectors Прикрепите антенны к приемникам вручную и убедитесь, что вы размещаете их в месте с беспрепятственным обзором неба.
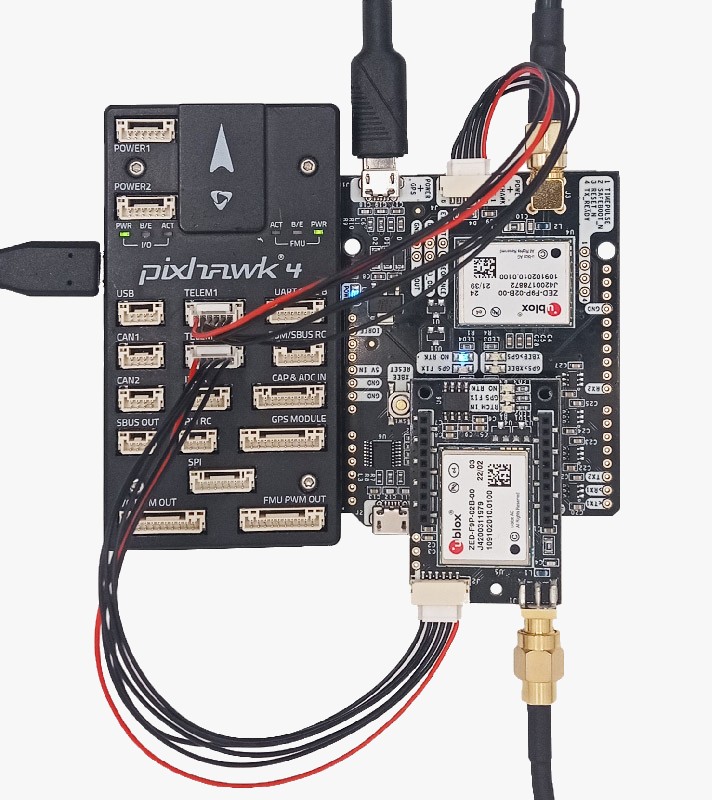
  2. Подключите приемник к автопилоту и убедитесь, что у вас есть GPS lock.

Передавайте RTK-коррекции с наземной станции, используя приемник базовой станции.

С Mission Planner процесс чрезвычайно прост, инструкции одинаковы для simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) и расширение simpleRTK3B Pro (Septentrio mosaic-X5) приемники.

  1. Открыто Mission Planner и подключитесь к своему rover autopilot через COM port.
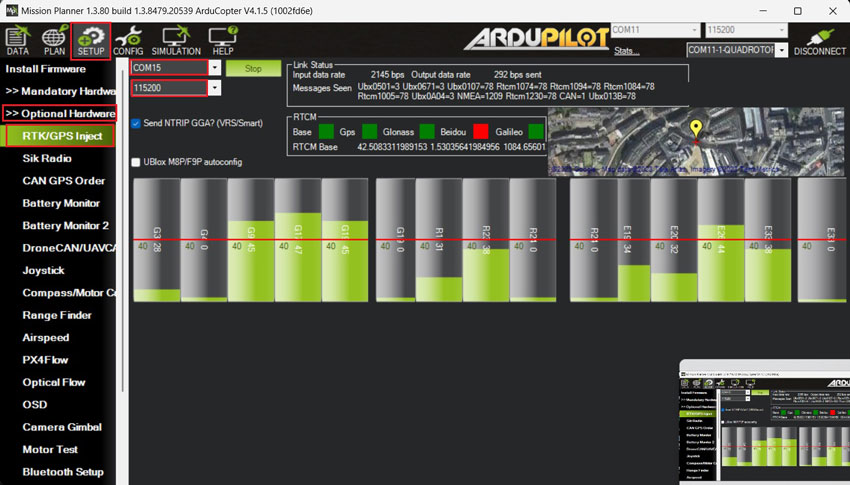
  2. Перейдите на SETUP -> Optional Hardware -> RTK/GPS Inject.
  3. Выберите COM port Базовая станция GNSS использует для подключения к компьютеру и установки соответствующих параметров. baudrate (обычно 115200). Нажмите Connect.
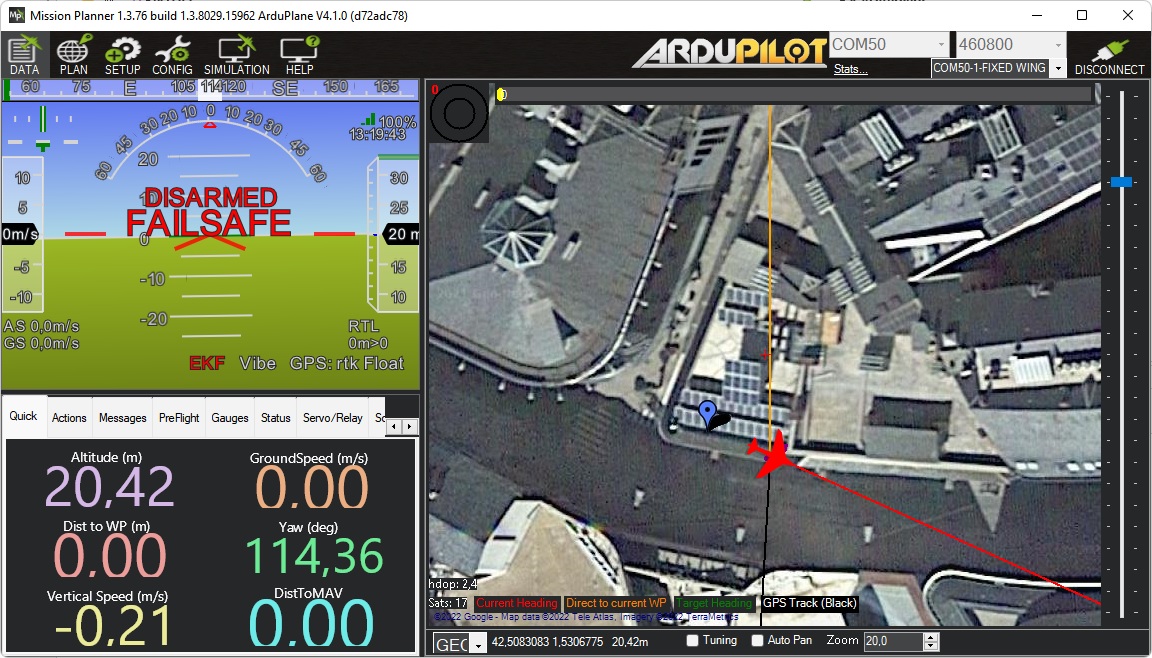
  1. Вернуться на главный экран Mission PlannerЗдесь вы найдете как базовую станцию, так и автопилот. rover позиции.
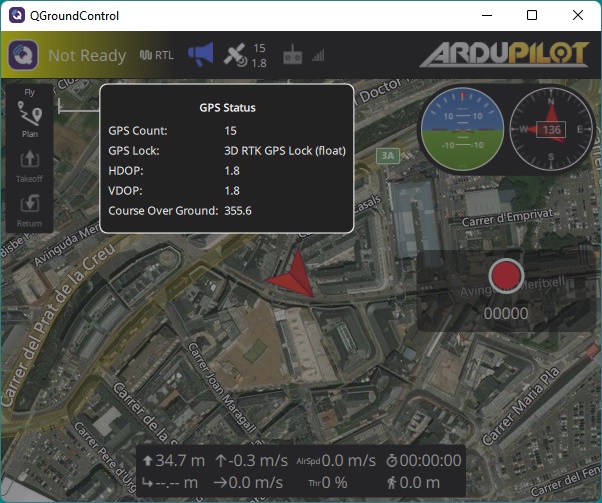
  2. rover корректно получает поправки RTCM, поступающие от базовой станции, если Mission Planner GPS В RTK Float/Fixed mode.

QGroundControl автоматически обнаруживает оба simpleRTK2B Budget
и simpleRTK3B Pro доски (но не simpleRTK2B Lite), подключается через USB к компьютеру, на котором оно запущено.

Она автоматически настраивает приемник и начинает передавать корректировки на GNSS-приемник, установленный на автопилоте.

Мы протестировали автоматическую настройку, и её поведение не всегда соответствует ожиданиям, поэтому в этом руководстве мы покажем вам альтернативный метод, который поддерживает... simpleRTK2B Lite Приёмники используются в качестве базовых станций и работают на 100% времени.

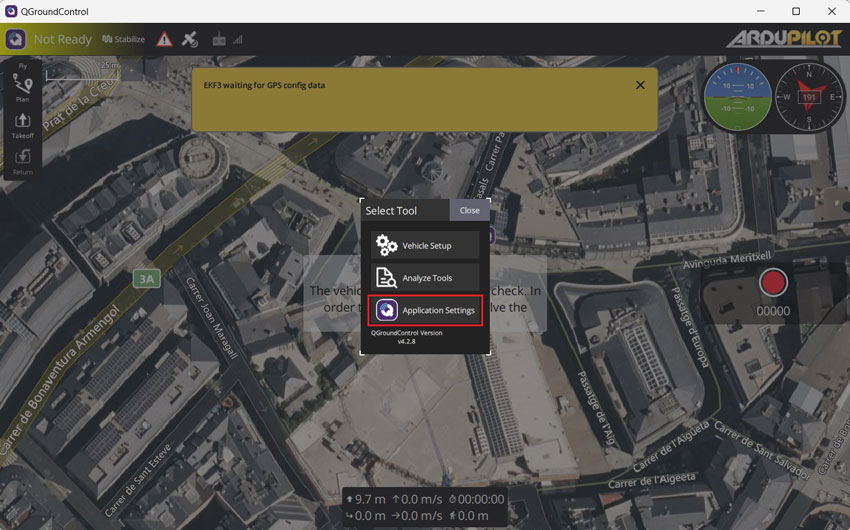
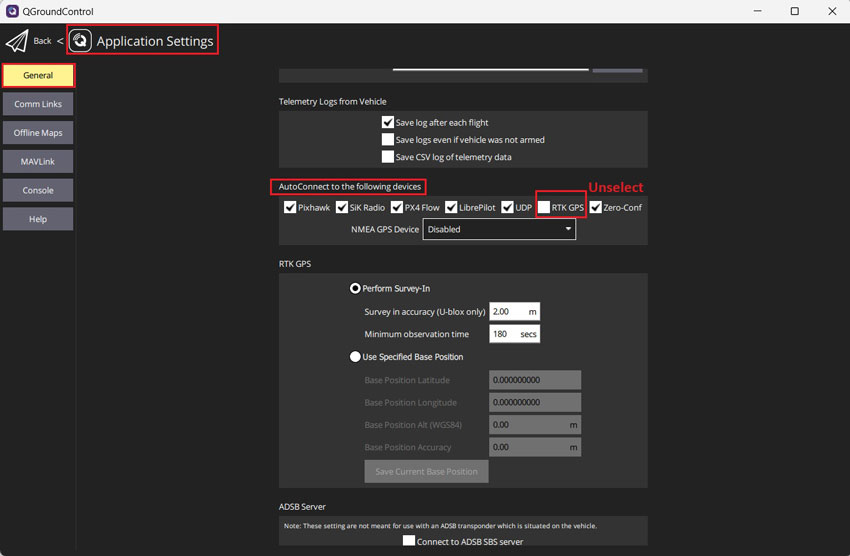
  1. Открыто QGroundControl и нажмите Application Settings в главном меню.
  1. Перейдите на General –> AutoConnect to the following devices –> Unselect RTK GPS.
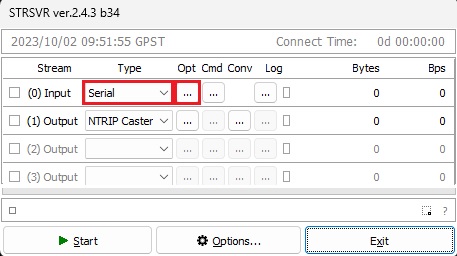
  1. Run STRSVR application. Выбирать (0) Введите как последовательный порт, нажмите кнопку «Опция…».
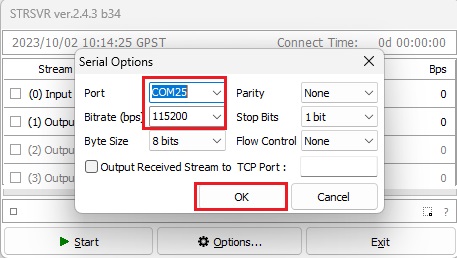
  1. Поставьте Port до COM port вашей GNSS receiver базовая станция. Установить Bitrate (bps) . GNSS receiver baudrate, нажмите OK.
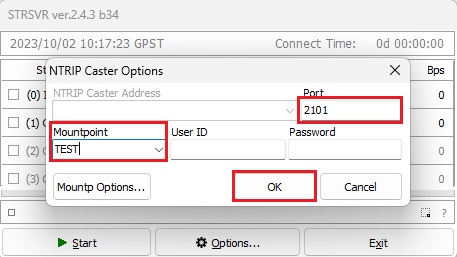
  1. Выбрать (1) Output as NTRIP Caster, click Opt… button.
  1. Поставьте Port, например 2101, Набор Mountpoint, например TEST. Ты можешь уйти UserID и Password пусто и нажмите OK.
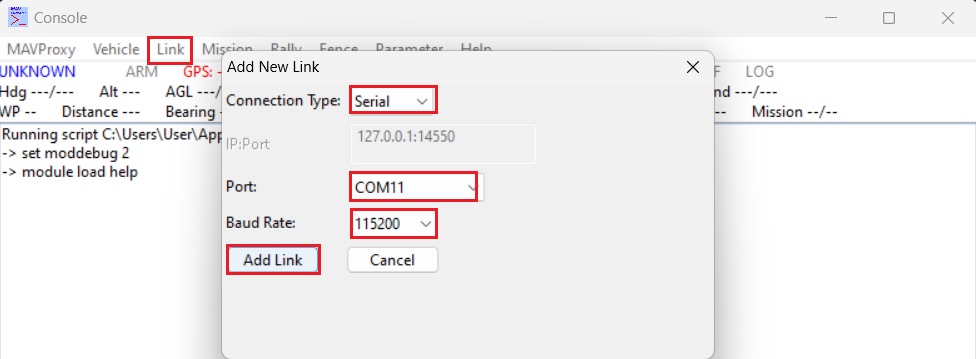
  1. Run MAVProxy и перейти в Link –> Add –> Serial. Выберите telemetry link или автопилот COM port и установить Baud Rate. Нажмите Add Link.
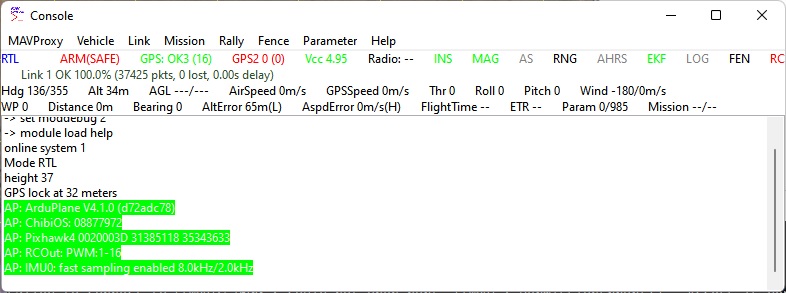
  1. Если соединение в порядке, то ваш MAVProxy Экран должен выглядеть примерно так.
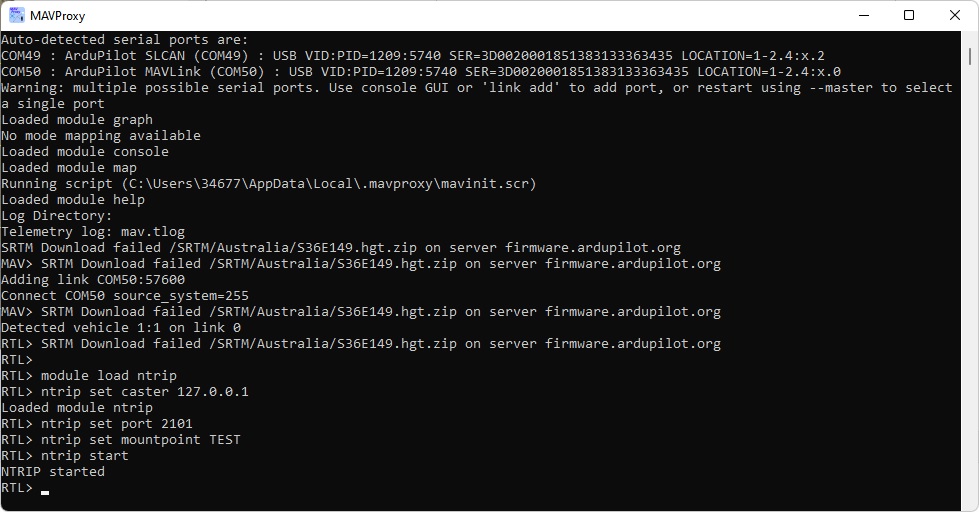
  1. Открыто MAVProxy Окно терминала и тип:
    • module load ntrip
    • ntrip set caster 127.0.0.1
    • ntrip set port 2101
    • ntrip set mountpoint TEST
    • ntrip start
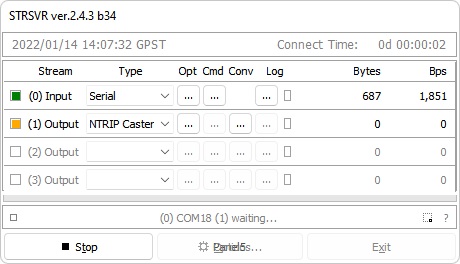
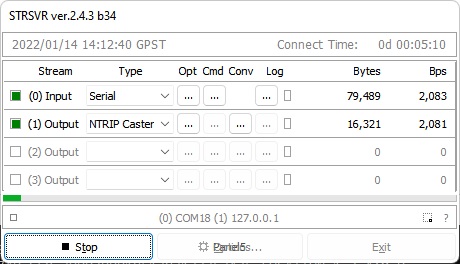
  1. После завершения предыдущего шага, STRSVR Должно выглядеть примерно так, как в приведенном ниже примере, указывая на то, что передача данных находится в процессе.
  1. GNSS receiver подключенный к вашему автопилоту получит RTCM messages автоматически с вашей базовой станции и войти RTK fix/float mode.

Сопутствующие продукты

Если вы хотите выполнить это руководство, все продукты у нас есть на складе и готовы к отправке.

РТК-помощник

Найдите лучшие товары для вашего применения, задав всего несколько вопросов.

Если вам понравился этот контент, вы можете подписаться на нас в Twitter, YouTube, Facebook or LinkedIn чтобы оставаться в курсе подобного контента.

Есть вопросы или пожелания?
Связаться с нами! Мы ответим <24 часов!

Контакты ArduSimple
Закрыто

Получите доступ к своему аккаунту и заказам.

Or

ArduSimple – Высокоточное RTK-оборудование и решения для геодезических работ, упрощенные в использовании

Хотите узнать больше о GPS и RTK?

Если вы сейчас заняты, наши инженеры могут отправить вам 3 коротких электронных письма, в которых подробно объяснят все, что вам нужно знать для начала вашего проекта.