Как настроить simpleRTK3B Compass с Unicore UM982 в ArduPilot для высокоточного определения курса GNSS
Содержание
В этом уроке мы покажем вам, как настроить simpleRTK3B Compass (работает на Unicore Модуль UM982 RTK) обеспечивает высокоточное определение курса на основе GNSS в вашем проекте ArduPilot.
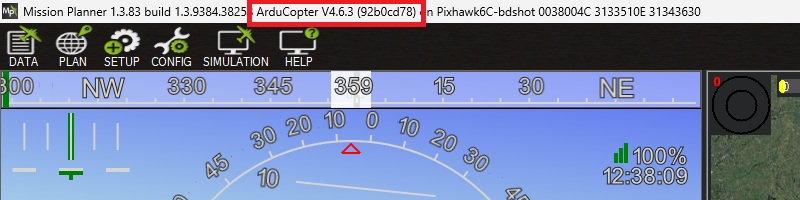
Пожалуйста, проверьте прошивку вашего ArduPilot, подключив его. Pixhawk Подключитесь к компьютеру с помощью кабеля USB-USB-C и откройте Mission PlannerВерсия прошивки отображается в верхней панели. Mission Planner окно.
Обратите внимание, что мы проверили руководство на следующих версиях прошивки:
АрдуRover 4.6.0 и 4.6.3
ArduCopter 4.6.0 и 4.6.3
ArduPlane 4.6.0 и 4.6.3
Если у вас установлена версия прошивки 4.0 или ниже, пожалуйста, обновите прошивку, следуя инструкциям. Инструкция по загрузке прошивки в ArduPilotВ противном случае некоторые из описанных параметров могут быть неприменимы.
Как настроить и подключить RTK-приемник UM982 к ArduPilot
Настроить simpleRTK3B Compass (UM982) приемник
Подключите обе антенны GNSS к приемнику. Убедитесь, что антенны имеют хороший обзор неба для проверки функциональности. Иначе вы не сможете увидеть спутниковый обзор и сигнал.
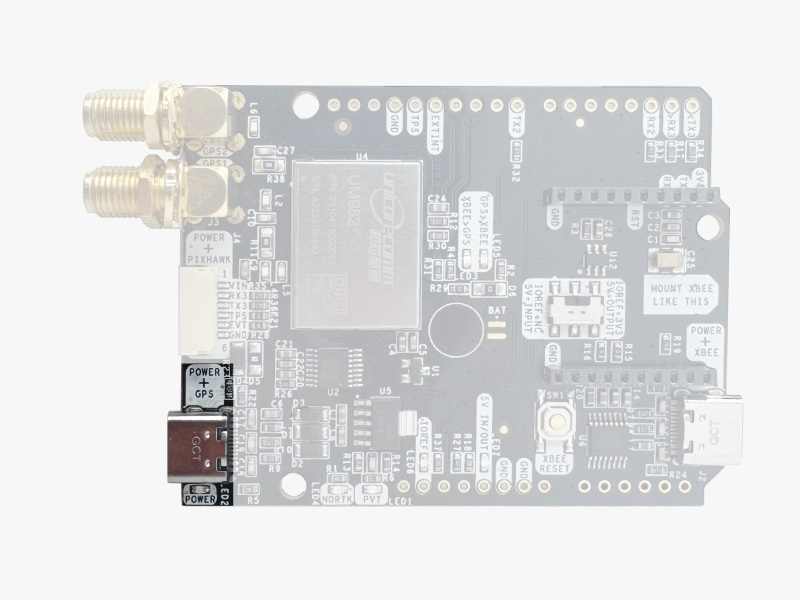
Подключить simpleRTK3B Compass к компьютеру через USB-порт, помеченный значком POWER+GPS с помощью кабеля USB-C.
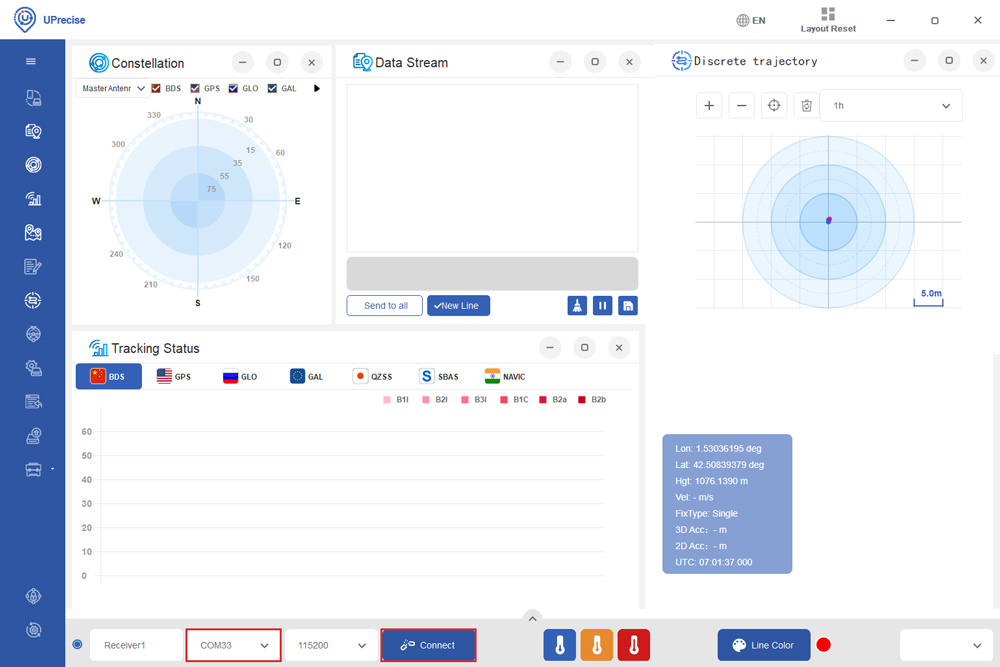
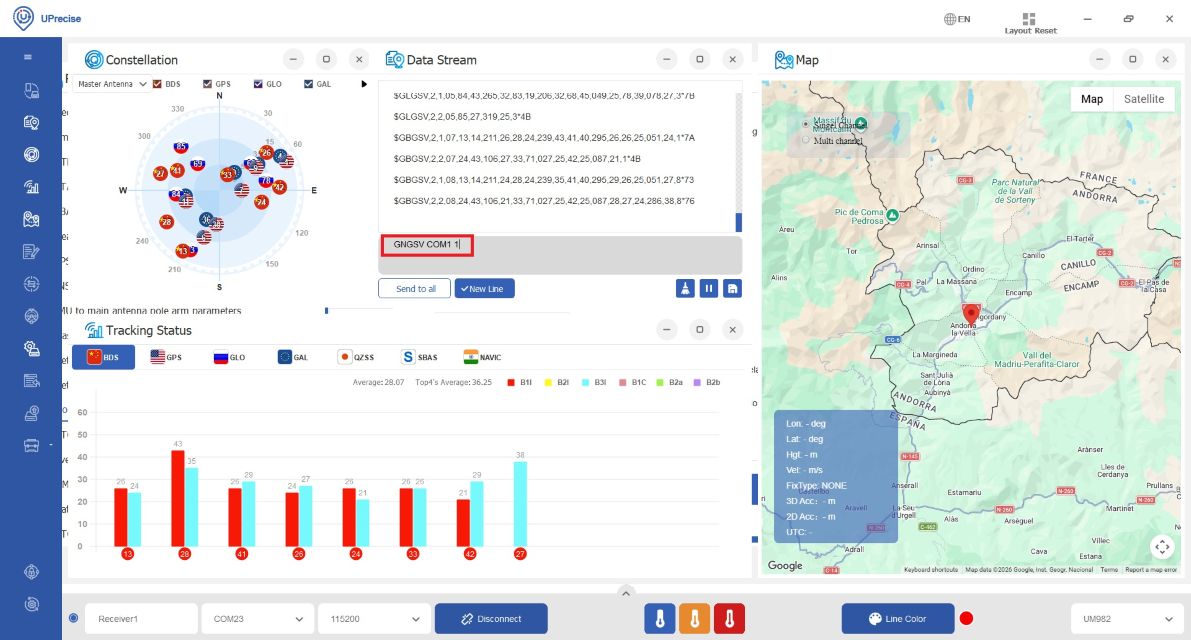
Откройте Uprecise. Выберите COM порт (если вы не знаете, какой COM-порт использовать, проверьте диспетчер устройств вашего ПК) и установите скорость передачи данных на 115200 or AUTO, нажмите Connect.
Введите следующие команды в окно «Поток данных» (нижний серый прямоугольник), чтобы передавать сообщения NMEA на COM1 для отладки и отправлять сообщения NMEA на Pixhawk Через COM3 на частоте 1 Гц. Если требуется более высокая частота, отрегулируйте команды (например, GNGGA COM1 0.1 для частоты 10 Гц).
GNGSV COM1 1
GNGSA COM1 1
UNIHEADINGA COM1 1
GNGGA COM3 1
GNRMC COM3 1
GPHDT COM3 1
СОХРАНИТЬКОНФИГ
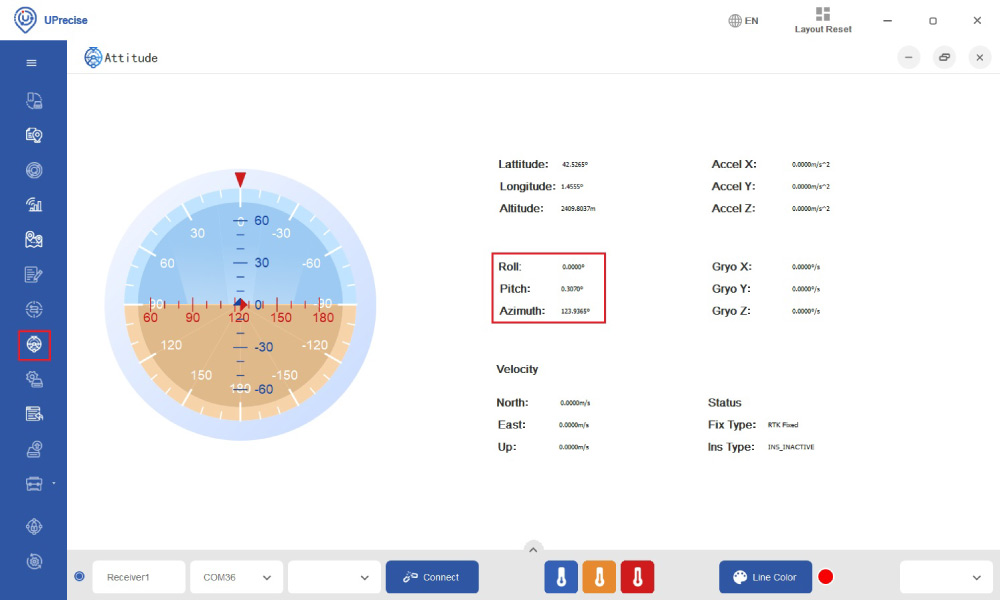
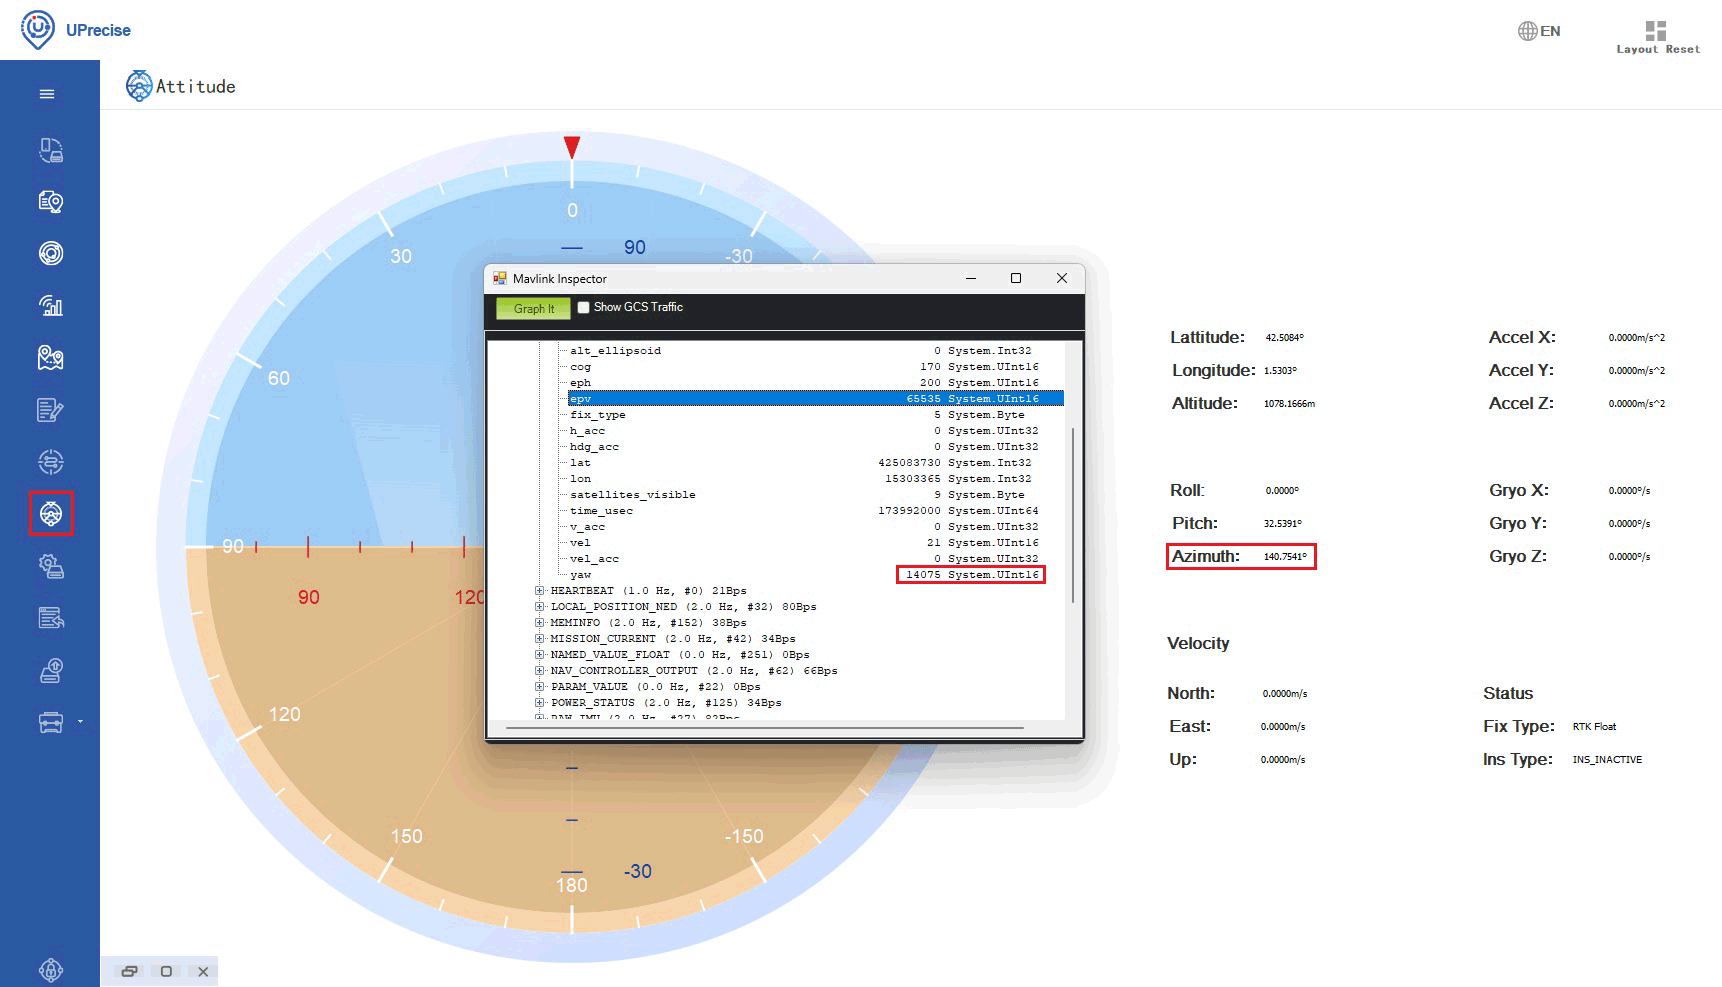
В строке меню перейдите к Отношение, вы увидите значение заголовка, показанное как Азимут.
Настройка ArduPilot
Подключите ваш Pixhawk подключите к компьютеру с помощью кабеля USB-USB-C.
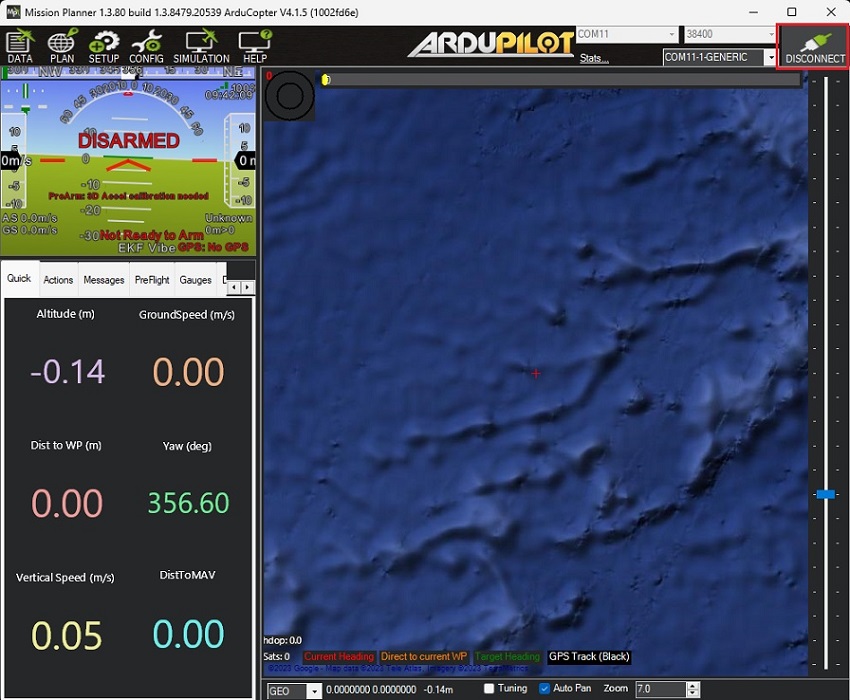
Открыто Mission Planner и подключи свой Pixhawk к нему через COM-порт со скоростью передачи данных 115200 бод.
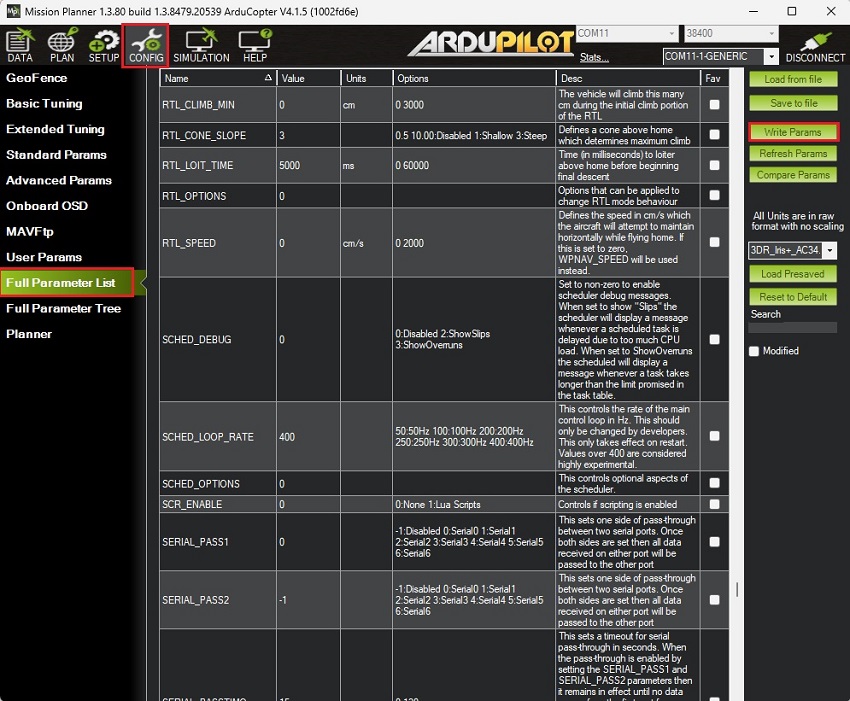
Перейдите на CONFIG -> Full Parameter ListУчитывая, что версия прошивки может отличаться от вашей, ниже приведен список всех параметров, значения которых были изменены по сравнению со значениями по умолчанию:
Штамповочный пресс Write Params сохранить ваши настройки.
После сохранения всех параметров обязательно перезапустите автопилот, отсоединив и снова подключив кабель USB-C.
Подключите плату управления RTK UM982 к автопилоту.
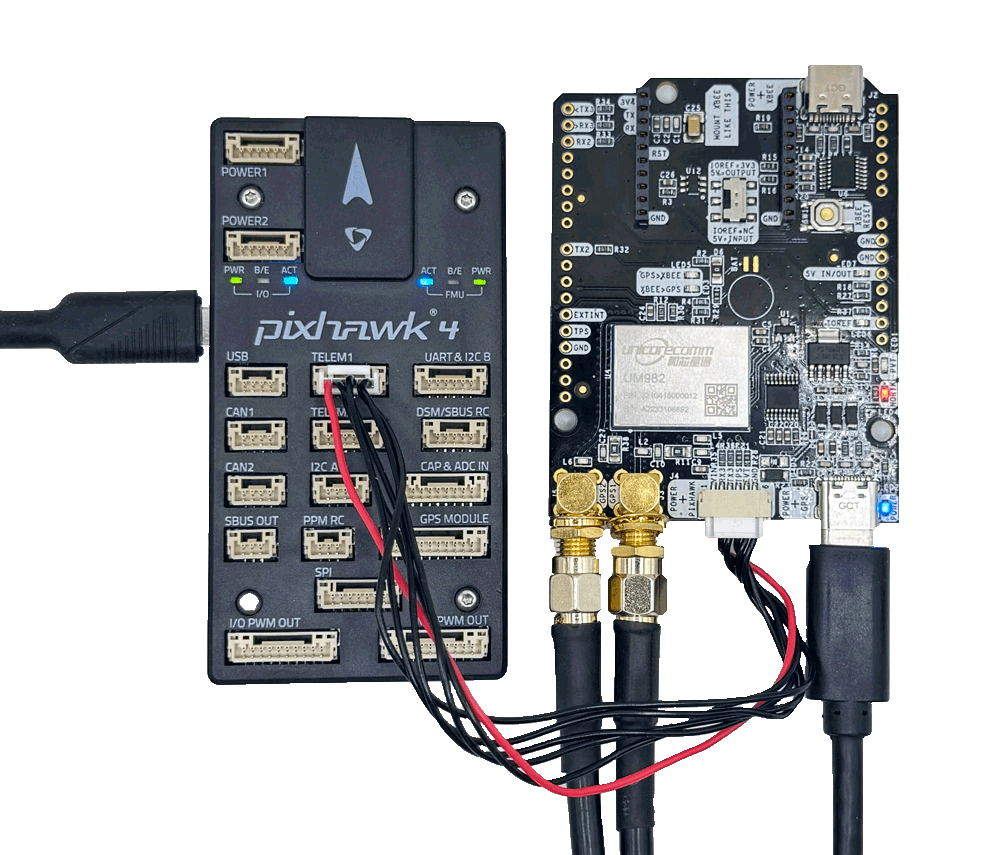
Используйте разъем JST на simpleRTK3B Compass и подключите его к порту TELEM1.
Unicore Результатом определения курса является угол между истинным севером и базовой линией основной антенны (обозначенной как GPS1 на борту) и ведомой антенны (обозначенной как GPS2) по часовой стрелке. Угол тангажа относится к углу наклона автомобиля или дрона относительно горизонтальной плоскости.
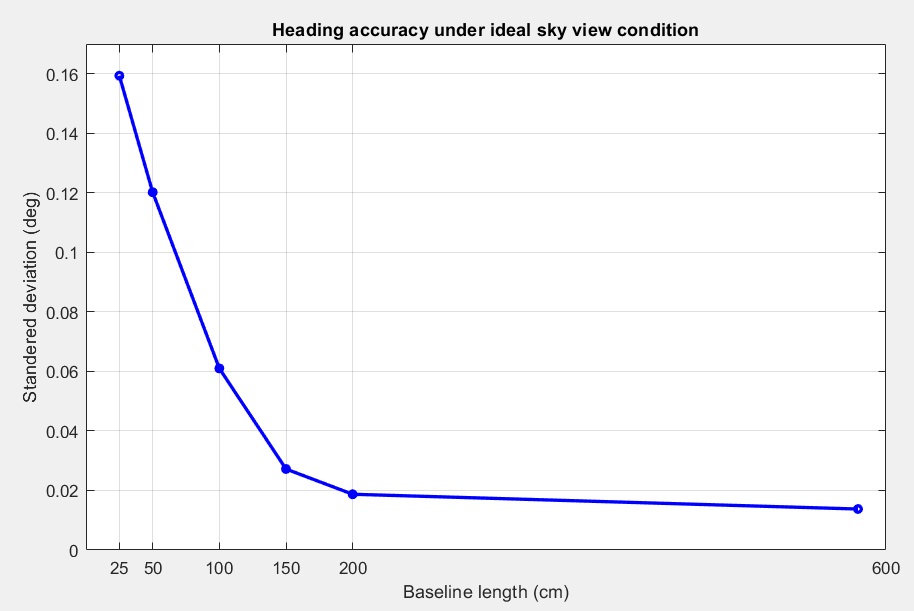
Убедитесь, что обе антенны расположены на полностью открытой местности с беспрепятственным обзором неба, а расстояние между ними составляет не менее 0.3 метра. Для получения дополнительной информации следуйте инструкциям. Гид пользователя: simpleRTK3B Compass Раздел «Конфигурация заголовка».
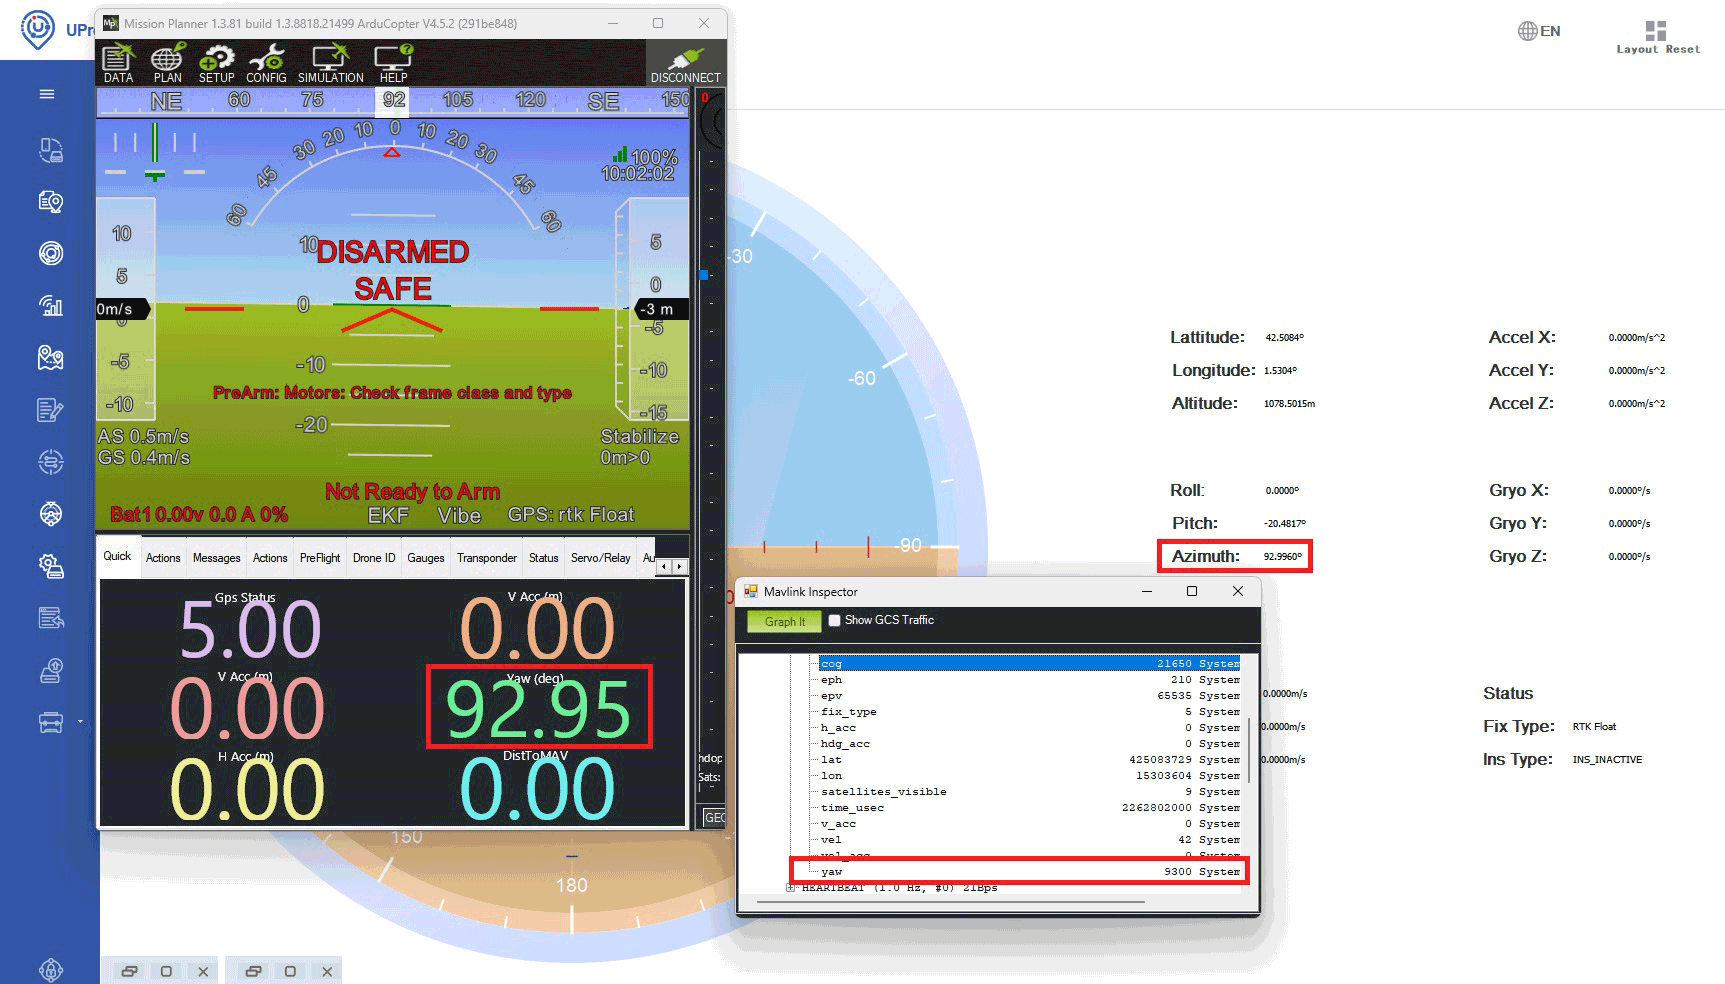
Включите автопилот и откройте Mission Planner, нажмите CTRL+F ->MAVlink inspector -> GPS2_RAW -> yaw. Значение должно соответствовать значению азимута в UPrecise.
Значение рыскания AHRS в Mission Planner Будет постепенно синхронизироваться со значением угла рыскания GPS2_RAW. Этот процесс может занять несколько минут.
Обратите внимание, что расширенный фильтр Калмана (EKF) учитывает показания гироскопа, поэтому, если вы вращаете только автопилот, не поворачивая всю раму транспортного средства (где установлены антенны), курс может временно измениться. Однако через несколько секунд он скорректируется и выровняется с курсом, рассчитанным по GNSS.
Для достижения наилучших результатов во время динамических испытаний убедитесь, что оба Pixhawk и антенны GNSS устанавливаются на том же устройстве или поверхности.
Подключение к коррекции RTK
Для достижения точности позиционирования на уровне сантиметра необходимо передавать данные коррекции на rover. Существует два основных метода предоставления этих корректирующих данных:
Используя сервис онлайн-коррекции (NTRIP): В этом методе rover получает исправления в реальном времени через NTRIP (Сетевая передача RTCM по протоколу Интернета). Этот метод удобен для районов с надежным доступом в Интернет и исключает необходимость установки физической базовой станции. Для получения рекомендаций по интеграции см. соответствующий раздел. NTRIP исправления с ArduPilot, вы можете следить ArduSimpleучебник по отправка NTRIP исправления в ArduPilot.
Настройка базовой станции: этот метод полезен в районах, где нет доступа в Интернет или NTRIP сеть доступна, но требует дополнительного оборудования и настройки. Вы можете обратиться к ArduSimpleучебник по отправка поправок базовой станции RTK в ArduPilot для получения подробных инструкций.
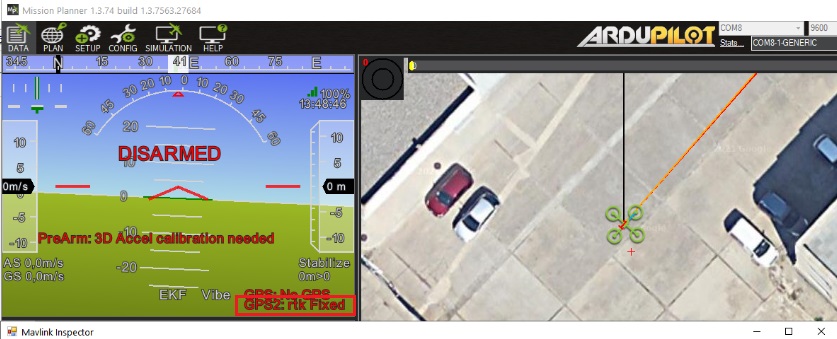
Через несколько секунд на Mission Planner Вы увидите изменение статуса GPS2 на rtk Float or rtk Исправлено.
Сопутствующие продукты
Если вы хотите следовать этому руководству, все товары есть у нас в наличии и готовы к отправке.
Если вы сейчас заняты, наши инженеры могут отправить вам 3 коротких электронных письма, в которых подробно объяснят все, что вам нужно знать для начала вашего проекта.

 и
 Как получить расценки