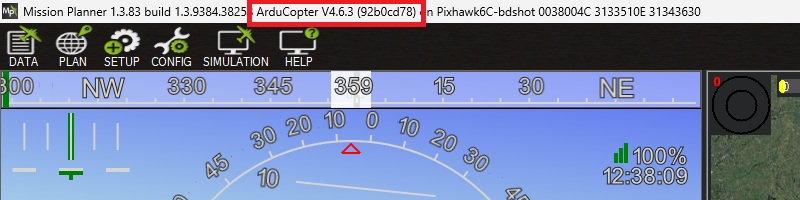
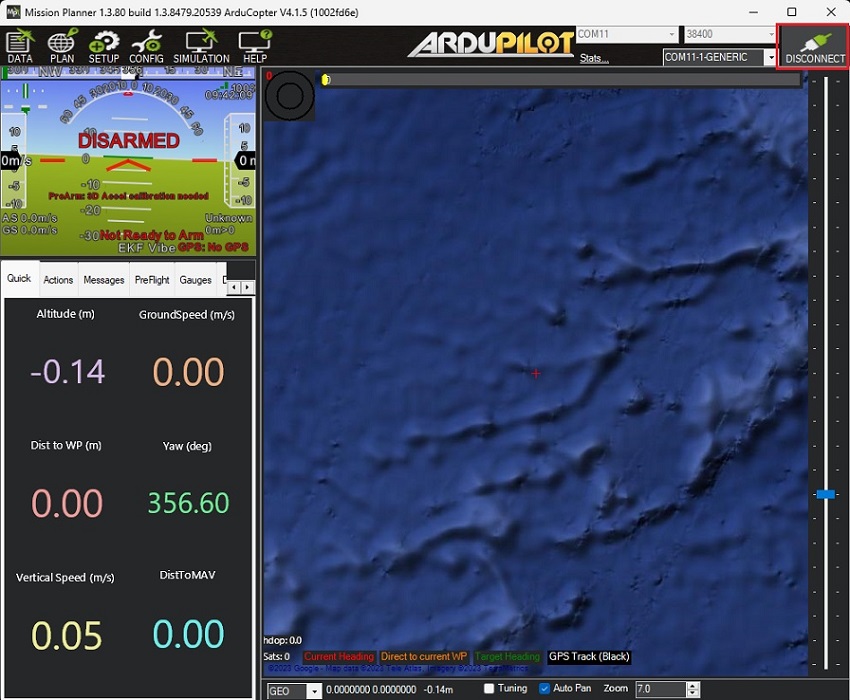
Пожалуйста, проверьте прошивку вашего ArduPilot, подключив его. Pixhawk Подключитесь к компьютеру с помощью кабеля USB-USB-C и откройте Mission PlannerВерсия прошивки отображается в верхней панели. Mission Planner окно.
Обратите внимание, что мы проверили руководство на следующих версиях прошивки:
АрдуRover 4.6.0 и 4.6.3
ArduCopter 4.6.0 и 4.6.3
ArduPlane 4.6.0 и 4.6.3
Если у вас установлена версия прошивки 4.0 или ниже, пожалуйста, обновите прошивку, следуя инструкциям. Инструкция по загрузке прошивки в ArduPilotВ противном случае некоторые из описанных параметров могут быть неприменимы.
Как подключиться simpleRTK3B Pro Приемник RTK для ArduPilot?
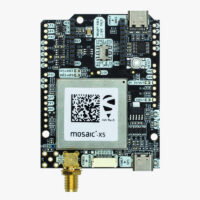
Настроить simpleRTK3B Pro RTK-приемник
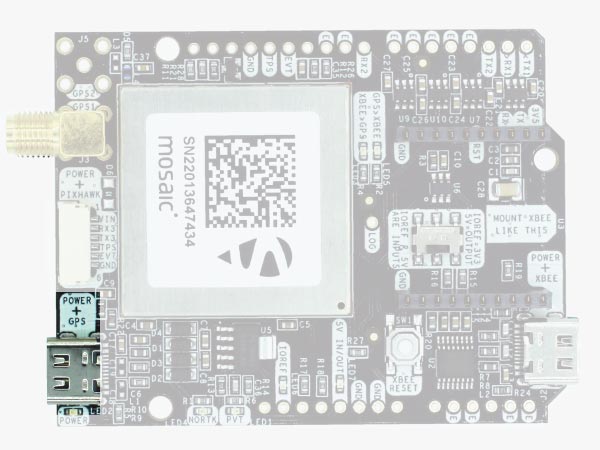
Подключить simpleRTK3B Pro к компьютеру через USB-порт, помеченный значком POWER+GPS с помощью кабеля USB-C.
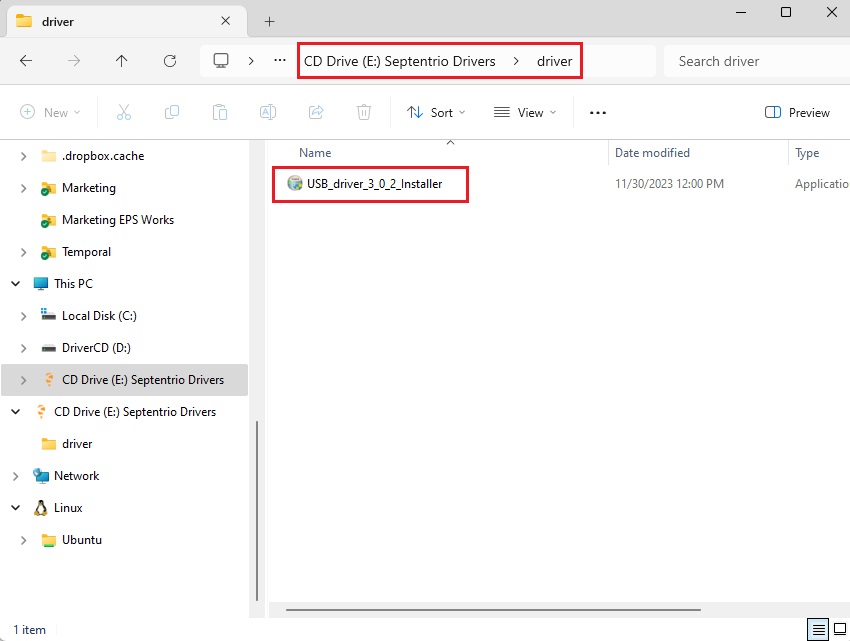
При первом подключении этого продукта к ПК ПК может его не распознать. Вы увидите только новый жесткий диск на своем компьютере. Откройте его и установите Septentrio драйвер. После установки отключите и снова подключите, ваш ПК распознает приемник. Это нужно сделать только один раз.
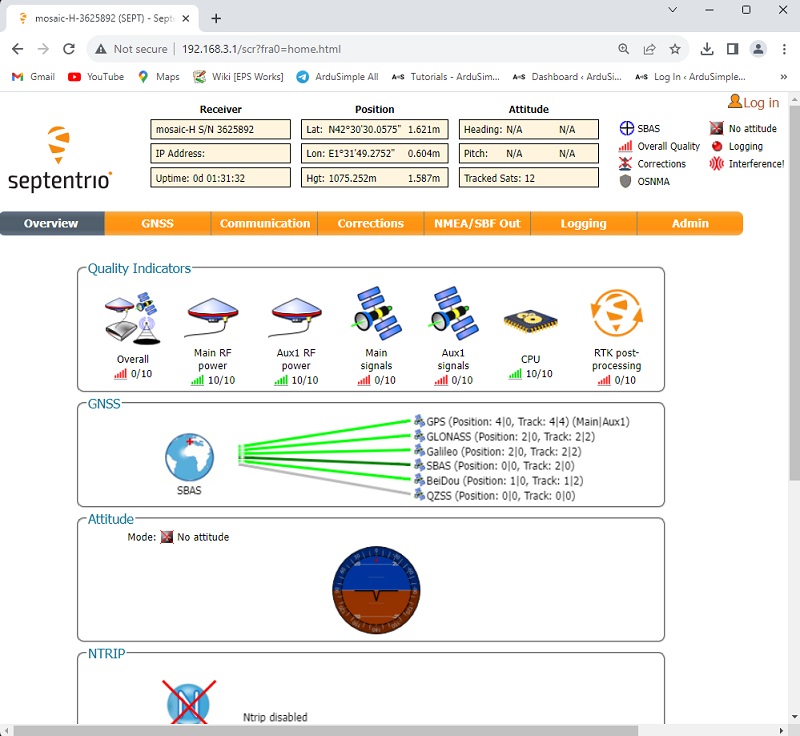
Откройте браузер и введите 192.168.3.1 для открытия Septentrio веб интерфейс.
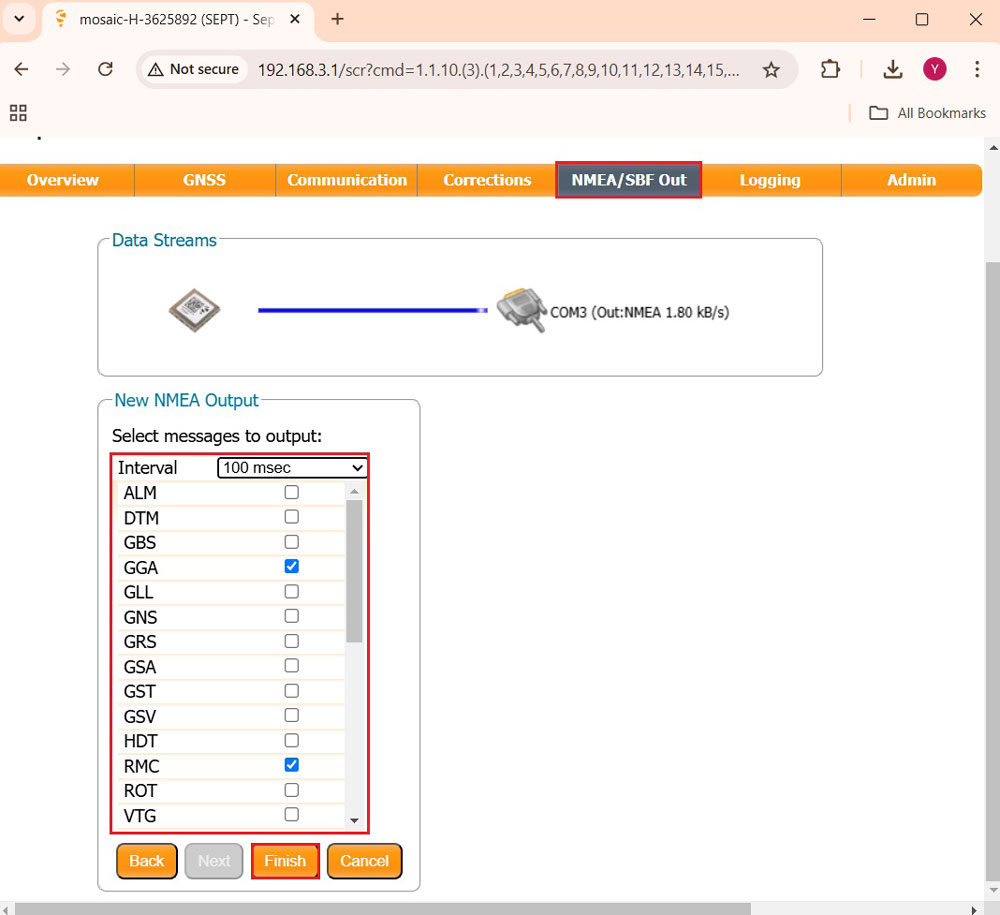
В строке меню перейдите к NMEA/SBC Out–>New NMEA stream–>Serial port (Next)–>COM3 (Next)–>Interval (100msec), наведите на GGA, RMC. Нажмите Finish.
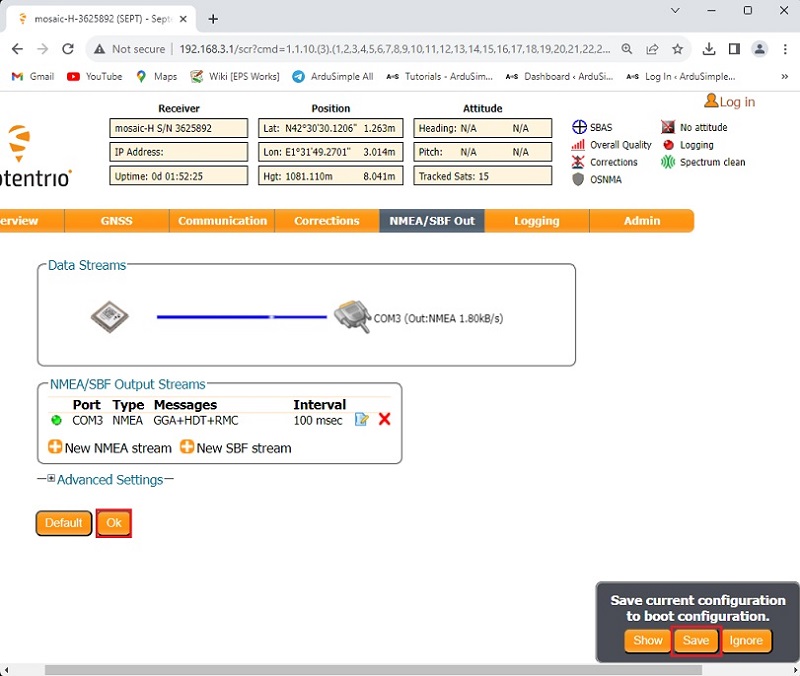
Нажмите Ok. В правом нижнем углу браузера появится всплывающее окно. Нажмите Save конфигурации.
Подключите антенну GNSS к приемнику. Убедитесь, что у него хороший обзор неба.
Настройка ArduPilot
Подключите ваш Pixhawk подключите к компьютеру с помощью кабеля USB-USB-C.
Открыто Mission Planner и подключи свой Pixhawk к нему через COM-порт.
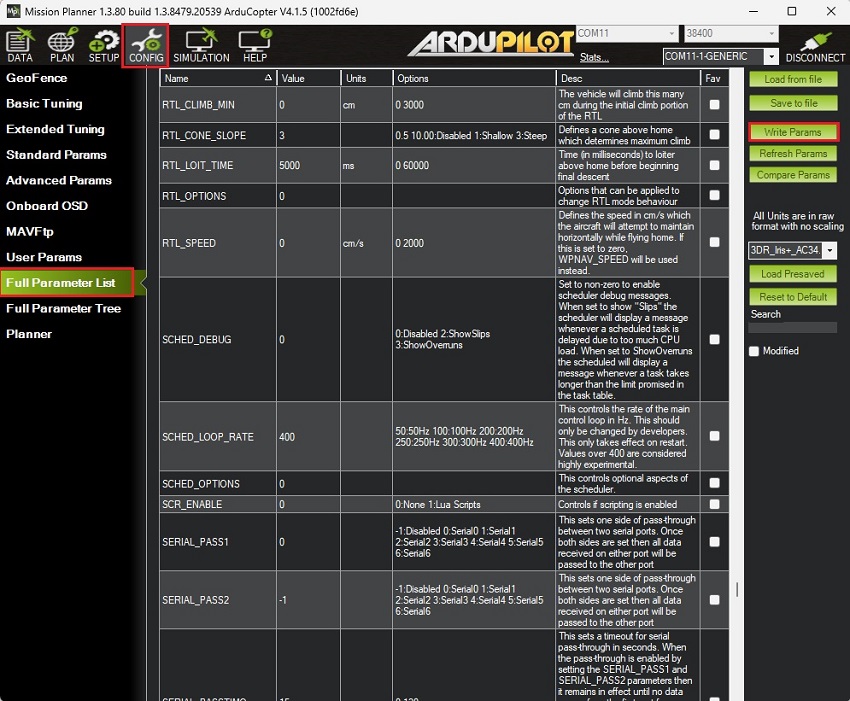
Перейдите на CONFIG -> Full Parameter ListПоскольку используемая вами версия прошивки может отличаться, ниже приведен список всех параметров, измененных по сравнению со значениями по умолчанию:
Штамповочный пресс Write Params для сохранения настроек.
После сохранения всех параметров обязательно перезагрузите автопилот, отсоединив и снова подключив USB-кабель.
Подключите комплект GNSS/RTK к вашему ArduPilot.
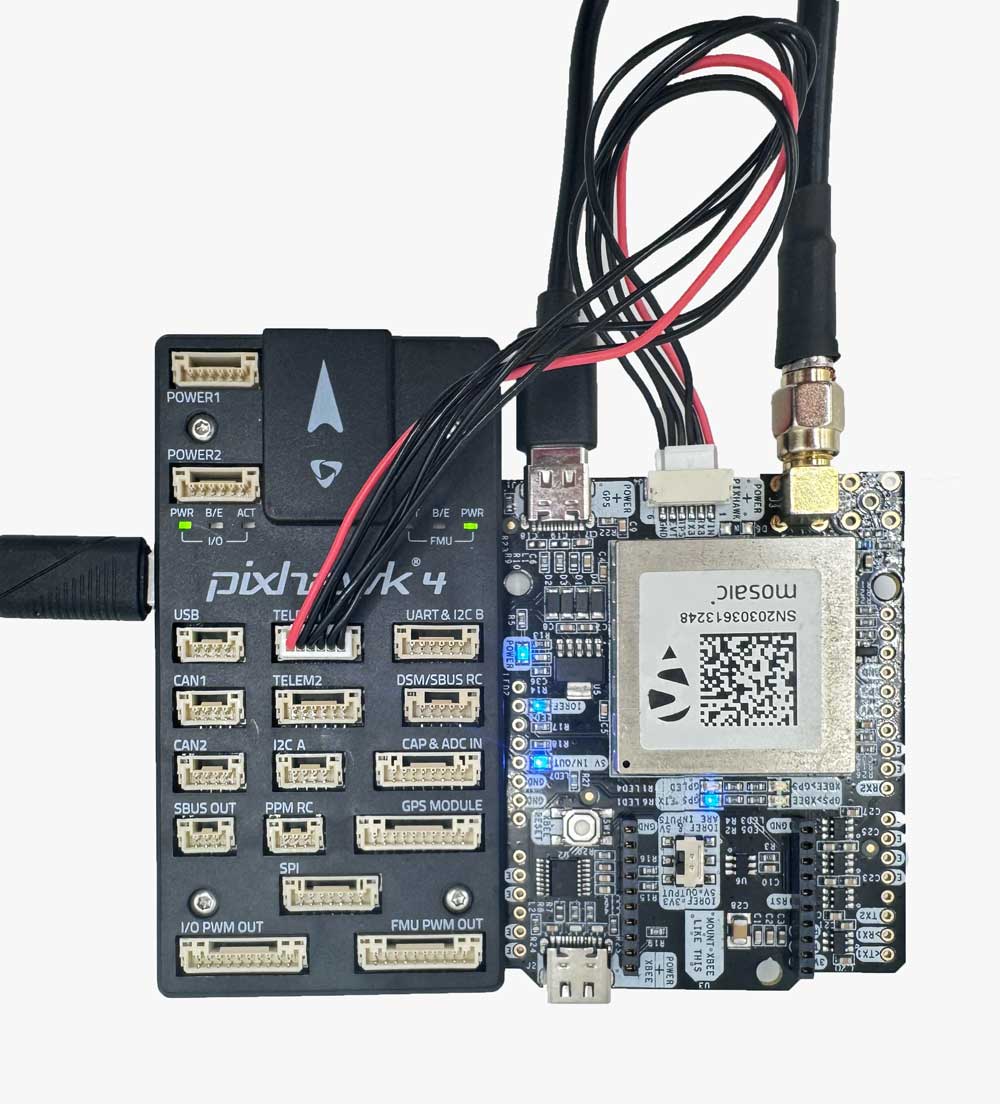
Используйте разъем JST на simpleRTK3B Pro и подключите его к порту TELEM1.
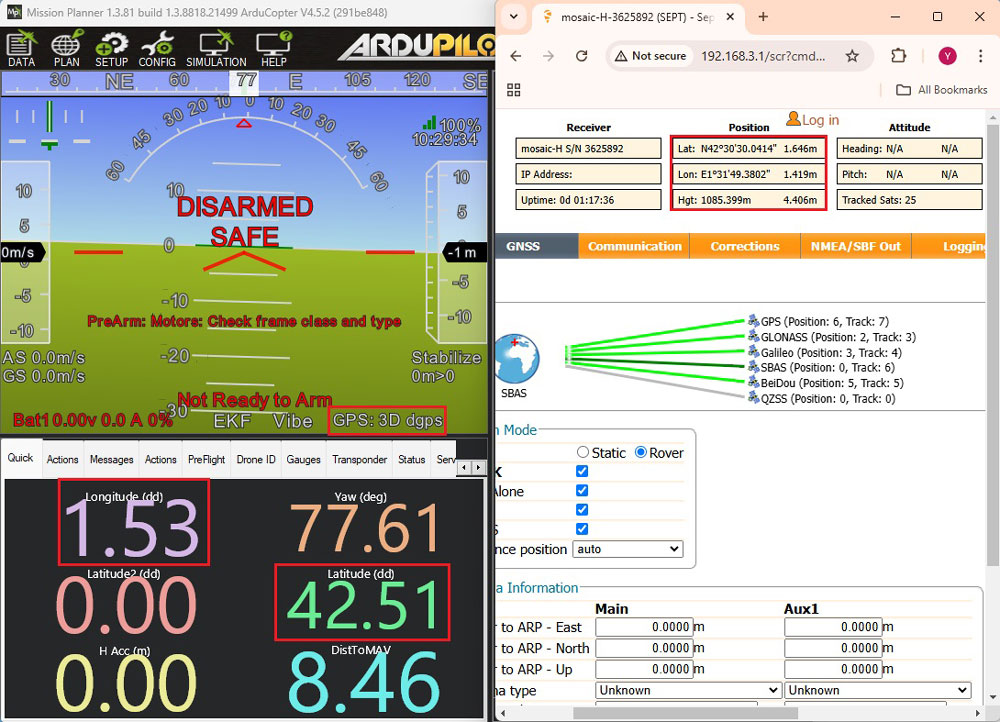
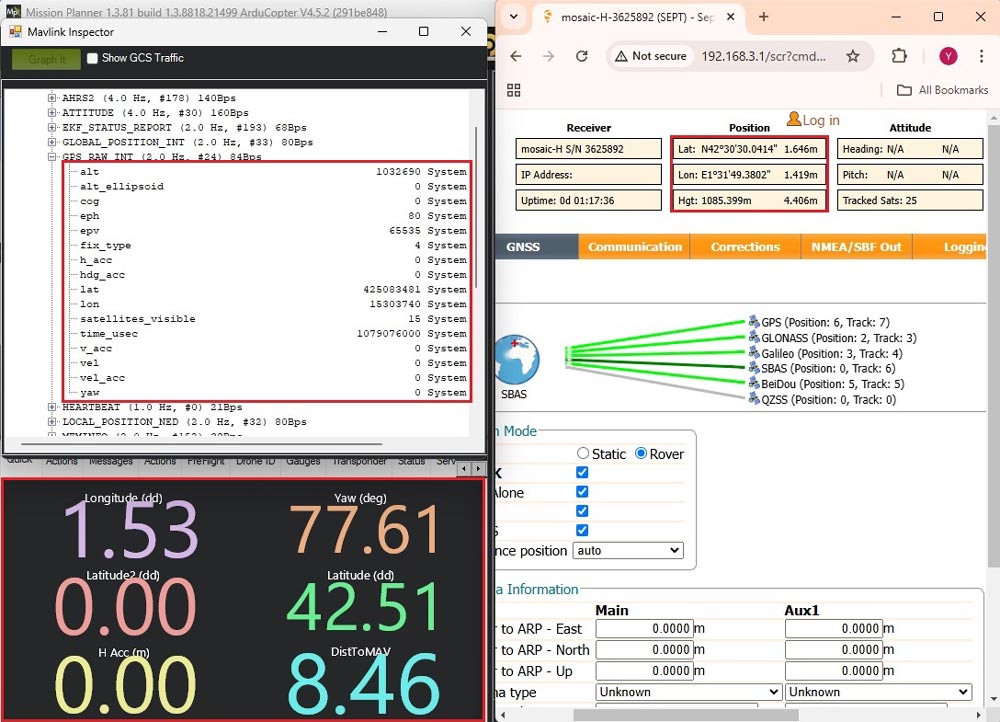
Включите и подключите автопилот, перейдите в... Вкладка статуса , потом поставьте галочку напротив лат и СПГ параметры. Вы обнаружите, что тип определения местоположения по GPS и координаты совпадают с теми, что на Septentrio веб-интерфейс. Обратите внимание, что координаты на Mission Planner есть Десятичные градусы (ДД) в то время как координаты на Septentrio веб-интерфейс находится в Градусы/Минуты/Секунды (DMS), отсюда и разница.
Для получения дополнительной информации перейдите по ссылке: CTRL+F -> MAVlink inspector -> GPS2_RAWКоординаты должны совпадать с Septentrio веб интерфейс.
Подключение к коррекции RTK
Для достижения точности позиционирования на уровне сантиметра необходимо передавать данные коррекции на rover. Существует два основных метода предоставления этих корректирующих данных:
Используя сервис онлайн-коррекции (NTRIP): В этом методе rover получает исправления в реальном времени через NTRIP (Сетевой транспорт RTCM через Интернет-протокол). Этот метод удобен для областей с надежным доступом в Интернет и устраняет необходимость в установке физической базовой станции.Для руководства по интеграции NTRIP исправления с ArduPilot, вы можете следить ArduSimpleучебник по отправка NTRIP исправления в ArduPilot.
Настройка базовой станции: этот метод полезен в районах, где нет доступа в Интернет или NTRIP сеть доступна, но требует дополнительного оборудования и настройки. Вы можете обратиться к ArduSimpleучебник по отправка поправок базовой станции RTK в ArduPilot для получения подробных инструкций.
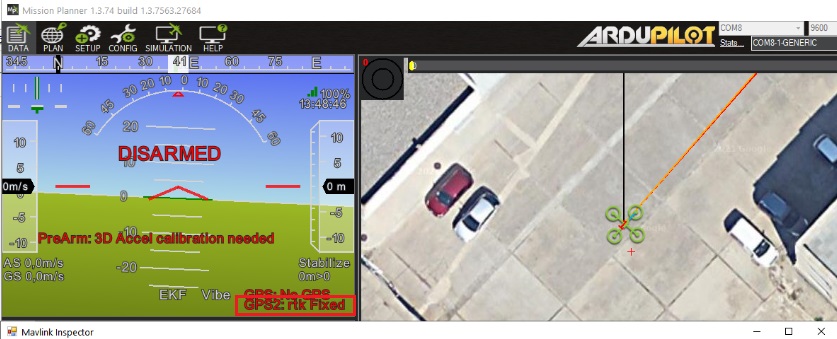
Через несколько секунд на Mission Planner Вы увидите изменение статуса GPS2 на rtk Float or rtk Исправлено.
Теперь вы можете наслаждаться своим проектом ArduPilot с помощью высокоточного RTK-приемника!
Сопутствующие продукты
Если вы хотите выполнить это руководство, все продукты у нас есть на складе и готовы к отправке.
Если вы сейчас заняты, наши инженеры могут отправить вам 3 коротких электронных письма, в которых подробно объяснят все, что вам нужно знать для начала вашего проекта.
 Cables

 и
 Как получить расценки