Содержание
Мы создали это руководство для базовой настройки, когда вам нужно подключить приемник RTK с питанием от ZED-F9P модуль к ArduPilotМы шаг за шагом расскажем вам, как настроить ресивер, обеспечить правильную связь между устройствами и подключить их. RTK corrections обеспечить точность до сантиметра для ваших АрдуПилот проект.
Требуемое оборудование
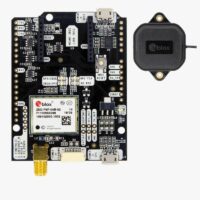
- simpleRTK2B – Базовый стартовый комплект
- Кабель USB-USB-C
- Pixhawk комплект кабелей
- Holybro Pixhawk 6C (Вы также можете использовать предпочитаемый вами автопилот)
- ПК или ноутбук
Необходимое программное обеспечение
- Mission Planner
- u-center (для M8, M9, F9)
Перед стартом
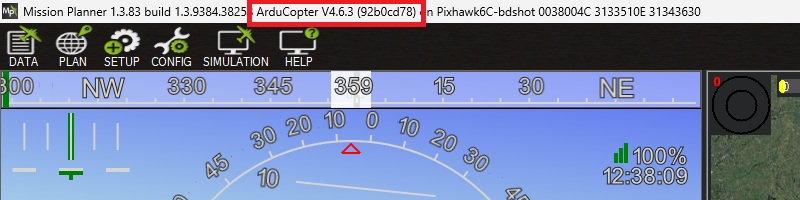
Пожалуйста, проверьте ваш ArduPilot firmware подключив свой Pixhawk Подключитесь к компьютеру с помощью кабеля USB-USB-C и откройте Mission Planner, firmware version отображается в верхней панели Mission Planner окно.
Обратите внимание, что мы проверили руководство на следующих версиях прошивки:
- ArduRover 4.6.0 and 4.6.3
- ArduCopter 4.6.0 and 4.6.3
- ArduPlane 4.6.0 and 4.6.3
Как подключиться ZED-F9P Плата с ArduPilot?
Настроить simpleRTK2B получатель
- Подключите ресивер к компьютеру через USB-порт, обозначенный как POWER+GPS с помощью кабеля USB-C.
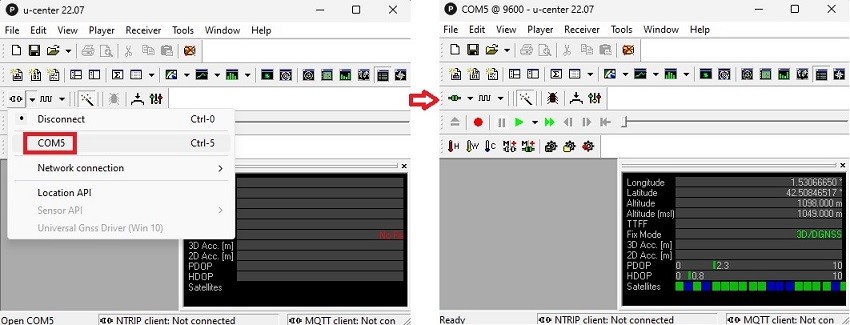
- Открыто u-center и подключите ресивер через COM port.
- Убедитесь, что ваш RTK-приемник имеет Firmware 1.13Если вам нужна помощь в проверке версии прошивки вашего ресивера или её обновлении, посетите наш сайт. страница файла конфигурации Подробные инструкции см. здесь. Максимальная частота Firmware 1.32 для ZED-F9P приемник 7HzПоэтому мы рекомендуем использовать Прошивка 1.13 для 10Hz Частота обновления в этом руководстве.
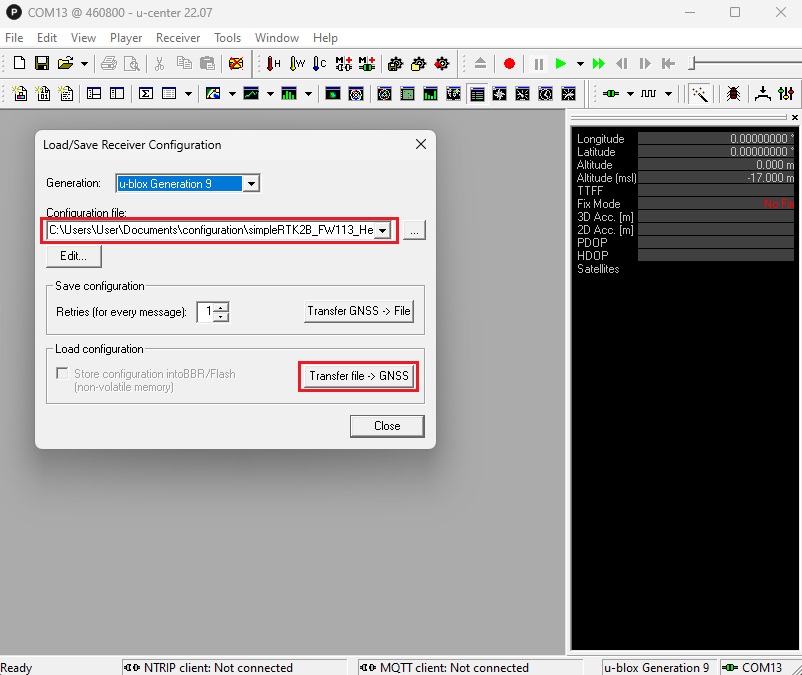
- Перейдите на Tools -> Receiver Configuration. Выберите файл конфигурации simpleRTK2B_FW113_Rover_10Hz_Ardupilot.txt (Щелкните правой кнопкой мыши и выберите) save link as), который мы для вас подготовили. Этот файл конфигурации установит для вашего приемника выходную частоту , 10Hz и передавать UBX-PVT сообщения в автопилот.
- Нажмите Transfer file –> GNSS для передачи файла конфигурации на ваш ресивер.
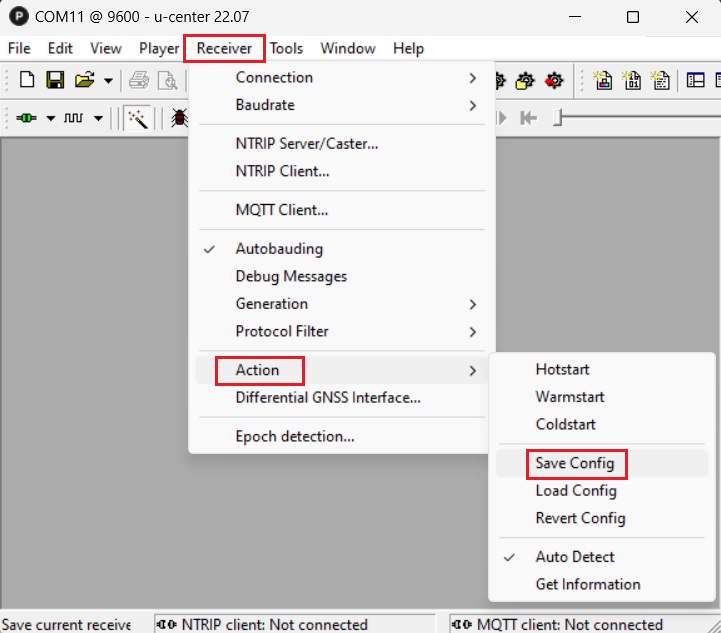
- В строке меню перейдите к Receiver –> Action –> Save Config чтобы сохранить вашу конфигурацию.
Настройка ArduPilot
- Подключите ваш Pixhawk подключите к компьютеру с помощью кабеля USB-USB-C.
- Убедитесь, что вы уже завершили первоначальную настройку автопилота. Вы можете проверить гид пользователя of АрдуПилот чтобы посмотреть, как это сделать.
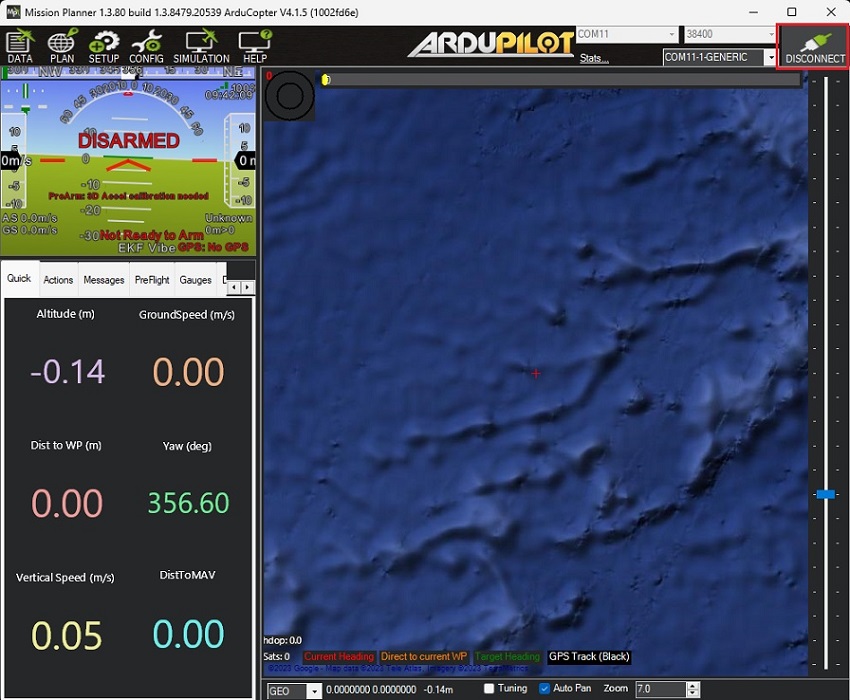
- Открыто Mission Planner и подключи свой Pixhawk к этому с помощью COM port.
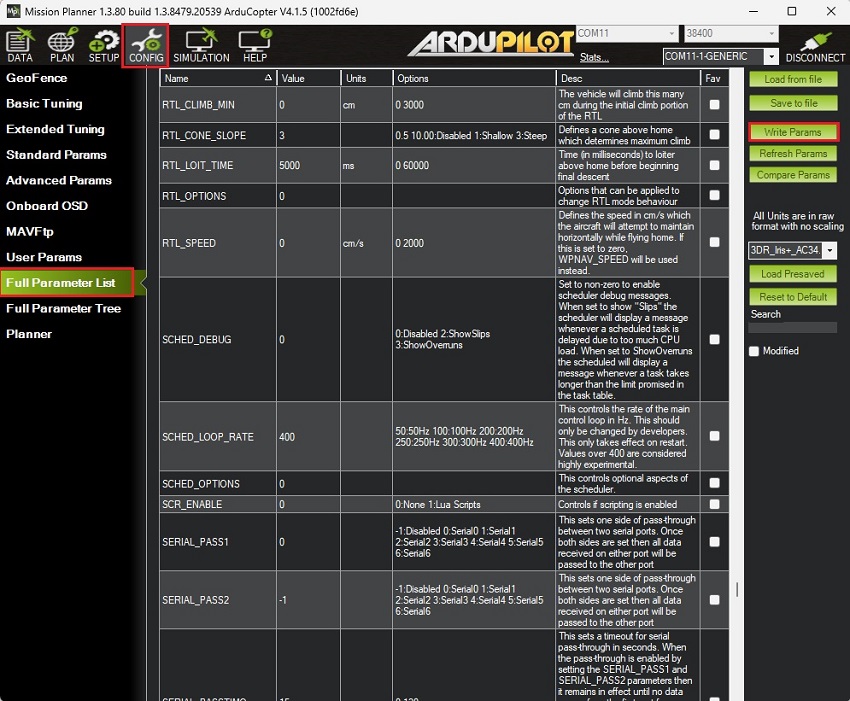
- Перейдите на CONFIG –> Full Parameter List. Поскольку версия прошивки может отличаться от вашей, ниже приведен список всех параметров, значения которых были изменены по сравнению со значениями по умолчанию:
- COMPASS_ENABLE 1 -> 0 (Неполноценный)
- COMPASS_USE 1 -> 0 (Неполноценный)
- COMPASS_USE2 1 -> 0 (Неполноценный)
- COMPASS_USE3 1 -> 0 (Неполноценный)
- EK3_MAG_CAL 3 -> 2 (Никогда)
- EK3_SRC1_YAW 1 -> 2 (GPS)
- GPS_AUTO_CONFIG 1 -> 0 (Отключает автоматическую настройку)
- GPS_AUTO_SWITCH 1 -> 0 (Использовать основной)
- GPS2_POS_X 0 -> Расстояние по оси X от GPS-антенны до антенны полетного контроллера. IMU положение (этот параметр следует настроить вместе с GPS2_POS_Y и GPS2_POS_Z для осей Y и Z)
- GPS_PRIMARY 0 -> 1 (Второй GPS)
- GPS2_RATE_MS 200 -> 100 (10Hz)
- GPS1_TYPE 1 -> 0 (Никто)
- GPS2_TYPE 0 -> 2 (uBlox)
- SERIAL1_BAUD 57 -> 460 (460800)
- SERIAL1_PROTOCOL 2 -> 5 (GPS)
- Штамповочный пресс Write Params сохранить ваши настройки.
- После сохранения всех параметров обязательно отключите питание автопилота, отсоединив USB-кабель, чтобы перезагрузить автопилот.
Подключите приемник к автопилоту.
- Подключите антенну к приемнику. Убедитесь, что антенна находится в зоне беспрепятственного обзора неба; для целей тестирования вы можете разместить ее рядом с окном.
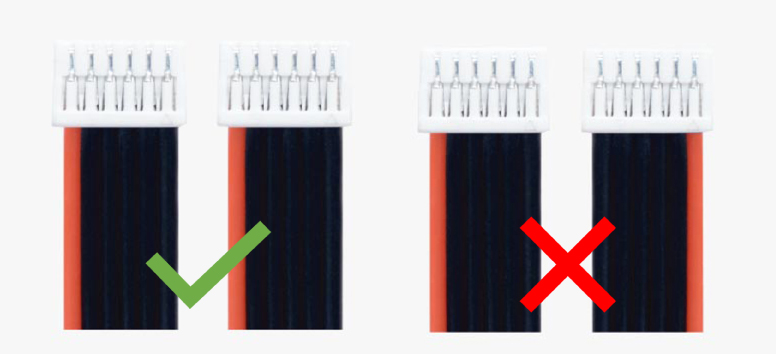
- Убедитесь, что у вас есть правильный JST кабель для вашего Pixhawk.
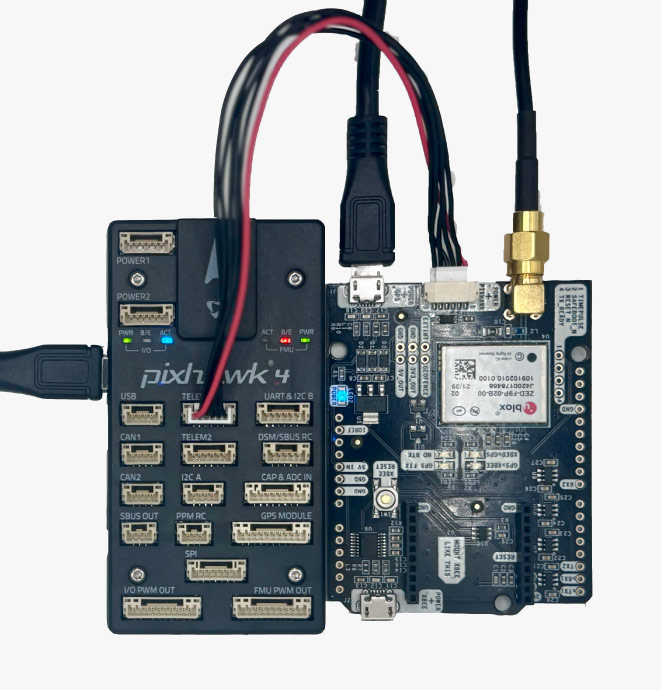
- Использовать JST разъем на simpleRTK2B и подключите его к приемнику TELEM1 порт.
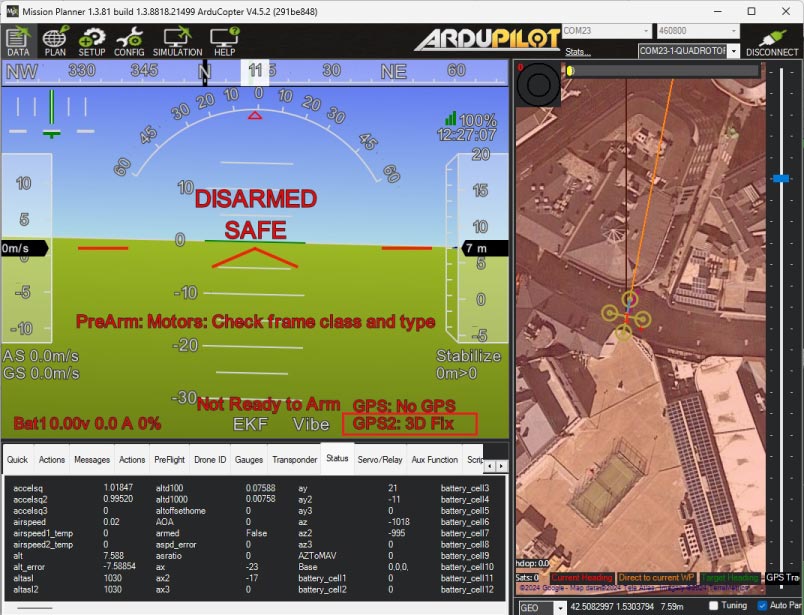
- Включите автопилот, и вы увидите. GPS2 подключен.
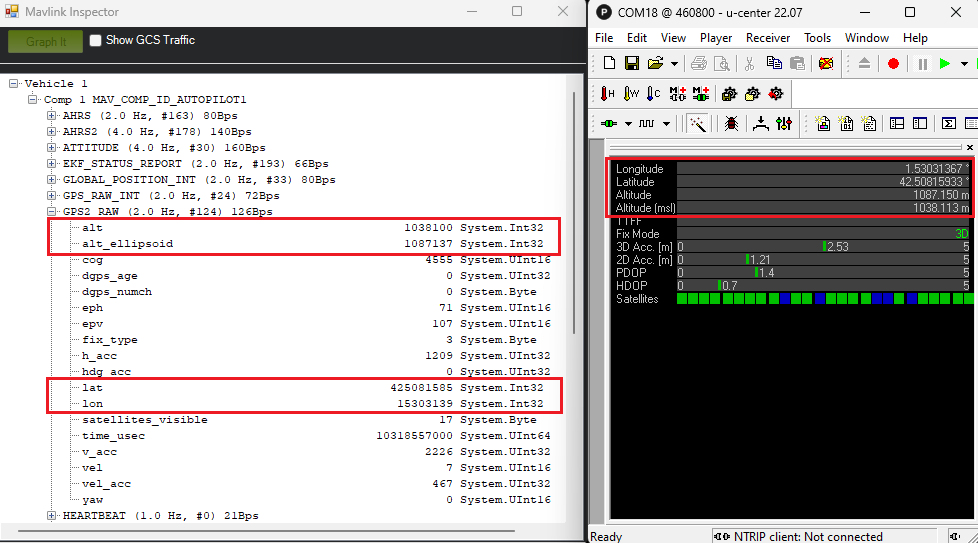
- In Mission Planner, вы можете проверить GPS информацию можно получить, перейдя по ссылке: CTRL+F –> MAVlink inspector –> GPS2_RAWИнформация о высоте, широте и долготе на Mission Planner должно быть таким же, как на u-center.
Подключение к коррекции RTK
- По умолчанию simpleRTK2B Приёмник будет обладать точностью до 1.5 метров. Если вам нужна точность определения местоположения на уровне сантиметров, вам потребуется... RTK corrections который можно получить из местного NTRIP сервис или от вашего собственного RTK base .
- NTRIP Service: Если в районе, где вы собираетесь работать, есть подключение к интернету, самый простой способ получить доступ — это воспользоваться интернетом. RTK corrections проходит через NTRIP service Потому что вам не понадобится никакого дополнительного оборудования. Посмотрите инструкцию. Как отправить NTRIP исправления в ArduPilot. Выполните шаги 4–8.
- Базовая станция RTK: Если вы находитесь в месте без надежного доступа к интернету, вы можете настроить собственное подключение. RTK base станция. Для этого потребуется дополнительная станция. simpleRTK2B – Basic Starter Kit для этого. Базовая станция будет передавать. RTK corrections в ArduPilotЭто позволит вам достичь точности до сантиметра даже в отдаленных районах. Посмотрите инструкцию. Как отправить поправки базовой станции RTK в ArduPilot. Выполните шаги 1–6.
- Через несколько секунд на Mission Planner Вы будете GPS2 изменение статуса на RTK Float/Fixed.
Теперь вы можете наслаждаться ArduPilot проект с вашей высокой точностью RTK приемник!
Сопутствующие продукты
Если вы хотите выполнить это руководство, все продукты у нас есть на складе и готовы к отправке.
-
Plugins
Radio module Long Range (LR)
101,00€ Этот продукт имеет несколько вариантов. Опции можно выбрать на странице товара. -
Plugins
Radio module eXtra Long Range (XLR)
161,00€ Этот продукт имеет несколько вариантов. Опции можно выбрать на странице товара.
и