
 и


Как настроить Unicore UM980, UM981 и UM982
Введение
Эта страница действительна только для досок, основанных на Unicore модули, такие как:
- simpleRTK3B Budget (UM980)
- simpleRTK3B Fusion (UM981)
- simpleRTK3B Compass (UM982)
- simpleRTK3B Micro Unicore (UM980, UM981, UM982)
- GNSS-компас – стартовый комплект RTK (UM982)
В этом руководстве мы покажем, как подключить модуль, настроить основные параметры, управлять выводом данных и обеспечить его оптимальную работу для вашего приложения.
начинать
Для использования ArduSimple Unicore Для создания плат на основе вам нужно всего лишь выполнить следующие шаги. RTK fix и достигайте точности на уровне сантиметров с помощью вашей RTK-платы.
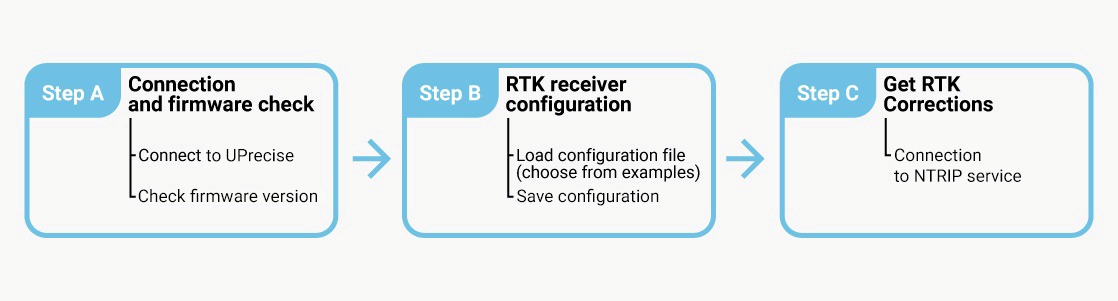
Шаг A: Проверка подключения и прошивки
Подключиться к UPrecision
Программное обеспечение UPrecise представляет собой графический интерфейс пользователя для визуализации данных, настройки и обновления встроенного программного обеспечения. Unicore RTK-приемники. Скачать UPrecise для Microsoft Windows (пароль для zip-архива: 1234), и установите его на свой компьютер.
- Подключите GNSS-антенну к приемнику и убедитесь, что антенна находится в зоне беспрепятственного обзора неба для проверки работоспособности. В противном случае вы не будете принимать спутниковые сигналы.
- Подключите приемник к компьютеру через USB-порт с маркировкой POWER+GPS.
- Откройте UPrecise, выберите COM порт, установите скорость передачи данных на 115200 or AUTO, и нажмите Connect.
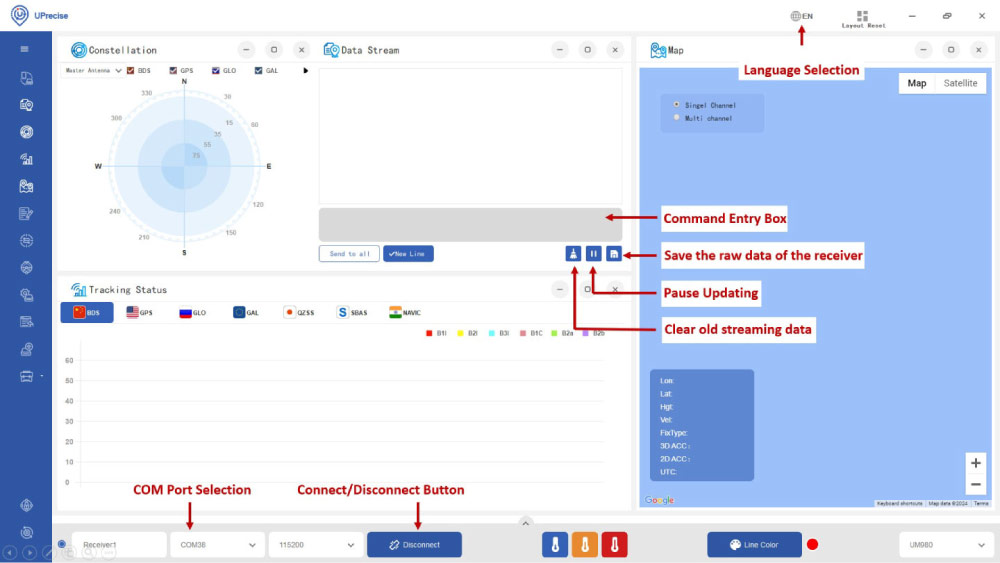
Проверить версию прошивки
- Проверить версию прошивки можно, введя команду. Версия в окне «Поток данных». Версия прошивки (Номер сборки) представлена вместе с информацией о модели приемника в виде #ВЕРСИЯ сообщение в потоке данных.
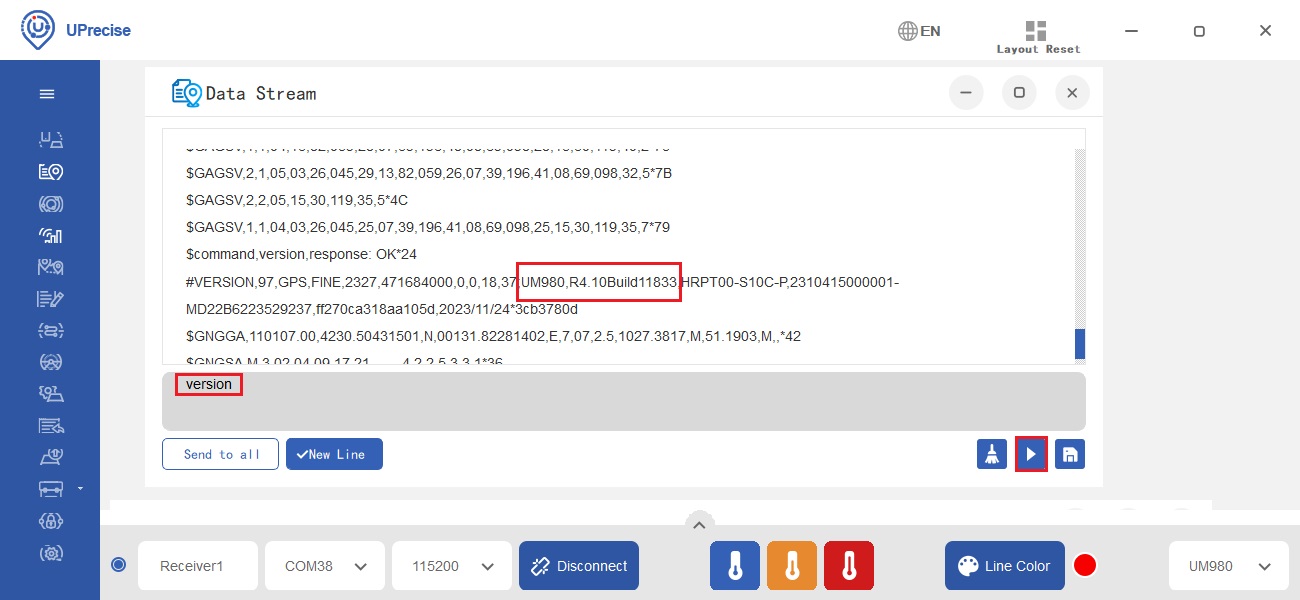
- До simpleRTK3B Budget Пользователям (UM980) рекомендуется следующая версия прошивки: 13504.
- До simpleRTK3B Fusion Пользователям (UM981) рекомендуется следующая версия прошивки: 10598.
- До simpleRTK3B Compass Пользователям (UM982) рекомендуется следующая версия прошивки: 11826.
Шаг B: Настройка приемника
Чтобы помочь вам в настройке вашего ArduSimple Unicore Для платы приемника мы подготовили несколько конфигурационных файлов. Перед загрузкой конфигурационного файла выполните действия, описанные ранее. проверьте версию прошивки и при необходимости обновить прошивку.
Загрузить файл конфигурации
Перед загрузкой файла конфигурации необходимо установить для приемника конфигурацию по умолчанию.
- В окне «Поток данных» введите следующее: ФРЕСЕТ команду и нажмите EnterЭта команда принудительно перезапустит приемник и очистит все заданные пользователем конфигурации, эфемериды спутников и информацию о местоположении, хранящиеся в энергонезависимой памяти (NVM).
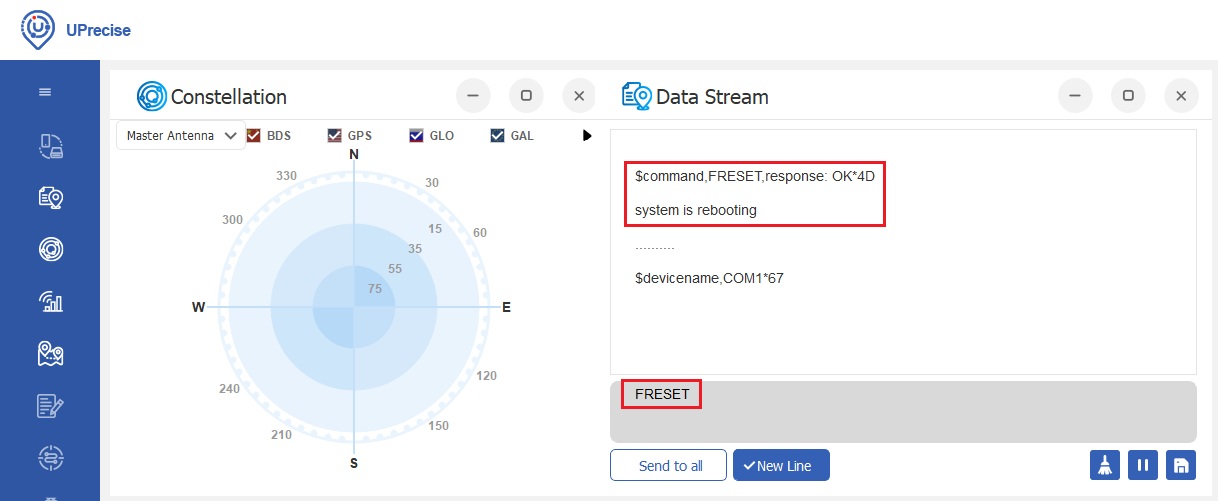
- Найдите в таблице ниже конфигурационный файл, наиболее подходящий для требований вашего проекта, и нажмите, чтобы загрузить его на свой компьютер.
| Конфигурация | Файл |
|---|---|
Система исчисленияОписание Используйте самооптимизацию для доступа к режиму базовой станции с максимальной продолжительностью 120 с и диапазоном ограничения расстояния 2.5 м. Здесь вы найдете список команд, включенных в конфигурационный файл: config signalgroup 2 config pvtalg multi mode base time 120 2.5 gngga 1 gngsv 1 gngsa 1 gpgst 1 gnrmc 1 RTCM1006 COM2 10 RTCM1033 COM2 10 RTCM1074 COM2 1 RTCM1084 COM2 1 RTCM1094 COM2 1 RTCM1114 COM2 1 RTCM1124 COM2 1 RTCM1230 COM2 10 saveconfig | Система исчисления |
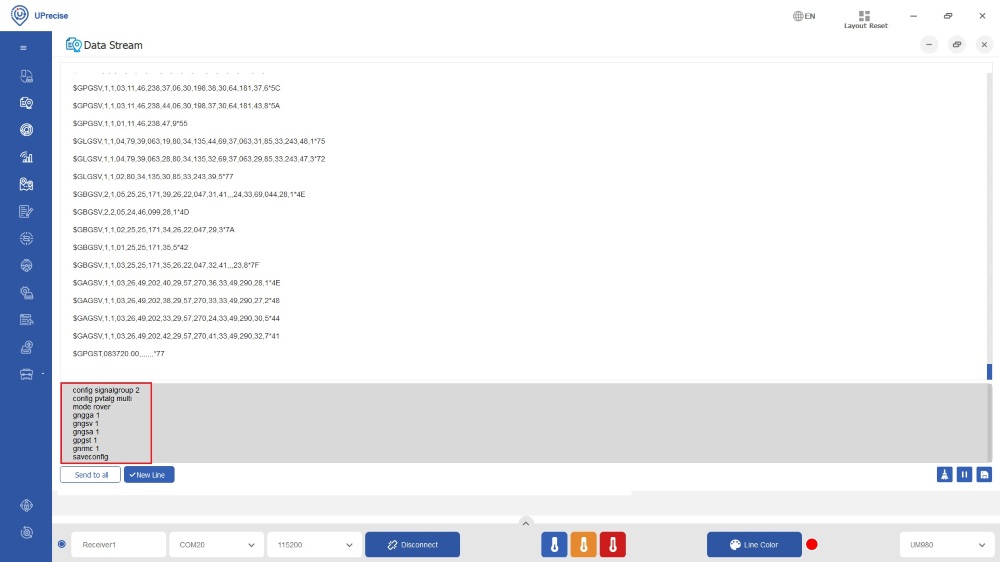
Rover 1HzОписание Это настроит ваш приемник как rover с частотой обновления 1 Гц. Здесь вы найдете список команд, включенных в конфигурационный файл: config signalgroup 2 config pvtalg multi mode rover gngga 1 gngsv 1 gngsa 1 gpgst 1 gnrmc 1 saveconfig | Rover_1 Гц |
Rover 20Hz Описание Это настроит ваш приемник как rover с частотой обновления 20 Гц. Здесь вы найдете список команд, включенных в конфигурационный файл: config signalgroup 2 config pvtalg multi mode rover gngga 0.05 gnrmc 0.05 gpgst 0.05 gngsv 1 gngsa 1 saveconfig | Rover_20 Гц |
Rover 1 Гц + отправка сообщений NMEA на Bluetooth-плагин Описание Данная конфигурация позволяет подключить приемник к мобильному устройству через Bluetooth-соединение, используя разъем Xbee. Здесь вы найдете список команд, включенных в конфигурационный файл: config signalgroup 2 config pvtalg multi mode rover gngga 1 gngsv 1 gngsa 1 gpgst 1 gnrmc 1 gngga com2 1 gpgst com2 1 gngsv com2 1 gngsa com2 1 gnrmc com2 1 gnvtg com2 1 saveconfig | Rover_1Hz_NMEA_plugin |
Rover 1 Гц + отправка сообщения GGA плагину Описание Этот файл конфигурации позволяет подключаться к NTRIP клиент с точками монтирования VRS. Здесь вы найдете список команд, включенных в конфигурационный файл: config signalgroup 2 config pvtalg multi mode rover gngga 1 gngsv 1 gngsa 1 gpgst 1 gnrmc 1 gngga com2 1 saveconfig | Rover_1Hz_GGA_plugin |
- Чтобы загрузить конфигурационный файл, откройте его в текстовом редакторе и скопируйте всё его содержимое. Перейдите в... Поток данных окно, Вставьте содержимое в текстовое поле и нажмите Enter.
Сохранить конфигурацию
После завершения настройки ресивера, будь то с помощью файла конфигурации или путем ручного редактирования параметров, изменения необходимо сохранить в загрузочной памяти ресивера, чтобы они были постоянными. В противном случае ваши изменения будут потеряны после перезагрузки ресивера.
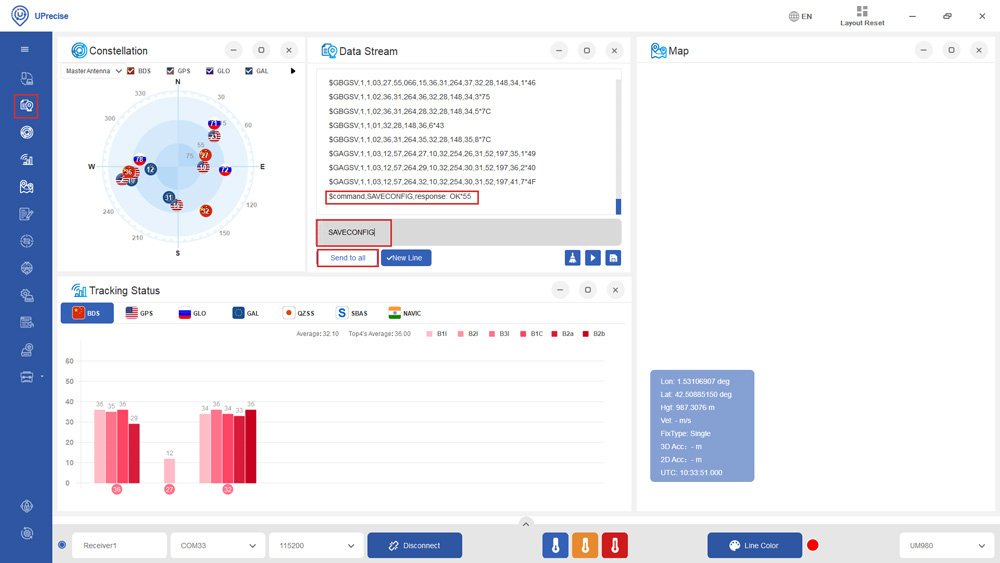
- В окне «Поток данных» введите следующее: СОХРАНИТЬКОНФИГ команду и нажмите Enter.
Шаг C: Получение RTK-коррекций
Для достижения точности на уровне сантиметров с помощью GNSS-приемников необходимы RTK-коррекции. Получить их можно двумя способами:
- NTRIP исправительная служба (простой вариант)Этот метод требует лишь rover Приёмник и доступ к службе коррекции, что устраняет необходимость в выделенной базовой станции.
- База-Rover установка: В этой конфигурации вы управляете локальной базовой станцией, которая генерирует RTK-коррекции и передает их напрямую на rover через radio модуль.
NTRIP служба исправления
NTRIP (Networked Transport of RTCM via Internet Protocol) — это протокол для потоковой передачи данных GNSS через Интернет. Он позволяет передавать данные коррекции в реальном времени от опорной станции к... rover или пользовательское устройство.
Для получения учетных данных (адрес сервера, порт, имя пользователя и пароль) выполните поиск доступных учетных данных. Услуги коррекции RTK в вашей стране.
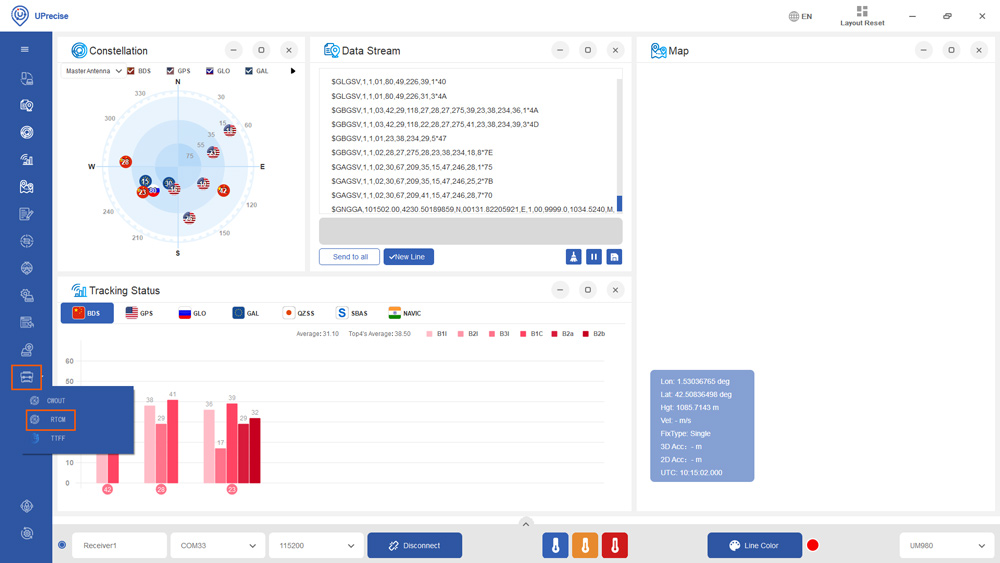
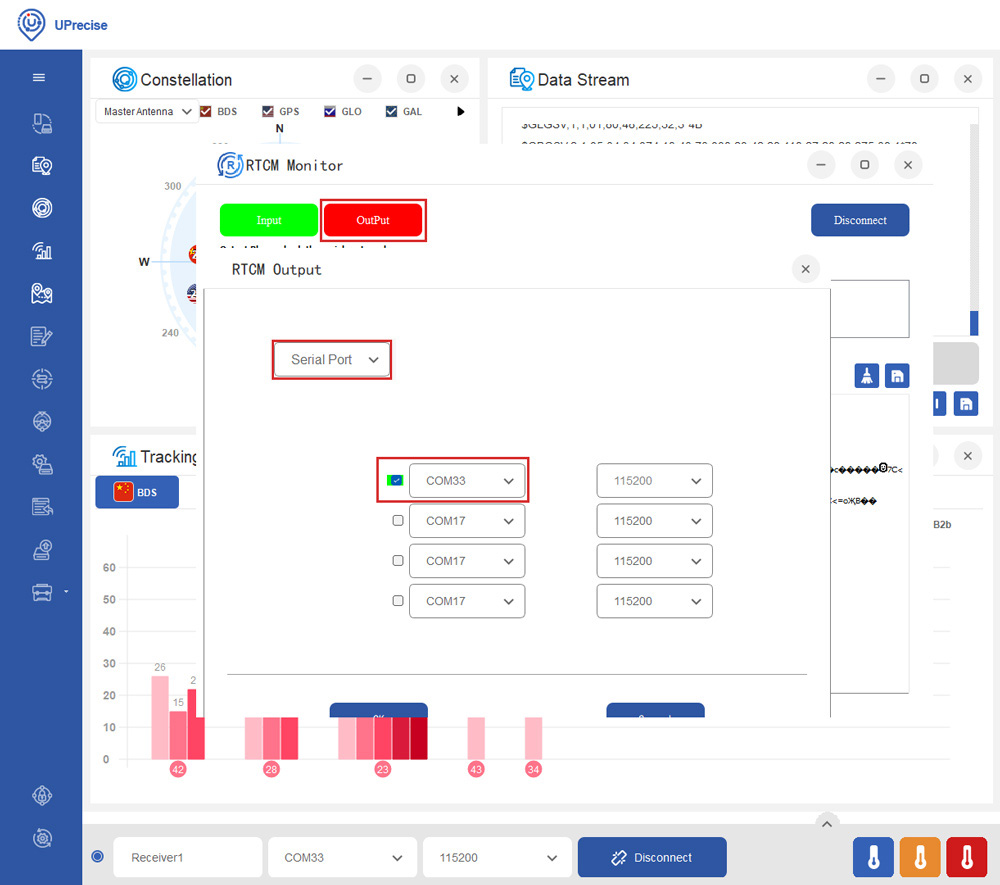
- Нажмите toolbox и выберите RTCM.
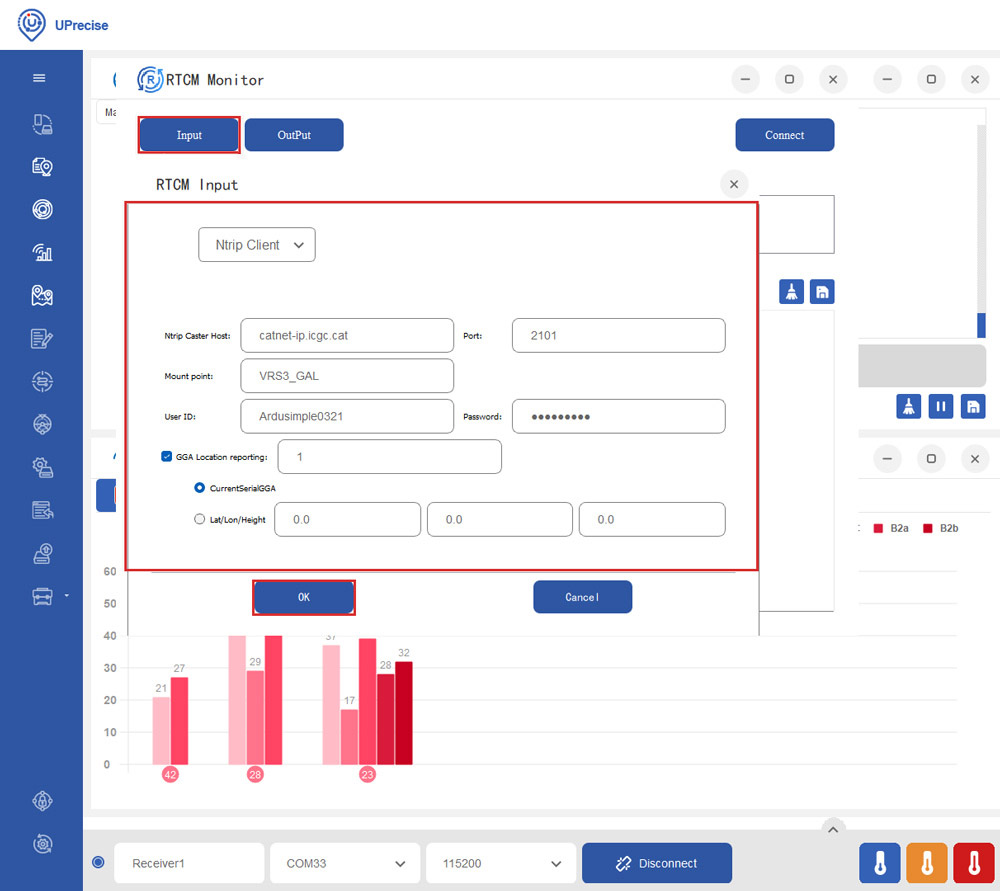
- Нажмите Input. Выберите NTRIP Client. Установите NTRIP Caster Хост, порт, точка монтирования, ID и пароль. Если ваш Ntrip Caster необходимо указать местоположение вашего roverУстановите параметр "GGA Location reporting" на 1 и выберите... CurrentSerialGGA. Нажмите OK.
- Нажмите Output. Выбрать Serial Portи выберите COM-порт вашего ресивера.
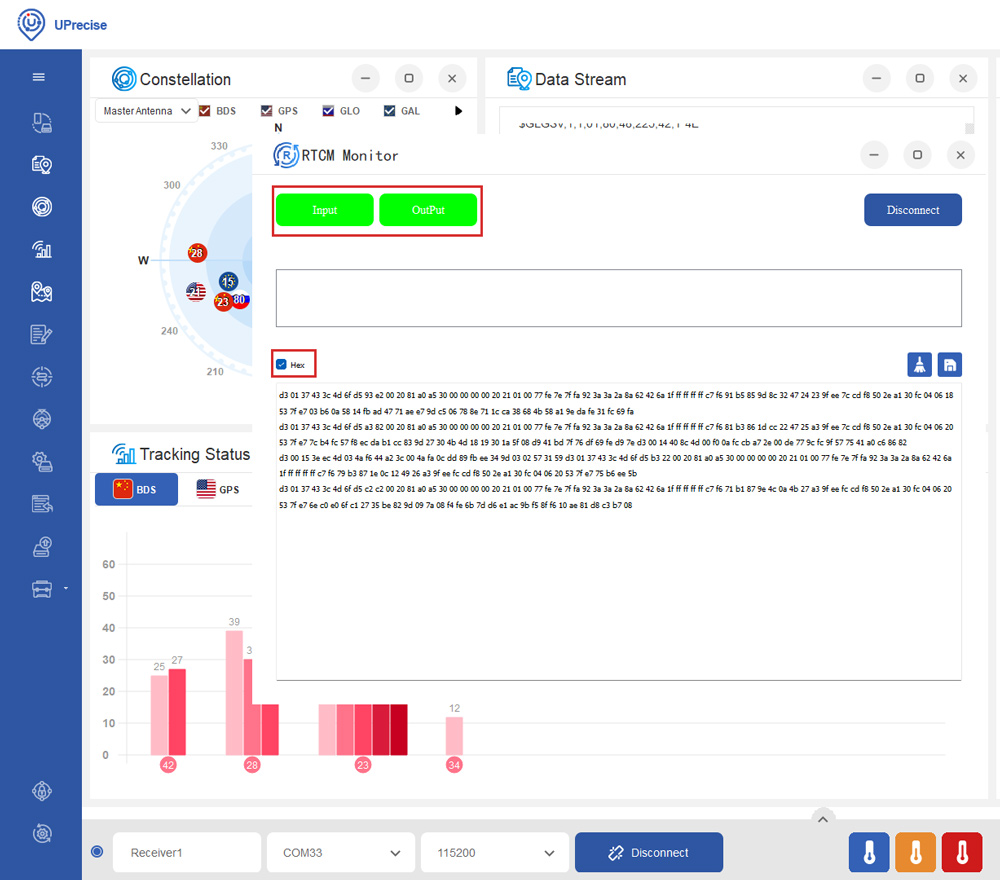
- Вы увидите, что индикаторы «Вход» и «Выход» станут зелеными. Проверьте. Hex и вы увидите РТКМ сообщения с сервера.
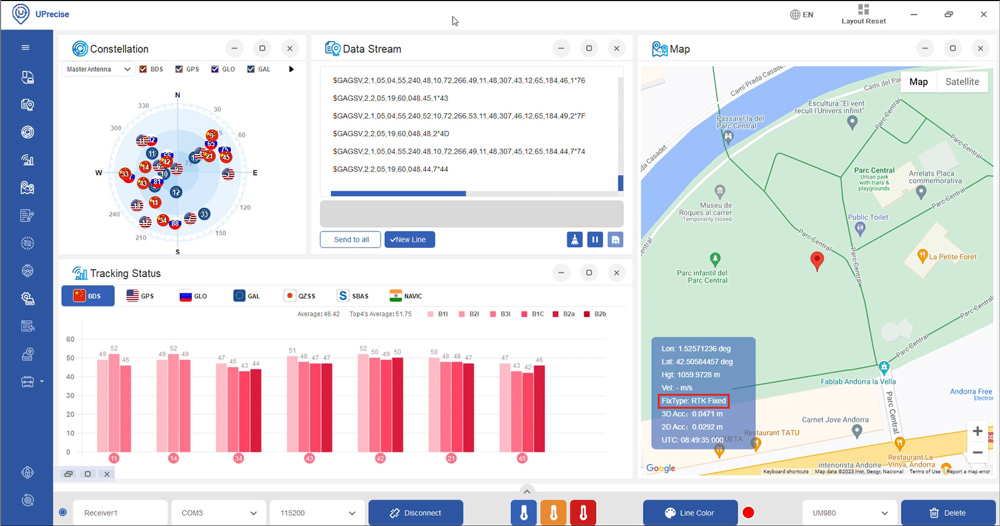
- Через несколько минут вы увидите, как тип исправления изменится на РТК с плавающей запятой/Исправлена.
Вы также можете подключиться к NTRIP Сервис, предоставляемый с помощью мобильного устройства, удобен для работы в полевых условиях. Для получения дополнительной информации ознакомьтесь с нашим руководством. Как использовать сантиметровый GPS с любым приложением для Android (фиктивное местоположение).
Есть несколько коммуникационные плагины который можно использовать для доступа к NTRIP Сервис по исправлению ошибок. Для получения дополнительной информации ознакомьтесь с руководством пользователя для каждого продукта.
- Акция!
 Plugins
4G NTRIP Master
156€ Этот продукт имеет несколько вариантов. Опции можно выбрать на странице товара. -
- Акция!Сделано в ЕвропеPlugins
Ethernet NTRIP Master
175€Первоначальная цена составляла: 175 евро.156€Текущая цена: 156 евро. -
Основание-Rover исправления
БазаRover Для настройки требуется два RTK-приемника: один приемник, сконфигурированный как базовый, который передает корректирующие данные через radio модуль ко второму приемнику, сконфигурированному как rover.
-
- Plugins
Radio module eXtra Long Range (XLR)
161€ Этот продукт имеет несколько вариантов. Опции можно выбрать на странице товара. - Plugins
Radio module Long Range (LR)
101€ Этот продукт имеет несколько вариантов. Опции можно выбрать на странице товара. -
- Настройте один приемник как стационарную базовую станцию; загрузите базовый конфигурационный файл и вставьте его в приемник.
- Настройте второй приемник как rover; скачать rover файл конфигурации 1 Гц or rover файл конфигурации 20 Гц и вставьте его в приемник.
- Вставьте radio Подключитесь к обоим вашим приемникам, и базовая станция начнет отправлять RTK-коррекции на ваш приемник. rover приемником.
Расширенная функциональность
Обновление прошивки
Вы можете загрузить поддерживаемые версии прошивки для ArduSimple Unicore на основе плат RTK, указанных ниже, или в качестве альтернативы. Свяжитесь с нами Unicore чтобы получить последнюю версию прошивки для каждой модели ресивера.
Скачать ArduSimple поддержал Прошивка UM980 (Пароль к zip-архиву: 1234)
Скачать ArduSimple поддержал Прошивка UM981 (Пароль к zip-архиву: 1234).
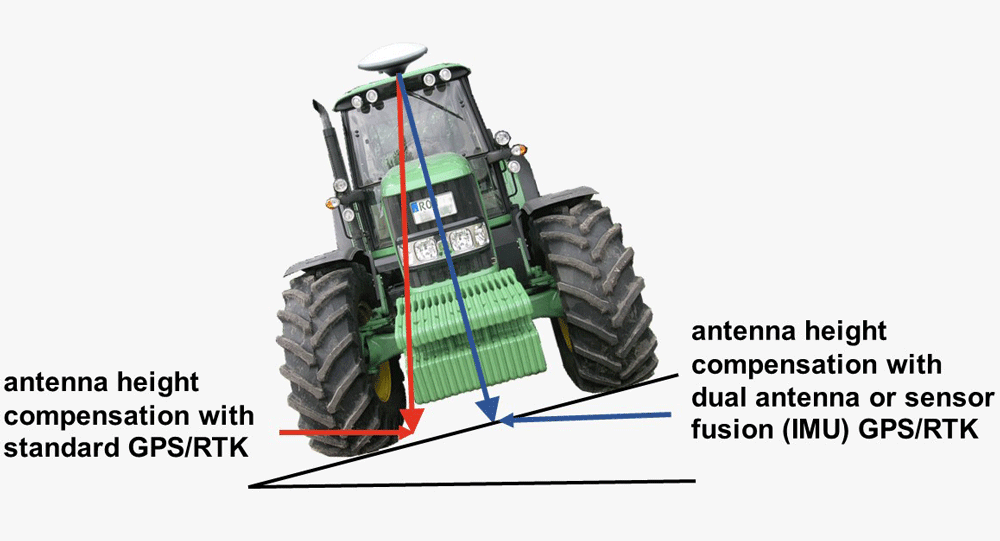
simpleRTK3B Fusion Функционал (UM981) ориентирован на точное земледелие, и для его настройки может потребоваться интеграция. Проверьте документацию или Свяжитесь с нами перед покупкой этой доски.
Скачать ArduSimple поддержал Прошивка UM982 (Пароль к zip-архиву: 1234)
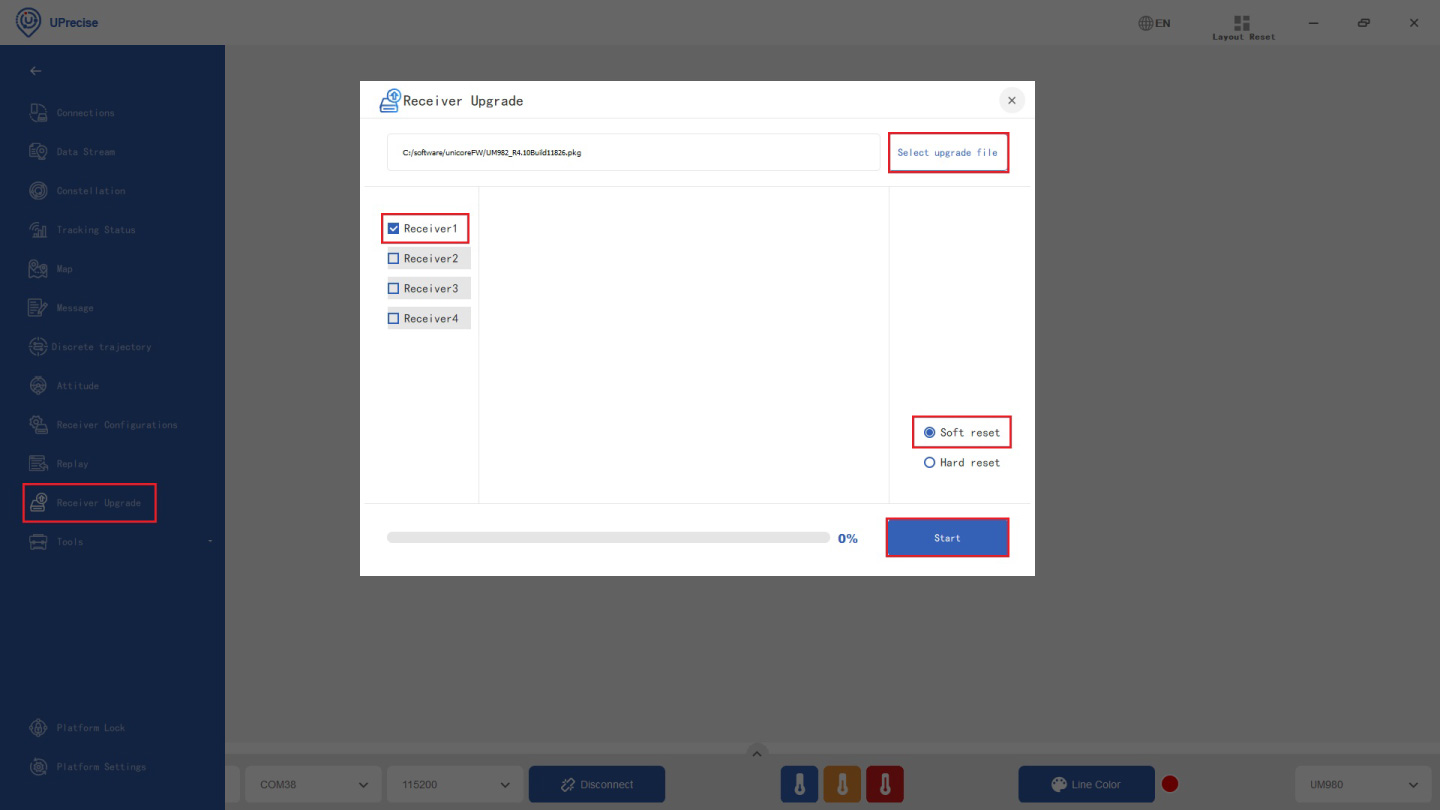
- Перейдите на Receiver UpgradeВыберите файл прошивки, который вы скачали на предыдущем шаге, и выберите... Soft reset, нажмите Start.
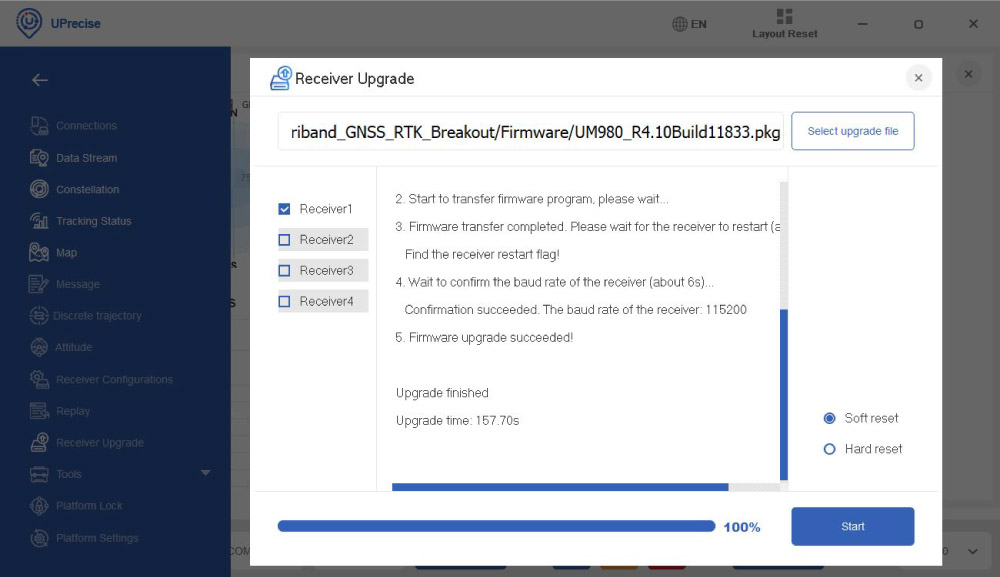
- Как только вы получите Обновление прошивки прошло успешно. После получения сообщения вы можете закрыть окно.
Настройка осуществляется через интерфейс UPrecise.
Программное обеспечение UPrecise позволяет легко создавать базовые конфигурации GNSS-приемника, и следующие шаги помогут вам в этом процессе.
Настроить как Rover
Это настраивает RTK-приемник как Rover с частотой обновления 1 Гц, подключение через USB или любой другой порт, имеющийся на плате. В качестве альтернативы вы можете пропустить описанные ниже шаги и вместо этого загрузить соответствующий файл. Rover файл конфигурации из таблицы конфигурационные файлы, загружая его в приемник.
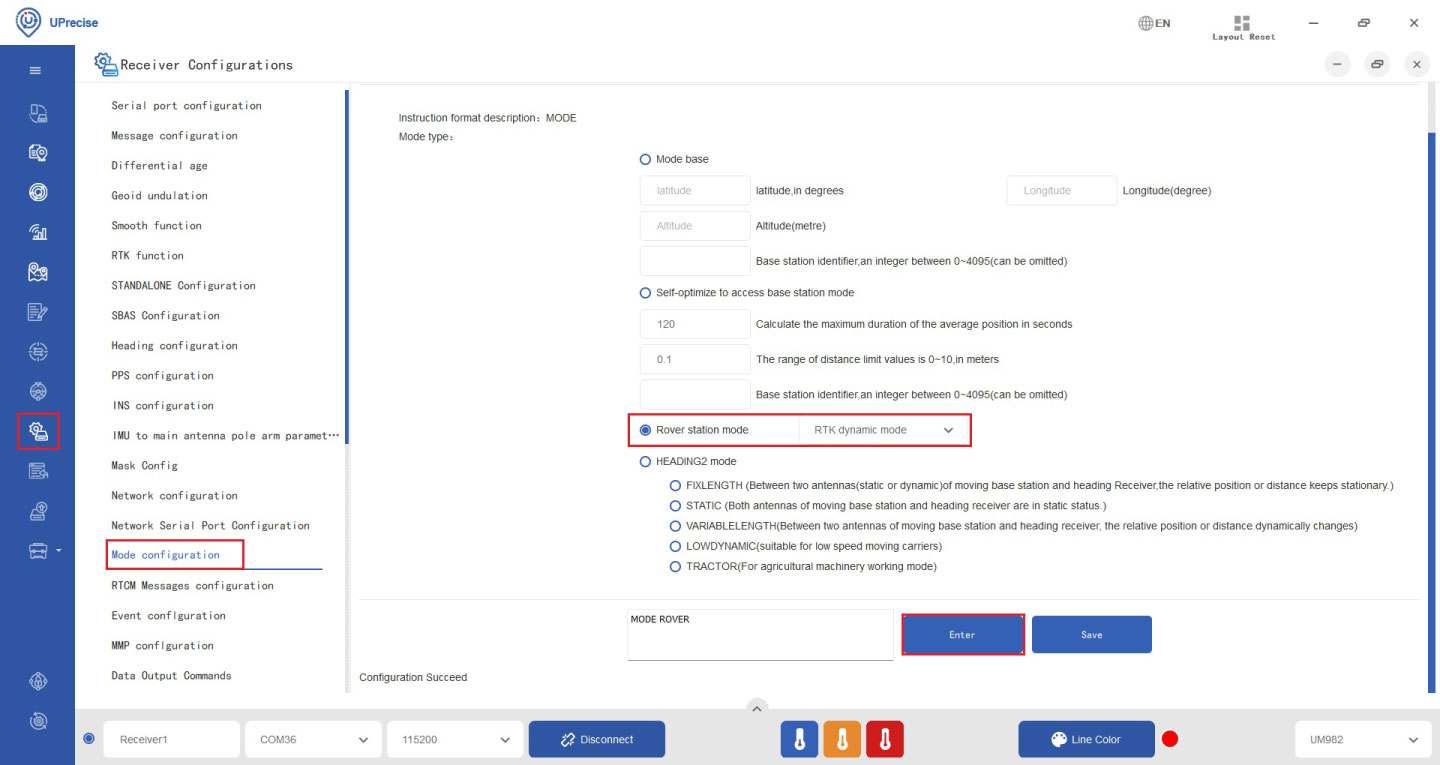
- В меню Receiver Configuration > Mode configuration > Mode type, проверить Rover station mode , а затем выбрать RTK dynamic mode. Затем нажмите Enter.
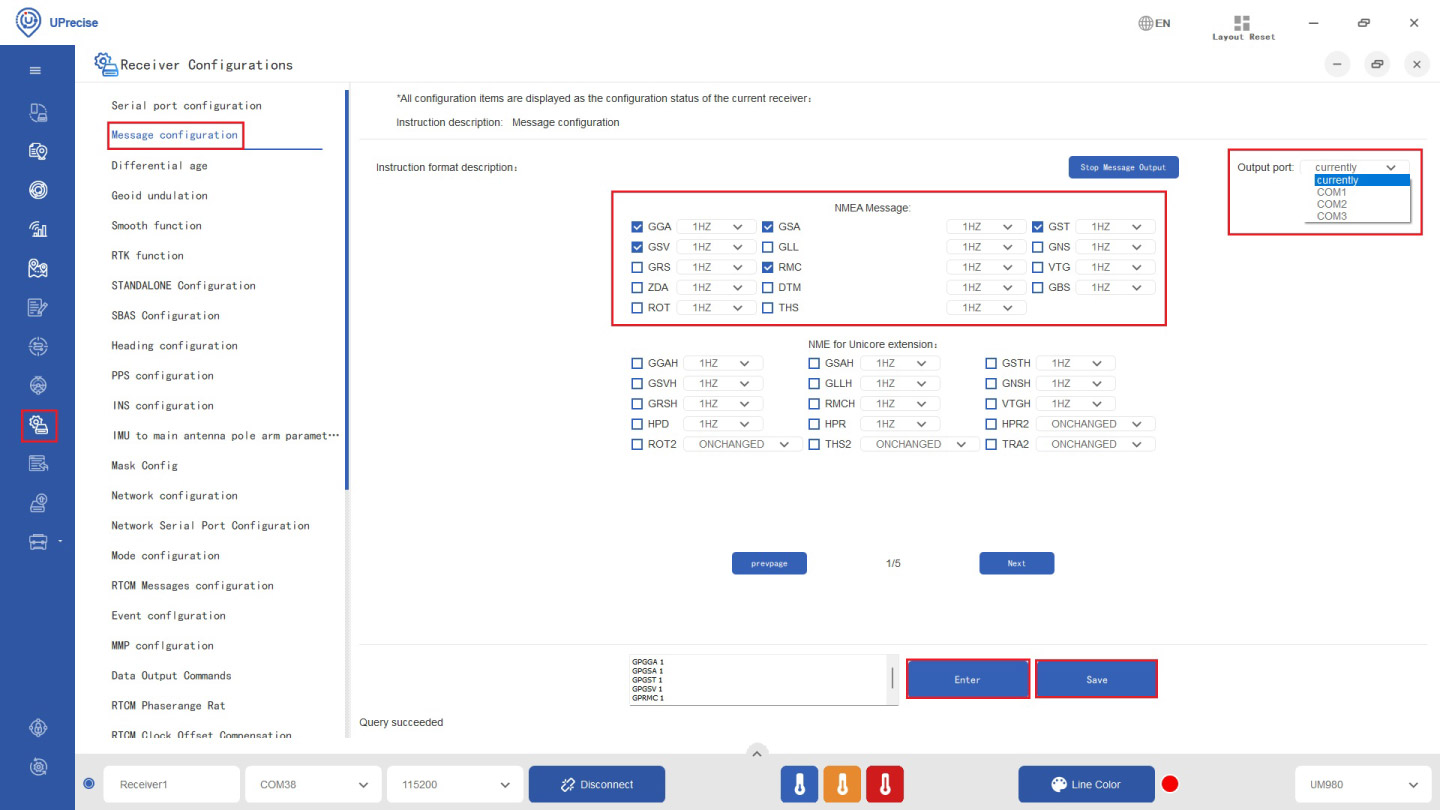
- Включите сообщения NMEA, нажав на кнопку. Receiver Configuration > Message configuration, и проверьте GGA, GSA, GSV, GST и RMC Поскольку они хорошо работают в большинстве приложений. В качестве выходного порта вы можете выбрать:
- В настоящее время отправлять сообщения NMEA на Журнал потока неточных данных.
- COM2 отправлять сообщения NMEA через коммуникационный плагин, например, BT+BLE Bridge, Wi-Fi NTRIP Мастер, 4G NTRIP Master or Ethernet NTRIP Master подключено к плате Розетка XBee.
- COM3 для подключения к ArduPilot через Pixhawk соединитель.
- Штамповочный пресс Enter и Сохранено.
- Не забудьте сохранить конфигурацию, используя... SAVECONFIG команда.
Настроить как основу
Для начала вы можете скачать Система исчисления файл конфигурации из таблицы конфигурационные файлызагрузив его в приемник. Чтобы настроить вашу RTK-плату в качестве базовой станции, вы можете задать ее координаты различными способами:
- Базовый режим: использовать заранее определенные, известные координаты базовой станции.
Вы можете обратиться к руководству. Как определить точное положение вашей базовой станции, который использует Septentrio модуль, но теория и шаги аналогичны.
Абсолютная точность вашего rover может достигать 1-2 см.
Пример, когда фиксированное положение является хорошим выбором: при автономной навигации транспортного средства для точной навигации транспортному средству необходимо знать свое точное местоположение в глобальной системе отсчета. - СамооптимизацияКогда координаты базовой станции неизвестны, пользователи могут установить для приемника режим автоматического позиционирования на определенный период времени и получить среднее значение в качестве координат базовой станции (аналогично режиму Survey-in). u-blox приемники).
Абсолютная точность ваша rover Таким образом, вы получите около 1-2 м. Но относительная точность может достигать 1-2 см.
Пример, когда самооптимизация является хорошим выбором: в геодезии точное измерение расстояния между двумя точками на местности важнее абсолютного положения этих точек.
- Перейдите на Receiver Configuration > Mode configuration.
- Если вы знаете координаты вашей базовой станции, проверьте Mode base. Затем введите координаты.
- Если вы не знаете координаты, проверьте Self-optimize to access base station mode. Введите максимальная продолжительность средней позиции в секундах и ограничение расстояния в метрах.
- Нажмите Enter.
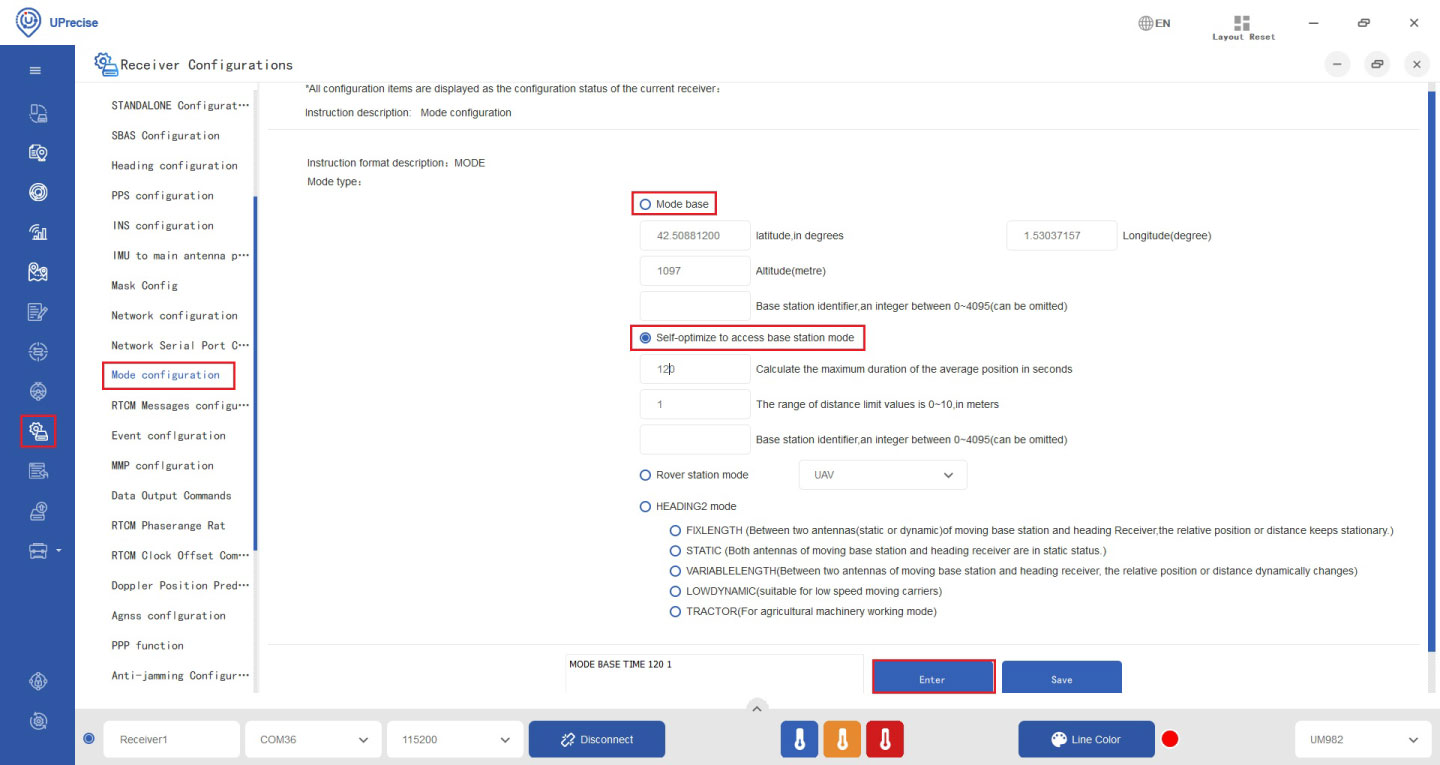
- Настройте выходные данные коррекции RTCM на COM2, введя следующие команды в текстовое поле «Поток данных».
     RTCM1006 COM2 10
RTCM1033 COM2 10
RTCM1074 COM2 1
RTCM1084 COM2 1
RTCM1094 COM2 1
RTCM1114 COM2 1
RTCM1124 COM2 1
RTCM1230 COM2 10
SAVECONFIG
- После завершения вычислений FixType переключится на Фиксированная позиция.
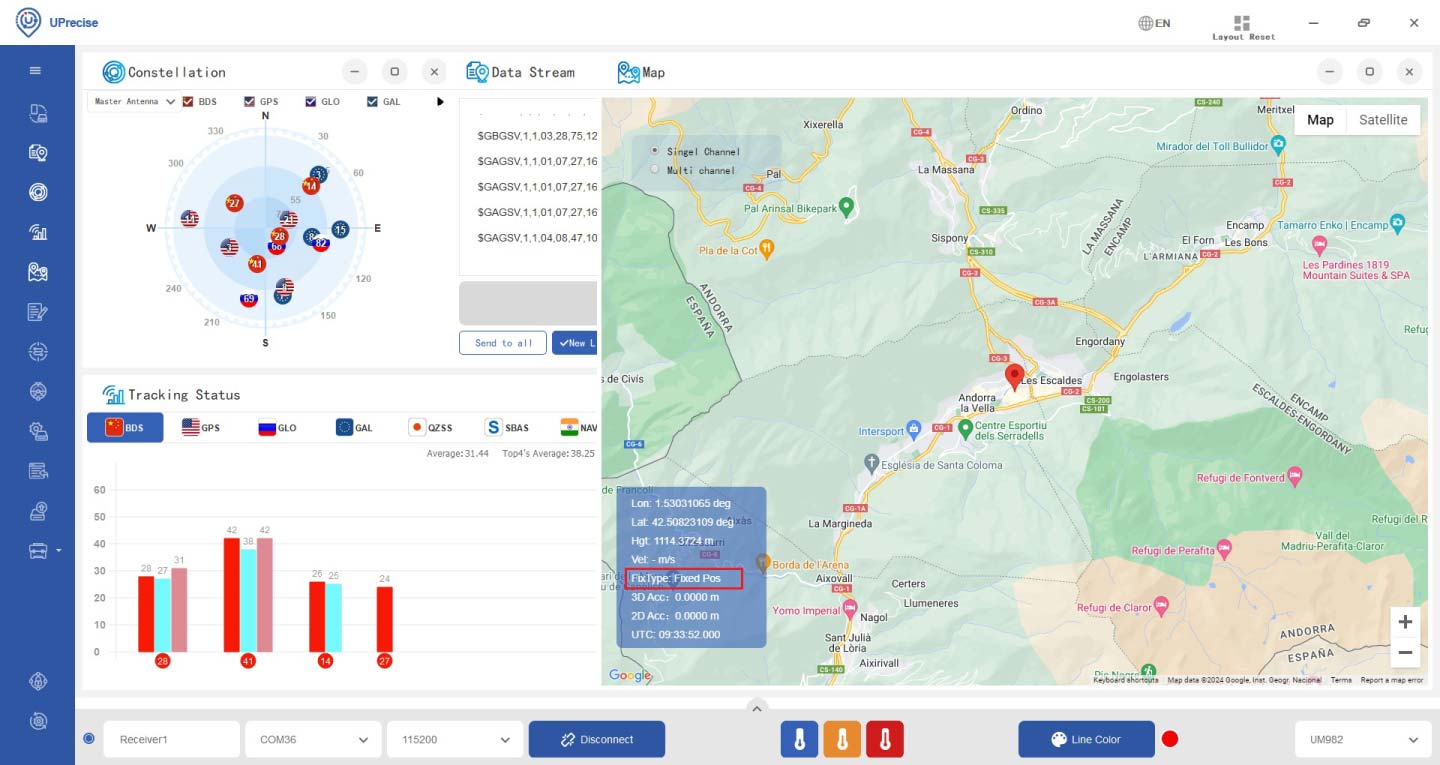
- Не забудьте сохранить конфигурацию, используя... SAVECONFIG команда.
Включите Galileo HAS
Galileo Служба высокой точности (HAS) Это бесплатный сервис, который повышает точность позиционирования GNSS примерно с 1–2 метров до приблизительно 20 сантиметры В благоприятных условиях. Он передает исправления напрямую через Galileo Спутникичто устраняет необходимость в локальной базовой станции или платной подписке — идеально подходит для удаленных объектов. районы без интернета или radio инфраструктура связи.
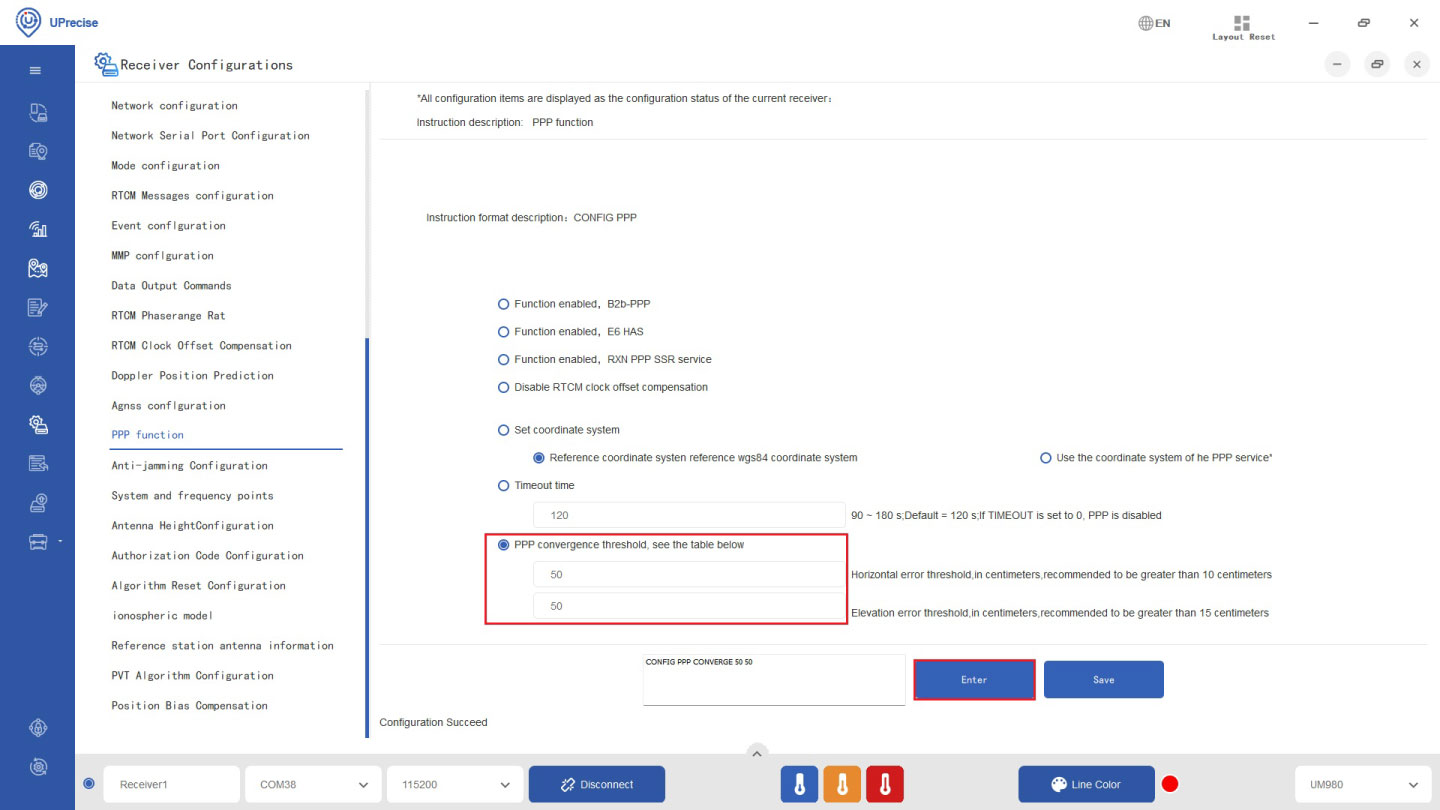
- Перейдите на Receiver Configuration > PPP function. Проверьте предпочитаемый вами сигнал PPP. Нажмите Enter.
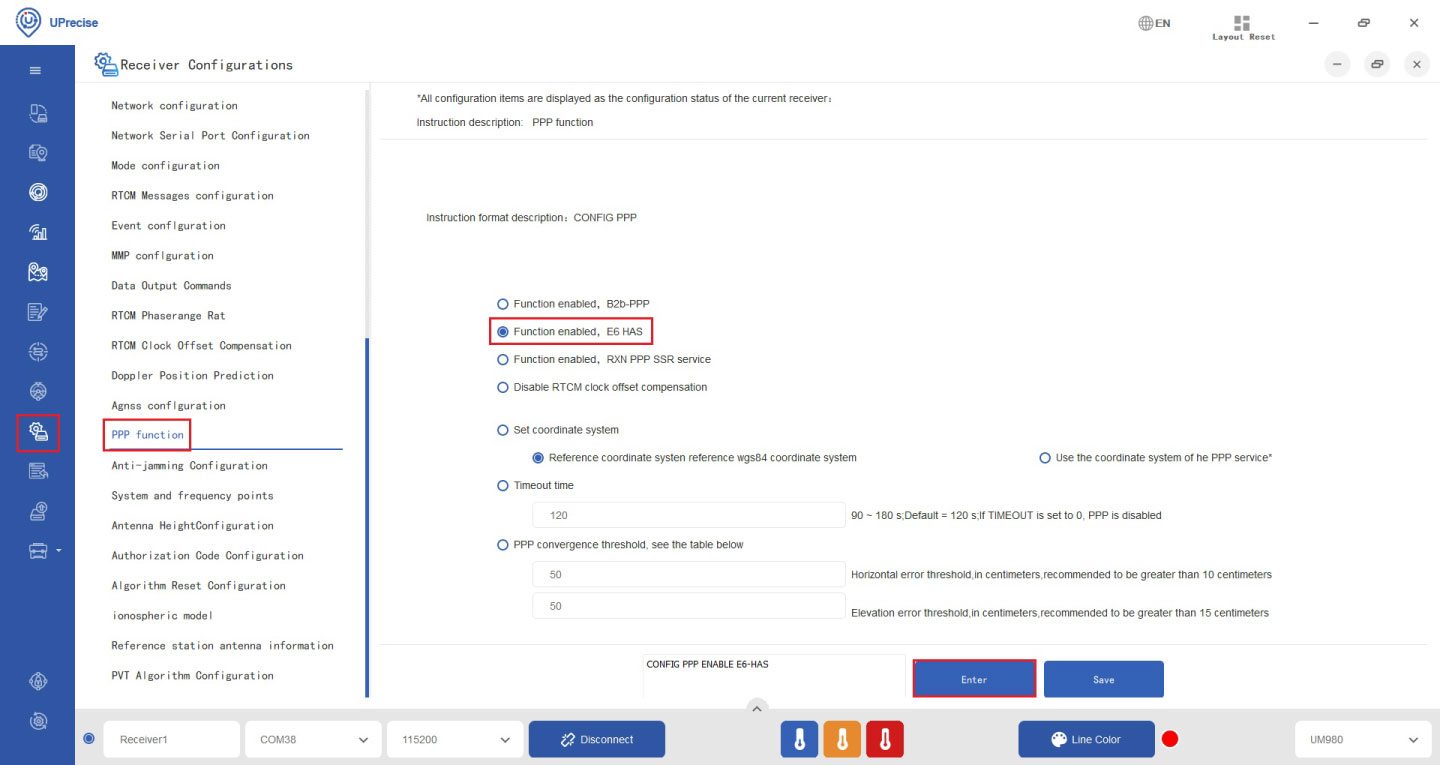
- Нажмите Set coordinate system, выберите Reference coordinate system reference WGS84 coordinate system.
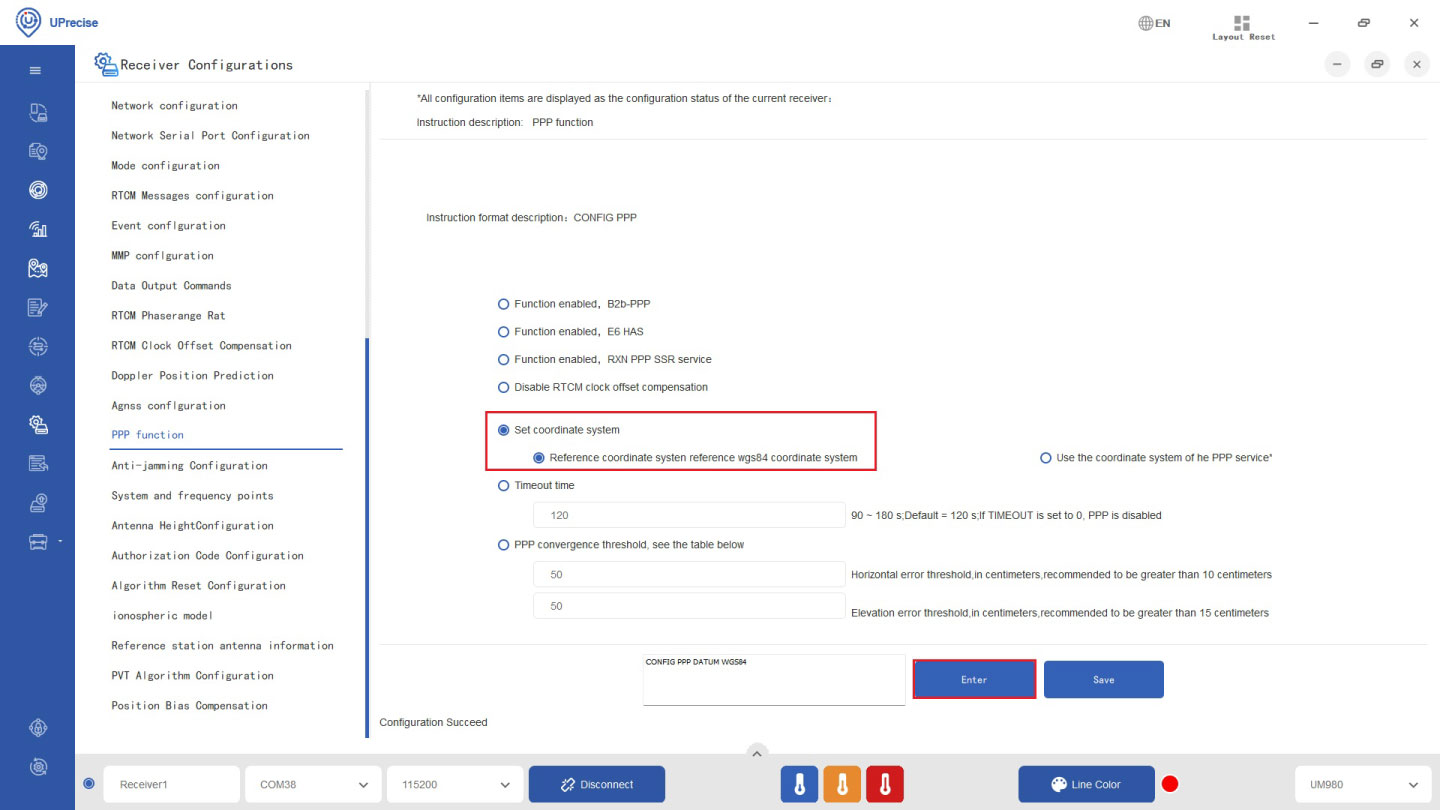
- Нажмите PPP convergence threshold. Оба порога установите на высоте 50 см. Нажмите Enter.
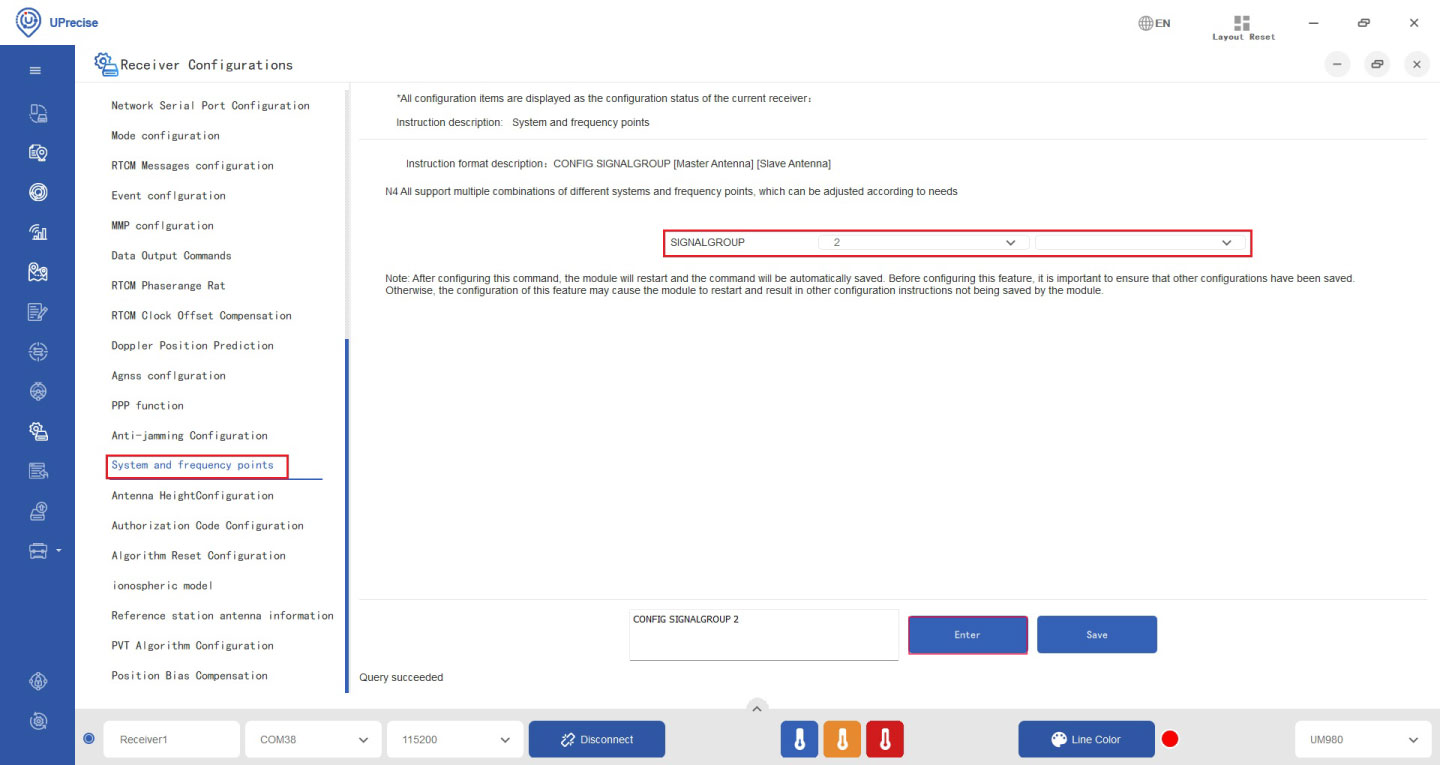
- Перейдите на System and frequency points.
- Если вы используете simpleRTK3B Budget или Fusion, в SIGNAL GROUP укажите 2.
- Если вы используете simpleRTK3B Compass, в SIGNAL GROUP укажите 3 и 6.
- Нажмите Enter.
- Через несколько минут вы увидите, как FixType изменится на Float. Не забудьте сохранить конфигурацию, используя... SAVECONFIG команда.
Включить все диапазоны
Unicore Предоставляет настраиваемые группы сигналов (см. таблицу ниже) для своих приемников, позволяющие поддерживать несколько диапазонов GNSS. По умолчанию каждая модель предварительно настроена на определенную группу сигналов для соответствия распространенным сценариям использования. Однако для включения всех доступных диапазонов GNSS, включая Galileo E6, необходимо скорректировать конфигурацию группы сигналов.
Для моделей UM980 и UM981 группа сигналов по умолчанию — 1а для UM982 это 4 для главной антенны и 5 для антенны Slave. Чтобы включить все диапазоны, включая Galileo E6, вам потребуется изменить конфигурацию группы сигналов.
- Для UM980 и UM981 используйте команду CONFIG SIGNALGROUP 2.
- Для UM982 используйте команду CONFIG SIGNALGROUP 3 6.
- Кроме того, рекомендуется установить режим RTK на многосозвездийный, чтобы получать от приемника только RTK-фиксации, используя команду. CONFIG PVTALG MULTI.
| номер сигнальной группы | Поддерживаемые диапазоны GNSS |
|---|---|
| 0 | Отключить подчиненную антенну |
| 1 | БДС: B1I, B2I, B3I, B1C, B2a, B2b GPS: L1C/A, L2C/L2P, L5 ГЛО: G1, G2 ГАЛ: E1, E5a, E5b QZSS: L1C/A, L2C, L5 |
| 2 | БДС: B1I, B2I, B3I, B1C, B2a, B2b GPS: L1C/A, L1C, L2C, L2P(Y), L5 ГЛО: G1, G2, G3 ГАЛ: E1, E5a, E5b, E6 QZSS: L1C/A, L1C, L2C, L5 Навик: L5 |
| 3 | БДС: B1I, B3I, B1C, B2b-PPP GPS: L1C/A, L2C/L2P, L5 ГЛО: G1, G2 ГАЛ: E1, E5a, E5b, E6 QZSS: L1C/A, L2C, L5 |
| 4 | БДС: B1I, B2I, B3I GPS: L1C/A, L2C/L2P, L5 ГЛО: G1, G2 ГАЛ: E1, E5a, E5b QZSS: L1C/A, L2C, L5 |
| 5 | БДС: B1I, B2I, B3I GPS: L1C/A, L2C/L2P ГЛО: G1, G2 ГАЛ: E1, E5b QZSS: L1C/A, L2C |
| 6 | БДС: Б1И, Б3И GPS: L1C/A, L2C/L2P ГЛО: G1, G2 ГАЛ: E1, E5b QZSS: L1C/A, L2C |
| 7 | БДС: B1I, B2I, B3I, B1C, B2a, B2b GPS: L1C/A, L2C/L2P, L5 ГЛО: G1, G2 ГАЛ: E1, E5a, E5b QZSS: L1C/A, L2C, L5 |
| 8 | GPS: L1C/A, L2C/L2P, L5 БДС: B1I, B3I, B1C, B2a ГАЛ: E1, E5a, E5b |
| 9 | БДС: B1I, B2I, B3I, B1C, B2a, B2b GPS: L1C/A, L2(Y)/L2C, L5 ГЛО: L1C/A, L2C/A ГАЛ: E1C, E5A, E5B QZSS: L1C/A, L2C, L5 |
Возврат к заводским настройкам
Если вы обнаружите, что экспериментируете со своим Unicore При настройке RTK-приемника вы всегда можете вернуть параметры к значениям по умолчанию.
- В окне «Поток данных» введите следующее: ФРЕСЕТ команду и нажмите EnterЭта команда принудительно перезапустит приемник и очистит все заданные пользователем конфигурации, эфемериды спутников и информацию о местоположении, хранящиеся в энергонезависимой памяти (NVM).
Конфигурация заголовка (UM982)
Этот раздел касается только пользователей simpleRTK3B Compassне для пользователей simpleRTK3B Budget или моделях Fusion. Следуйте этому руководству по установке с двумя антеннами, чтобы получать точные данные о направлении движения от вашего компасного модуля.
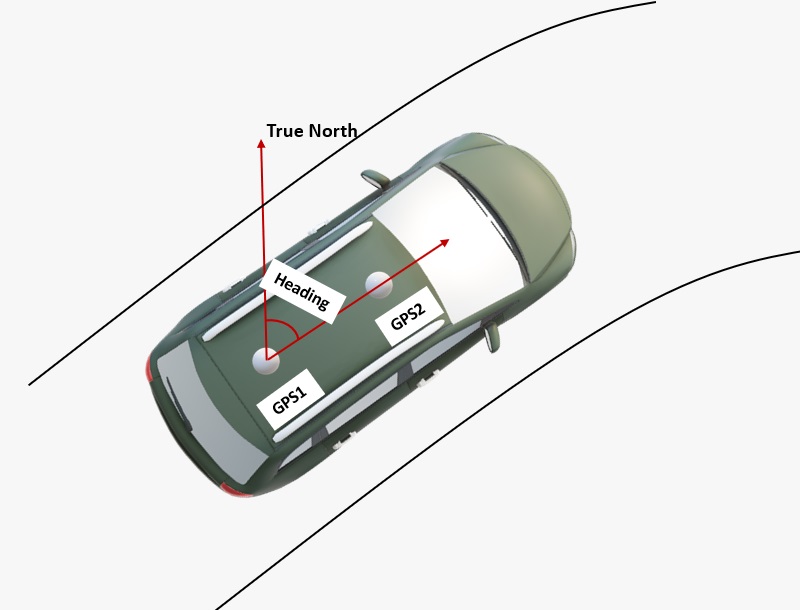
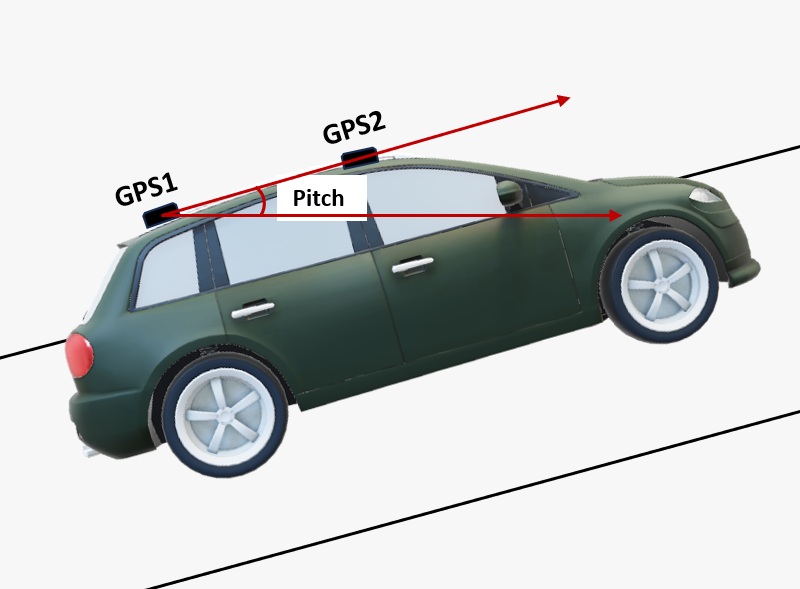
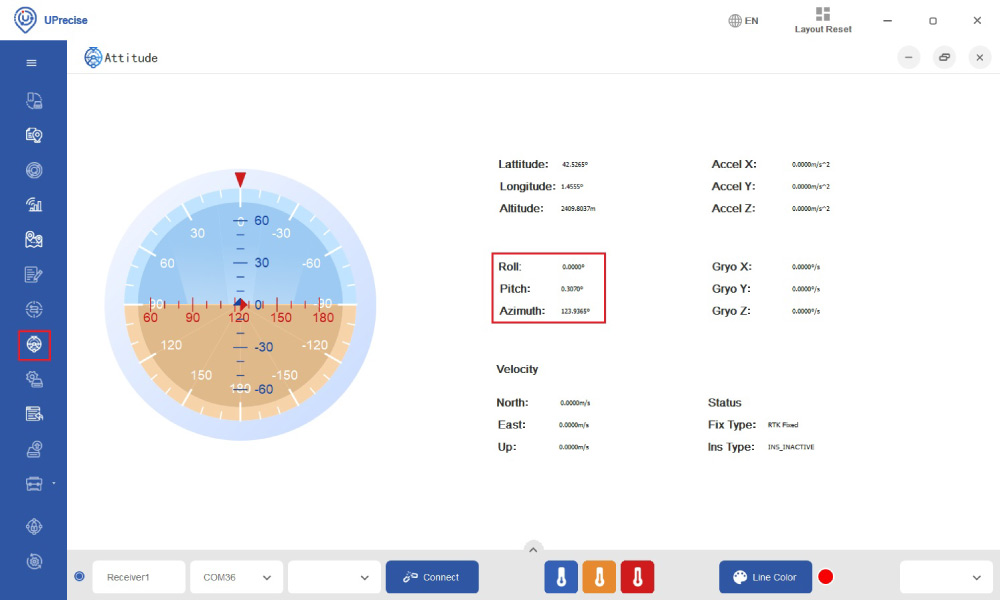
- Выходные данные курса представляют собой угол по часовой стрелке от истинного севера до вектора, определяемого базовой линией, проходящей от главной антенны.GPS1 (метка на плате) к ведомой антенне (GPS2), а угол тангажа обозначает наклон транспортного средства или дрона относительно горизонтальной плоскости.
- По умолчанию антенны следует устанавливать продольно вдоль центральной линии автомобиля, при этом основная антенна (GPS1) расположен в задней части.
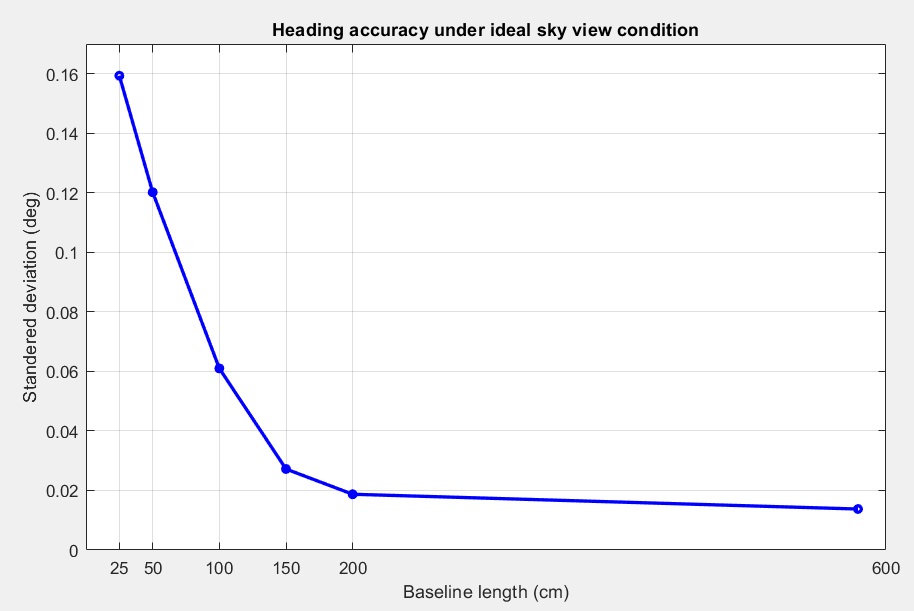
- Точность определения курса зависит от расстояния между антеннами — чем длиннее базовая линия, тем выше точность. Для точности менее одного градуса обычно требуется базовая линия в один метр, хотя это не всегда практично для некоторых небольших транспортных средств. Базовая линия в полметра также может дать хорошие результаты при правильной настройке, в то время как базовая линия в одну треть метра может внести шум в выходной сигнал.
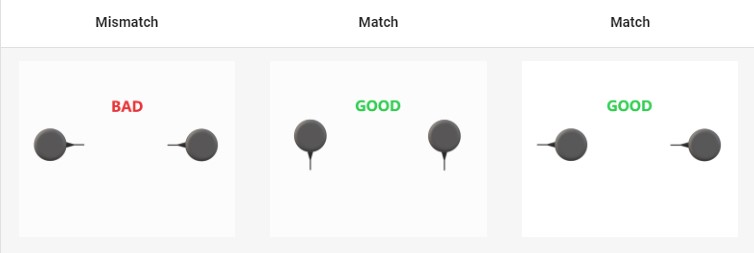
- Для оптимальной работы обе GNSS-антенны должны быть идентичными и ориентированы одинаково относительно друг друга — например, кабели антенн должны выходить с одной и той же стороны на каждом устройстве. Это обеспечивает правильное выравнивание фазовых центров радиочастот, что крайне важно для точности определения курса (следует отметить, что фактический фазовый центр радиочастот часто смещен относительно физического центра антенны). Кроме того, для достижения наилучших результатов длина кабелей радиочастот для обеих антенн должна быть одинаковой.
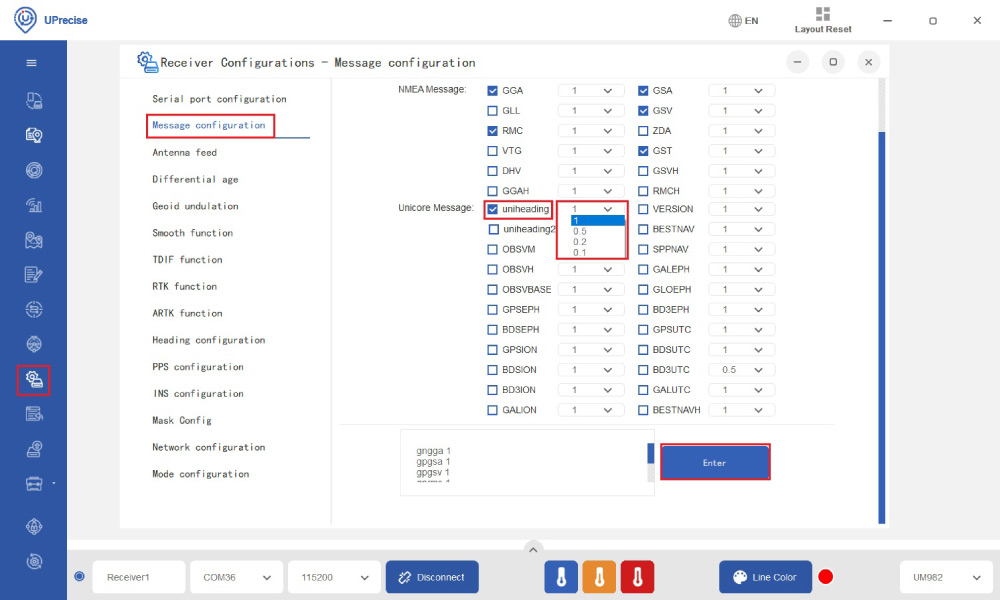
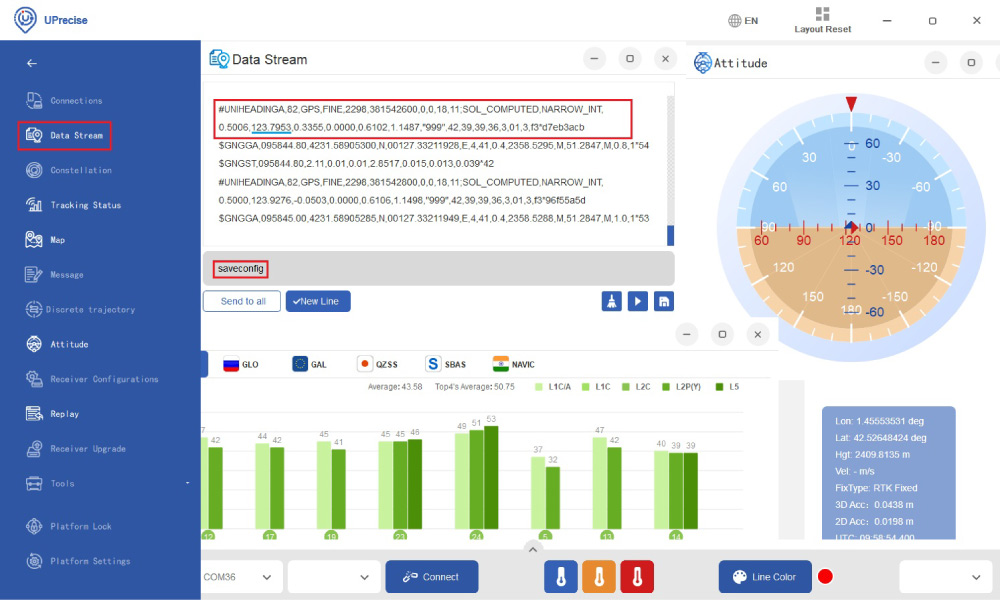
- Чтобы включить заголовок сообщения, перейдите по ссылке: Receiver Configuration > Message configuration > Unicore Message и счерт uniheading. Вы можете выбрать частоту из выпадающего меню, например, 0.2 означает отправку сообщения каждые 0.2 секунды или с частотой 5 Гц. Нажмите Enter.
- Вы можете проверить информацию в заголовке в Attitude .
- В окне «Поток данных» вы можете увидеть следующее: #ЕДИНИЧНОЕЗАГОЛОВОК сообщение. Не забудьте напечатать. SAVECONFIG и нажмите Enter чтобы сохранить вашу конфигурацию.
- Для получения более подробной информации, такой как структура сообщений, команды и расширенные настройки, обратитесь к соответствующему разделу. Unicore Справочное руководство.
Записать файл журнала
С помощью программного обеспечения UPrecise вы можете записывать данные GNSS в режиме реального времени в файлы на своем компьютере.
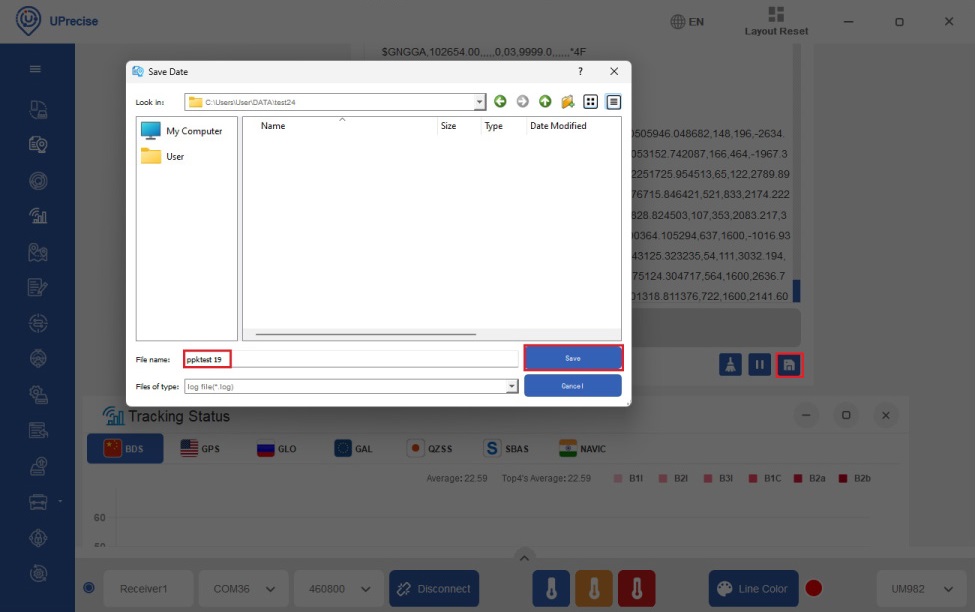
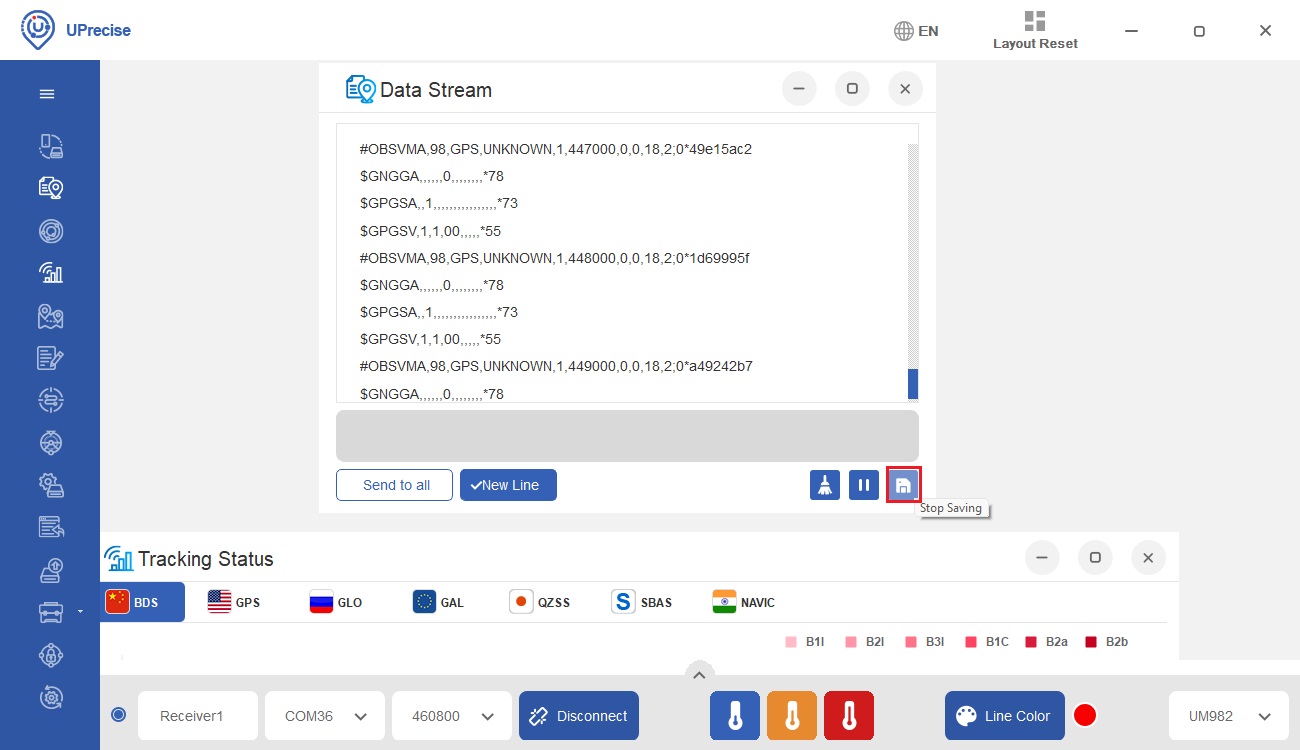
- Нажмите на значок «Сохранить файл» в правом нижнем углу окна «Поток данных». Выберите папку и имя файла журнала и нажмите кнопку. Save. Ваш приемник начнет записывать данные.
- Когда вы закончите, просто щелкните тот же значок, чтобы прекратить сохранение.
файл журнала воспроизведения
После записи данных GNSS в файл вы можете воспроизвести их, чтобы имитировать полевые условия в целях отладки и тестирования.
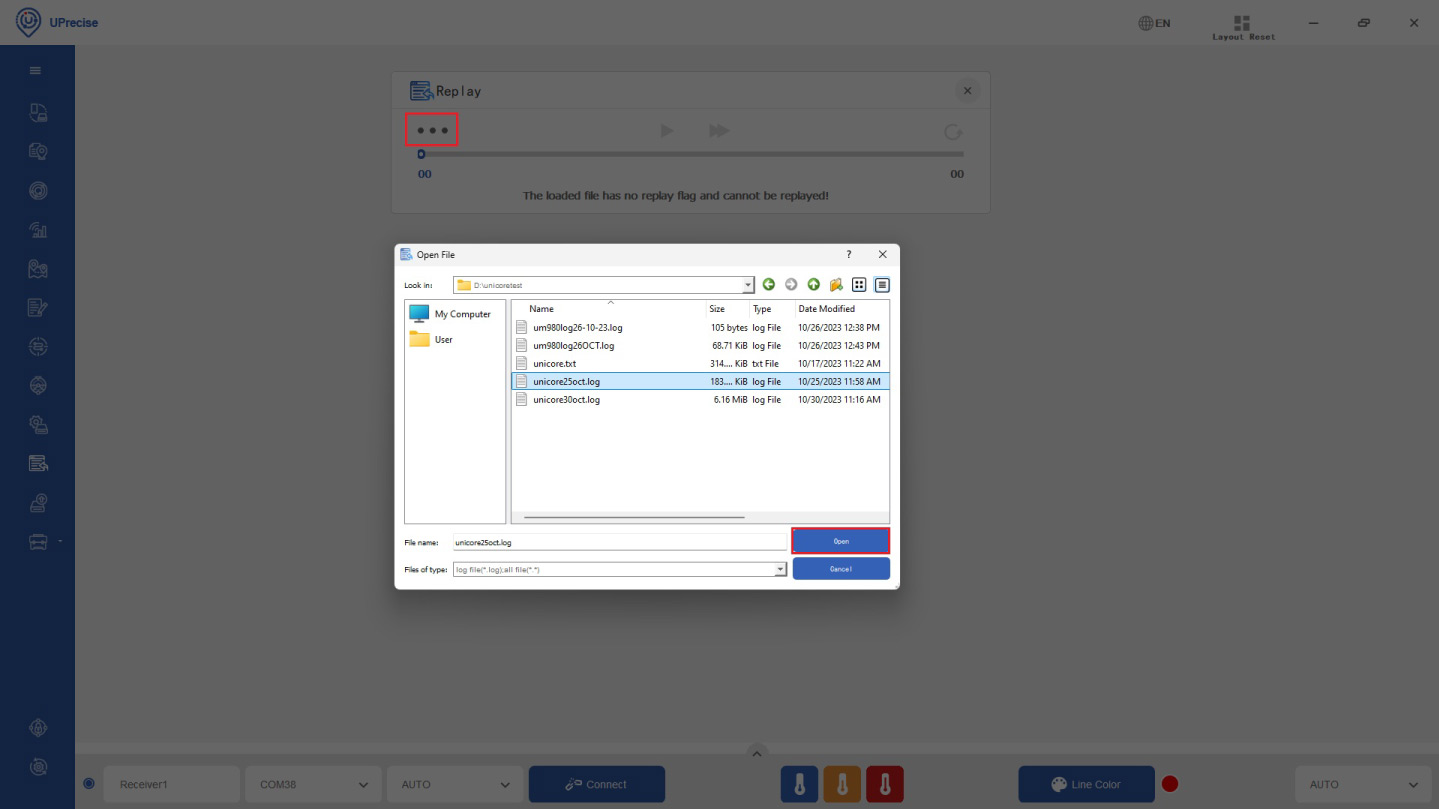
- В строке меню перейдите к Replay и нажмите OK в диалоговом окне.
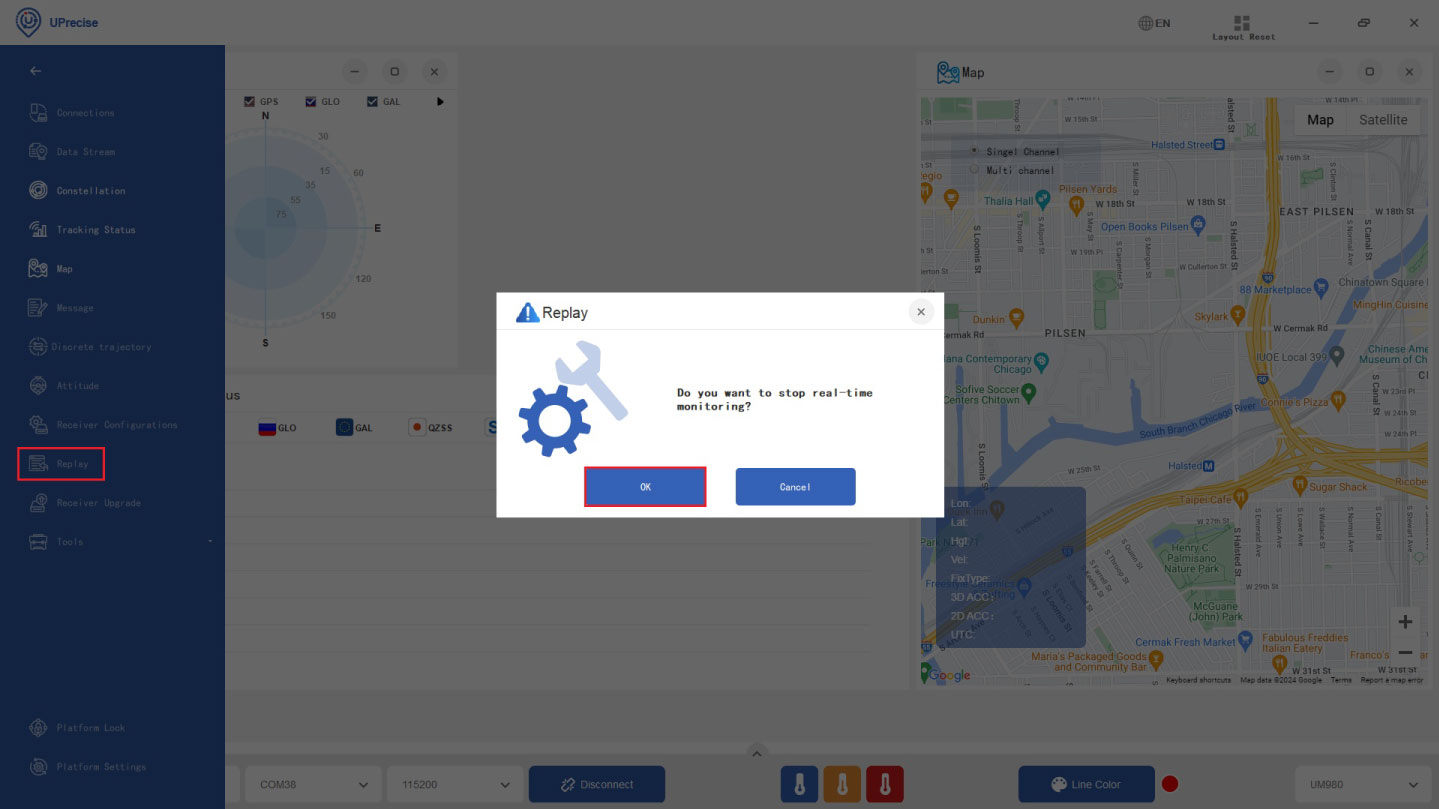
- Нажмите кнопку "Обзор" (...) Значок для выбора пути к файлу и имени файла. Щелкните Open.
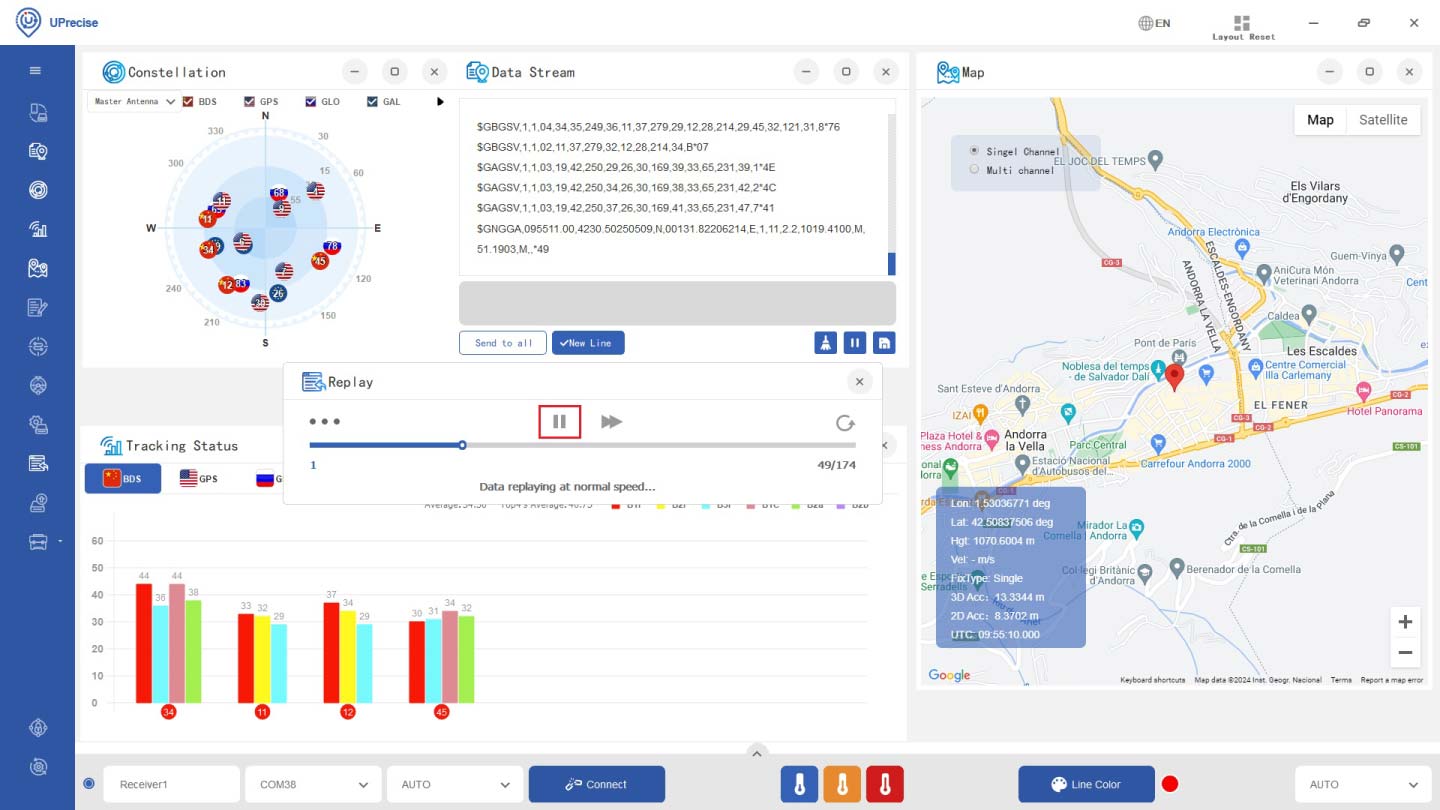
- Нажмите Play Значок для воспроизведения записанной прямой трансляции, включая видимые спутники, информацию о местоположении, проанализированные сообщения и распределение спутников.
Часто используемые команды
Unicore Принимает команды в сокращенном формате ASCII. Все команды состоят из заголовка (имя команды) и набора необязательных параметров конфигурации.
Ниже перечислены часто используемые команды. Вы можете вводить их с помощью... Высокоточный поток данных окно или по вашему выбору программное обеспечение последовательного терминала например, Realterm.
| Имя команды | Описание |
|---|---|
| CONFIG | Статус запроса последовательного порта |
| КОНФИГ. COM1 115200 | Настройте порт COM1 для работы на скорости 115200 бод. Доступные порты COM: COM1, COM2 и COM3. |
| ФРЕСЕТ | Удалите сохраненные конфигурации, эфемериды спутников, информацию о местоположении и установите скорость передачи данных на 115200 бит/с. |
| GPGGA COMX 1 | Установите частоту вывода сообщений GGA на 1 Гц. |
| МАСКА БДС | Отключите BDS. BDS/GPS/GLO/GAL можно отключить соответственно. |
| БАЗОВАЯ РЕЖИМНОСТЬ | Установите режим базовой станции |
| РЕЖИМ БАЗОВАЯ ШИРОТА ДОЛГОТА ВЫСОТА | Задайте координаты системы отсчета вручную: широта, долгота, высота. Координаты не изменяются при перезапуске приемника. |
| РЕЖИМ БАЗОВОГО ВРЕМЕНИ 60 | После 60 секунд автоматического позиционирования устанавливается среднее значение результатов позиционирования в соответствии с координатами базовой станции. |
| MODE ROVE | Установить по умолчанию rover режим станции |
| СОХРАНИТЬКОНФИГ | Сохранить конфигурацию |
| РАЗБЛОГ | Отключите все выходы используемого порта. |
| РАЗОБЛАЧИТЬ БДС | Отключите BDS. BDS/GPS/GLO/GAL можно отключить соответственно. |
| Версия | Запрос информации о версии прошивки |
Документация
Если вы опытный пользователь и вам необходима подробная информация, пожалуйста, обратитесь к следующим материалам. Unicore Документация и обучающие материалы:
-
-
- RTK3B Boards
simpleRTK3B Micro Unicore
С 276€ Этот продукт имеет несколько вариантов. Опции можно выбрать на странице товара. -
-