
 и


Как настроить u-blox ZED-X20P, ZED-X20D
Введение
Эта страница охватывает u-blox GNSS-приемники ZED-X20, включая варианты X20P и X20D. В нем представлено пошаговое руководство по базовому использованию u-center 2 — программного обеспечения, предназначенного для оценки производительности, углубленного анализа и настройки приемников u-blox.
начинать
Для использования платы с ZED-X20 вам необходимо выполнить следующие шаги. RTK fix и достигайте точности на уровне сантиметров с помощью вашей RTK-платы.
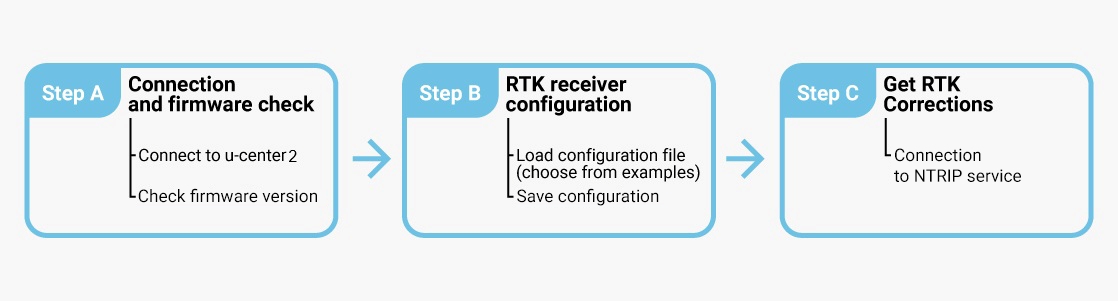
Шаг A: Проверка подключения и прошивки
Подключение к u-center 2
- Скачать u-center 2 для Windows 10/11 (64-бит). Важно: выберите сборку для u-blox Продукция M10/F10/X20, а не более старые версии для M8/M9/F9 или устаревшие GNSS-приемники.
- После завершения установки введите свой u-blox Введите учетные данные для входа в портал поддержки и войдите через свой браузер. Если у вас нет учетной записи, нажмите здесь. Зарегистрировать филиал.
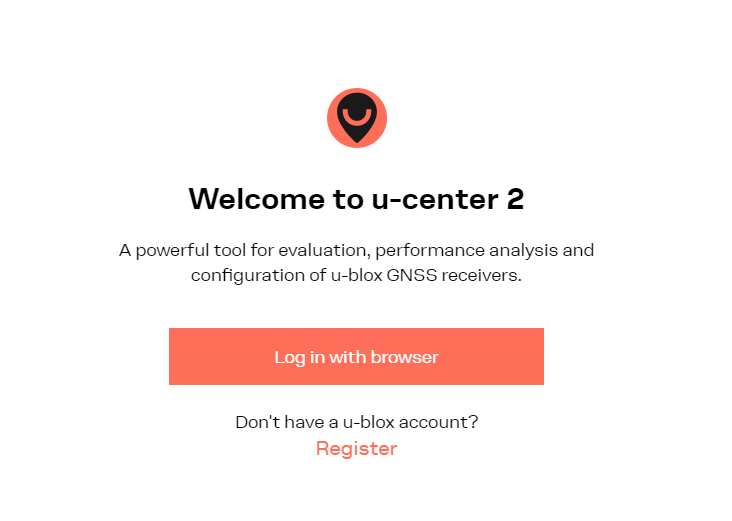
Для первого входа в систему требуется подключение к интернету, но после этого... u-center Запуск 2 начался, в последующих сессиях его можно использовать в автономном режиме.
- Подключите GNSS-антенну к приемнику. Для проверки работоспособности расположите антенну так, чтобы она находилась в открытом, ничем не загороженном месте и обеспечивала хороший обзор неба; в противном случае вы не сможете принимать спутниковые сигналы.
Подключите приемник к компьютеру с помощью USB-порта, обозначенного соответствующей маркировкой. POWER+GPS.

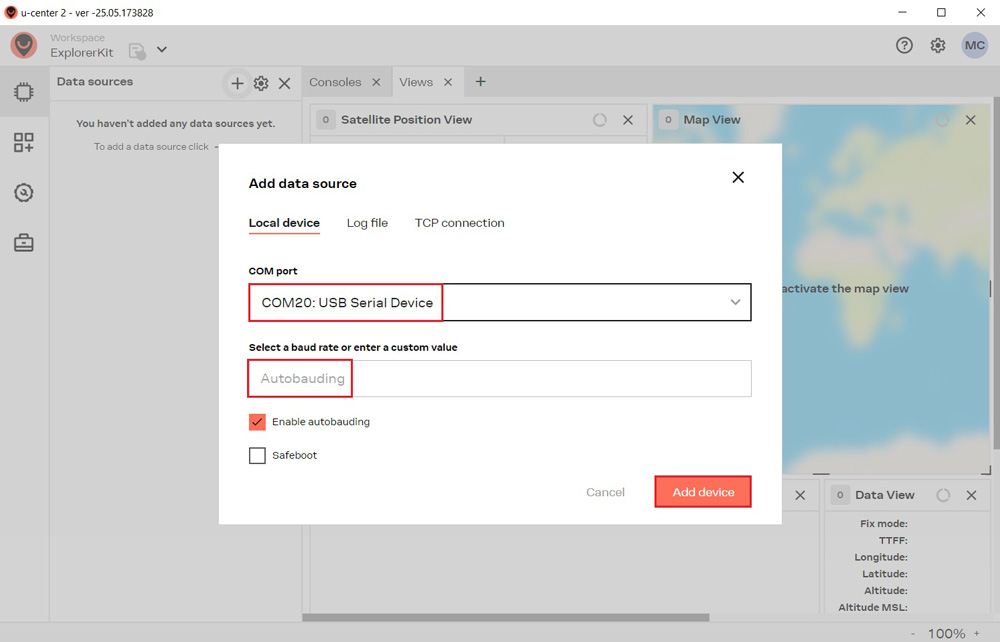
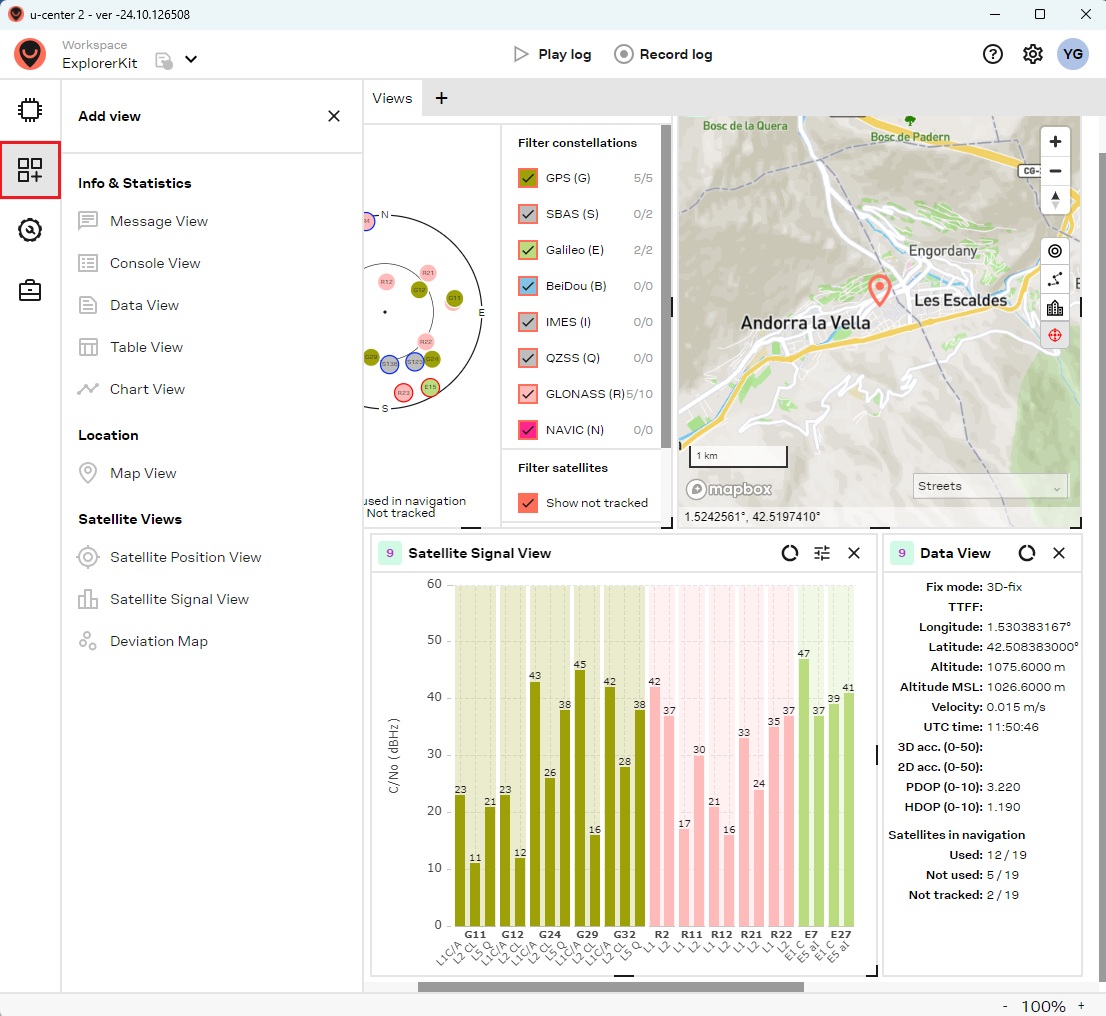
Нажмите Аппараты в левой панели меню, затем нажмите значок +Выберите устройство. COM-порт , а затем выбрать Автобаудирование для автоматического определения скорости передачи данных. Наконец, нажмите Добавить устройство.
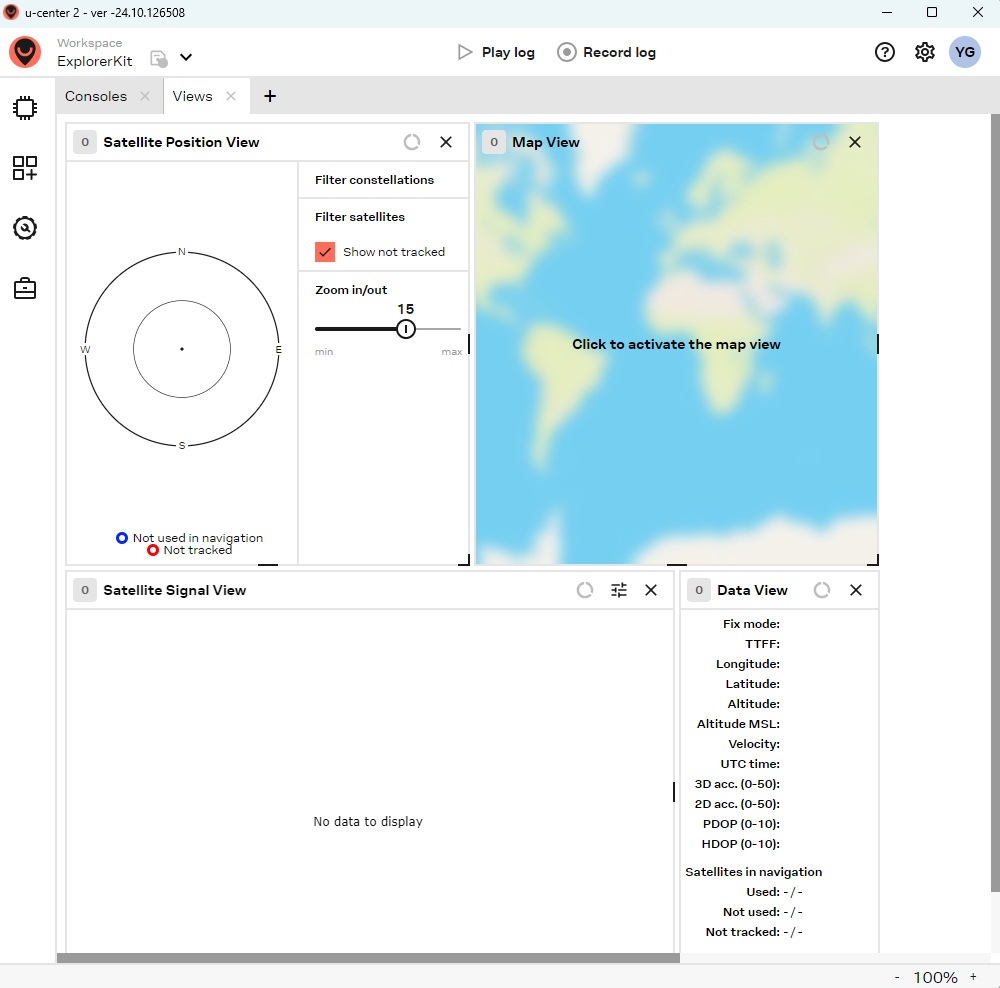
Чтобы добавить предпочитаемые вами виды, нажмите на кнопку. Добавить вид значок расположен в левой боковой панели меню.
Проверить версию прошивки
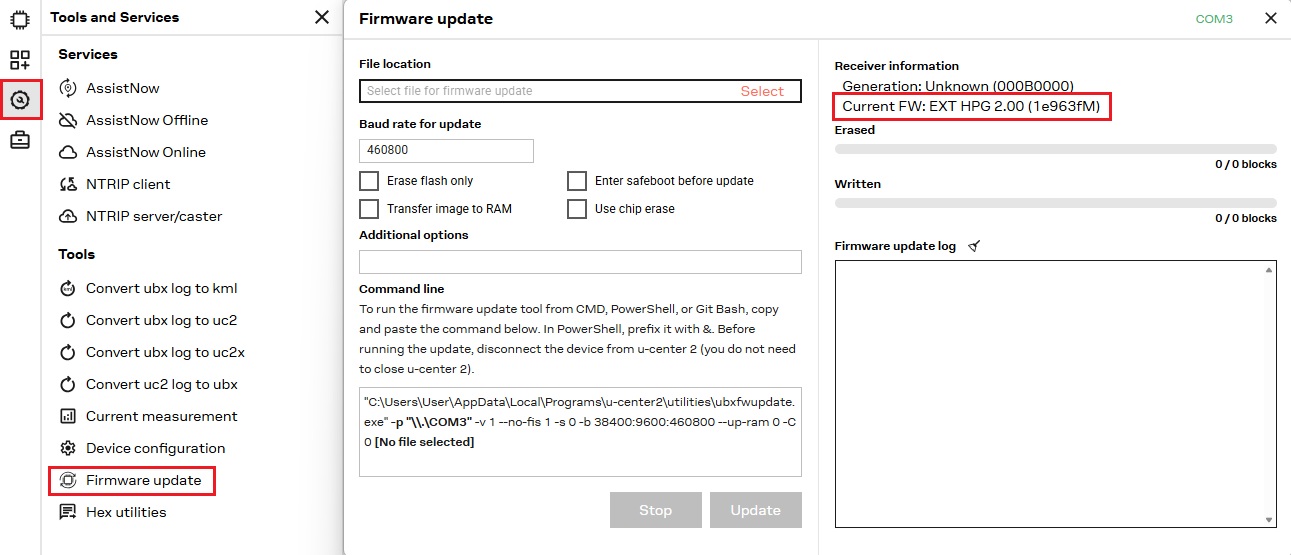
Чтобы проверить версию прошивки, перейдите по ссылке: Инструменты и службы > Обновление микропрограммыТекущая версия прошивки отображается в разделе Информация о приемнике.
Шаг B: Настройка приемника
Чтобы помочь вам в настройке ресивера ZED-X20, мы подготовили несколько примеров конфигурационных файлов.
Загрузить файл конфигурации
Найдите в таблице ниже файл конфигурации, наиболее подходящий для требований вашего проекта, и нажмите, чтобы загрузить его на свой компьютер. Эти файлы конфигурации основаны на версии прошивки 2.11. Перед загрузкой файла конфигурации выполните шаг 8, описанный выше, чтобы проверьте версию прошивкии при необходимости обновите его.
| Конфигурация | Файл |
|---|---|
Система исчисленияОписание Это позволит настроить ваш приемник как базовую станцию в режиме Survey-in с точностью 2.5 м и временем отклика 60 с. Начиная с конфигурации ZED-X20P по умолчанию. Обеспечьте высокую точность:
| Base_2.11 |
Rover 1Hz Описание Это настроит ваш приемник как rover с частотой обновления 1 Гц. Начиная со стандартной конфигурации ZED-X20P. Обеспечьте высокую точность:
| Rover_1Hz_2.11 |
Rover 25Hz Описание Это настроит ваш приемник как rover с частотой обновления 25 Гц. Начиная с Rover Конфигурация 1 Гц. Отключить на USB NAV-PVT и RXM-COR:
| Rover_25Hz_2.11 |
Rover 1 Гц + Galileo HAS корректировки Описание Это настроит ваш приемник как rover с частотой обновления 1 Гц, включая Galileo HAS исправления. Начиная с Rover Конфигурация 1 Гц. Отключить на USB NAV-PVT и RXM-COR:
| Rover_1Hz_GAL_HAS_2.11 |
Rover 1 Гц + отправка сообщений NMEA через Bluetooth, BLE или radio плагинОписание Эта конфигурация позволяет вам подключать приемник к вашему мобильному устройству через Bluetooth, BLE или использовать radio и другие коммуникационные плагины на сокете XBee. От rover Конфигурация 1 Гц. Отключить на USB NAV-PVT и RXM-COR:
| Rover_1Hz_plugin_2.11 |
Rover 1 Гц + отправка сообщений GGA в сети 4G NTRIP плагинОписание Этот файл конфигурации позволяет подключаться к NTRIP клиент с точками монтирования VRS. От rover Конфигурация 1 Гц. Отключить на USB NAV-PVT и RXM-COR:
| Rover_1Hz_4G_2.11 |
Постобработка исходных данных (PPK) при 1 ГцОписание Этот конфигурационный файл позволяет выводить необработанные данные. От rover Конфигурация 1 Гц. Отключить на USB NAV-PVT и RXM-COR:
| PPK_2.11 |
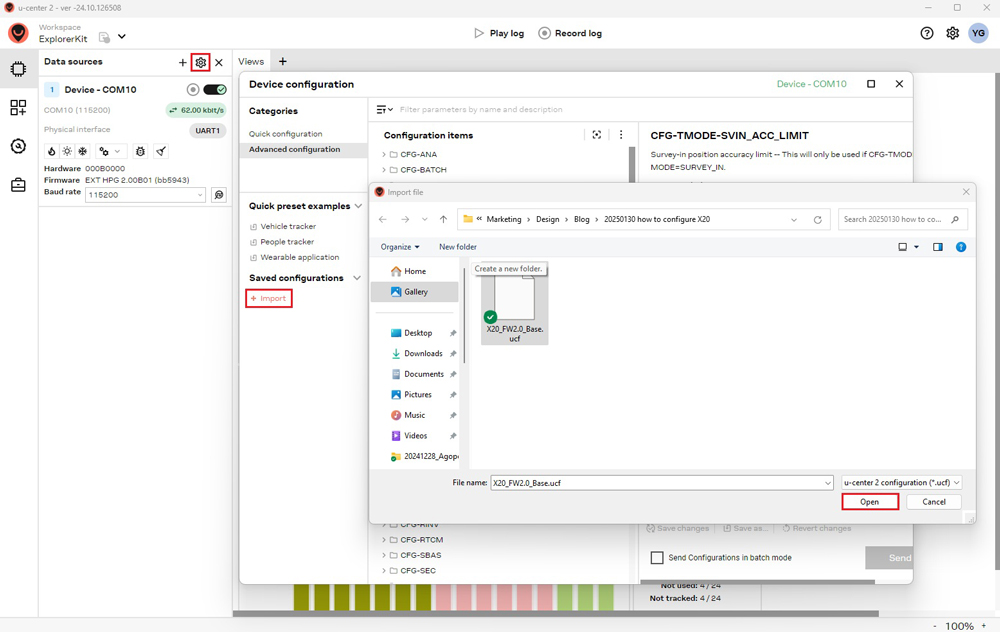
В строке меню нажмите на значок шестеренки, чтобы открыть Конфигурация устройства, Под Сохраненные конфигурации, нажмите +ИмпортВыберите файл конфигурации и нажмите Открыто импортировать это.
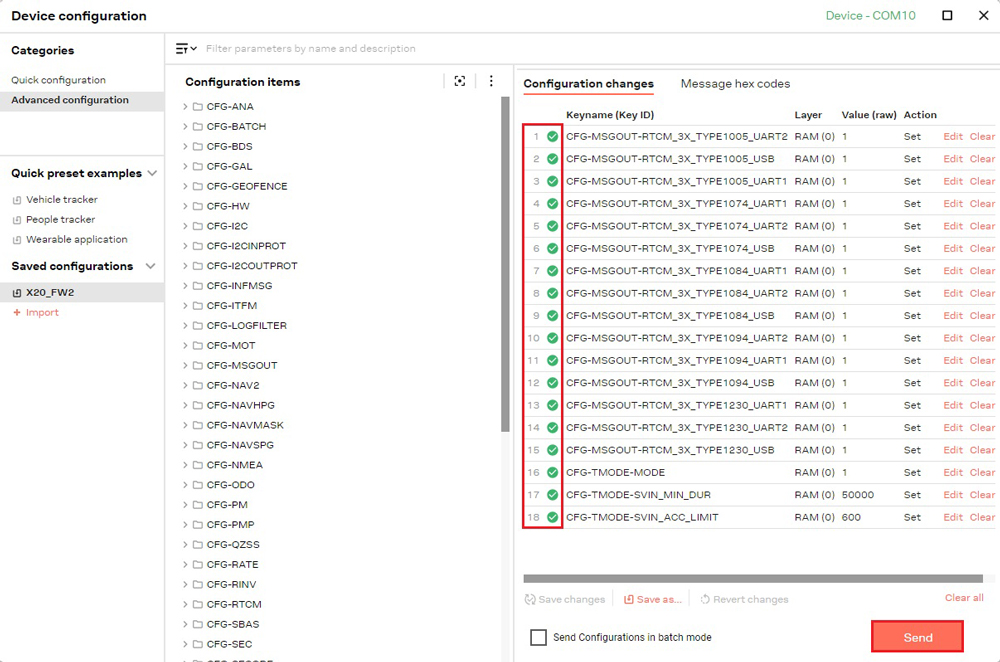
Нажмите ОтправитьПод этим появится зеленая галочка. Изменения конфигурации для подтверждения действия.
Шаг C: Получение RTK-коррекций
Для достижения точности на уровне сантиметров с помощью GNSS-приемников необходимы RTK-коррекции. Получить их можно двумя способами:
- NTRIP исправительная служба (самый простой вариант)Этот метод требует лишь rover Приёмник и доступ к службе коррекции, что устраняет необходимость в выделенной базовой станции.
- База-Rover установка: В этой конфигурации вы управляете локальной базовой станцией, которая генерирует RTK-коррекции и передает их напрямую на rover.
NTRIP служба исправления
NTRIP (Networked Transport of RTCM via Internet Protocol) — это протокол для потоковой передачи данных GNSS через Интернет. Он позволяет передавать данные коррекции в реальном времени от опорной станции к... rover или пользовательское устройство.
Для получения учетных данных (адрес сервера, порт, имя пользователя и пароль) выполните поиск доступных учетных данных. Услуги коррекции RTK в вашей стране.
Подключение к caster Для корректирующих данных требуется либо UBX-NAV-PVT or Сообщения NMEA GGA будет включено. Если вы загрузите наш Rover файл конфигурацииЭтот шаг не обязателен.
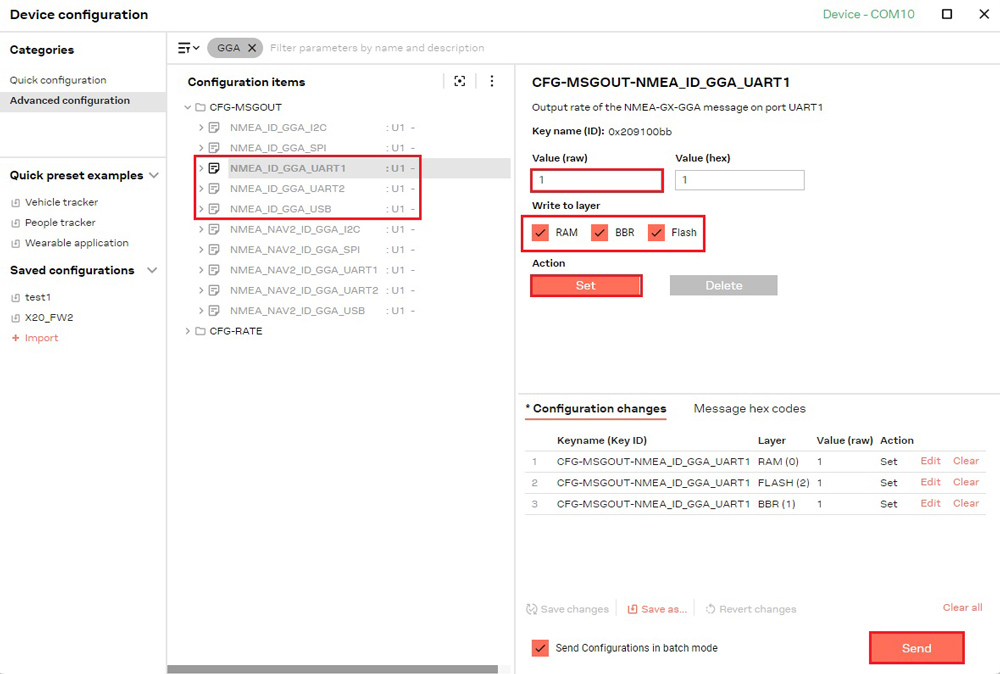
Перейдите в Инструменты и сервисы > Сервисы > NTRIPВведите имя хоста (или IP-адрес), порт, имя пользователя и пароль для NTRIP caster. Нажмите Сохранить и получить Чтобы получить список доступных точек монтирования, выберите одну и нажмите кнопку. Объединяйтесь.
Вы также можете подключиться к NTRIP с помощью мобильного устройства — удобный вариант для полевых исследований. Подробнее см. наше руководство: Как использовать GPS с точностью до сантиметра с любым приложением для Android (имитация местоположения).
Вы также можете подключиться к NTRIP Исправления можно внести с помощью любого из перечисленных ниже плагинов для обмена сообщениями. Для получения более подробной информации обратитесь к руководству пользователя каждого продукта.
- Акция!
 Plugins
4G NTRIP Master
156,00€ Этот продукт имеет несколько вариантов. Опции можно выбрать на странице товара. - Акция!Сделано в ЕвропеPlugins
Ethernet NTRIP Master
175,00€Первоначальная цена составляла: 175,00 евро.156,00€Текущая цена: 156,00 евро. -
Основание-Rover исправления
БазаRover Для настройки требуется два RTK-приемника: один сконфигурирован как базовый, который отправляет корректирующие данные через radio модуль к другому приемнику, настроенному как RoverВ качестве альтернативы вы можете использовать один из наших предварительно настроенных вариантов. Базовая станция GNSS RTK и rover комплекты.
-
- Plugins
Radio module eXtra Long Range (XLR)
161,00€ Этот продукт имеет несколько вариантов. Опции можно выбрать на странице товара. - Plugins
Radio module Long Range (LR)
101,00€ Этот продукт имеет несколько вариантов. Опции можно выбрать на странице товара. -
Расширенная функциональность
Обновление прошивки
- В некоторых случаях может потребоваться обновление версии прошивки:
- Модуль ZED-X20P: Если версия прошивки ниже 2.10 (по состоянию на 20 мая 2026 г.), требуется обновление.
- Модуль ZED-X20D: Если версия прошивки ниже 2.00 (1 июля 2026 г.), требуется обновление.
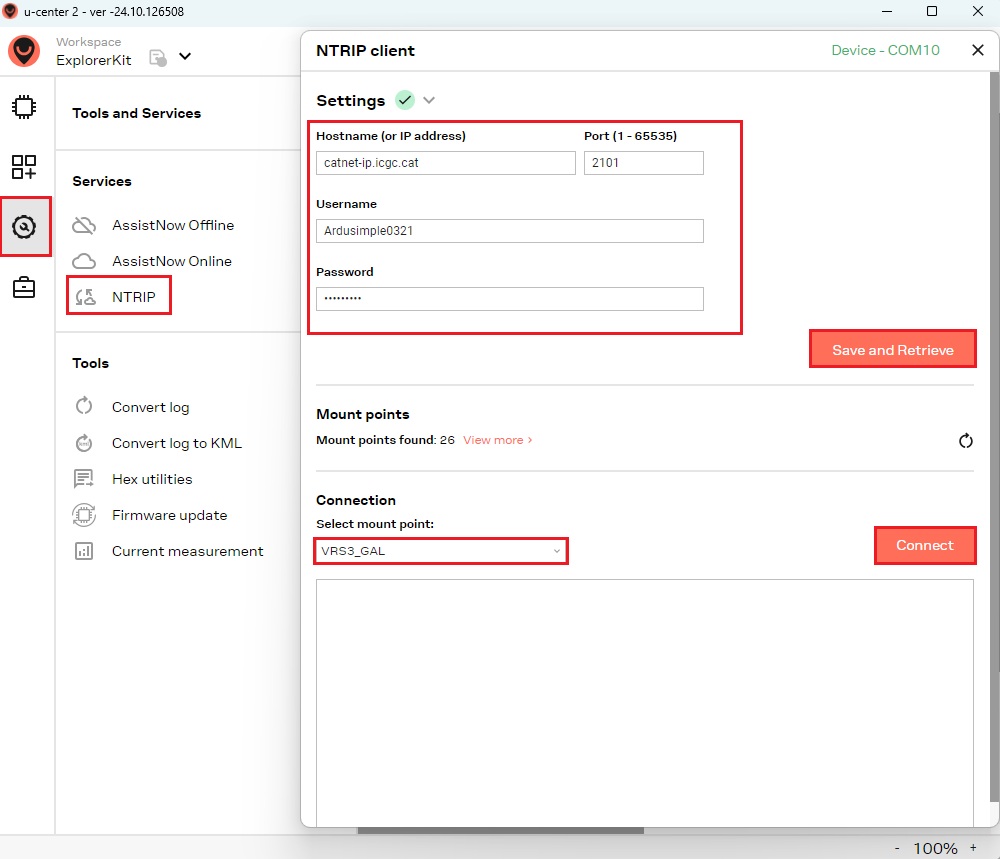
- Загрузите последнюю версию прошивки для вашего ресивера, выберите файл на вашем диске и нажмите Обновление ПО.
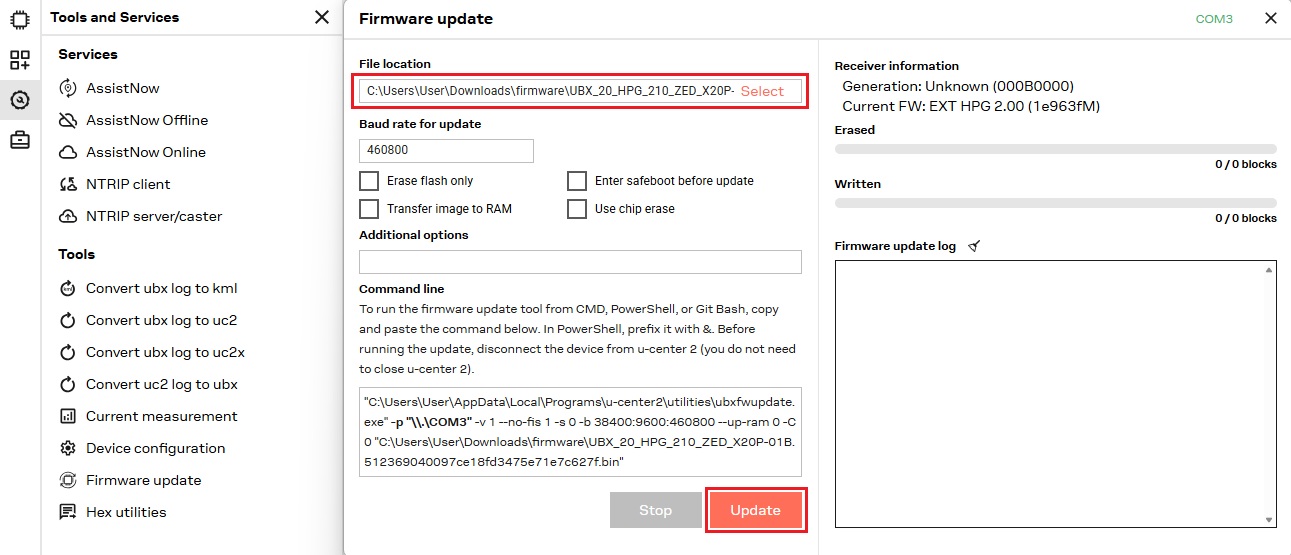
После завершения процесса, Обновление прошивки завершено. появится сообщение.
Индивидуальная конфигурация
Если вы хотите создать пользовательскую конфигурацию для приемника или включить/отключить определенные сообщения, следующие шаги помогут вам в этом процессе:
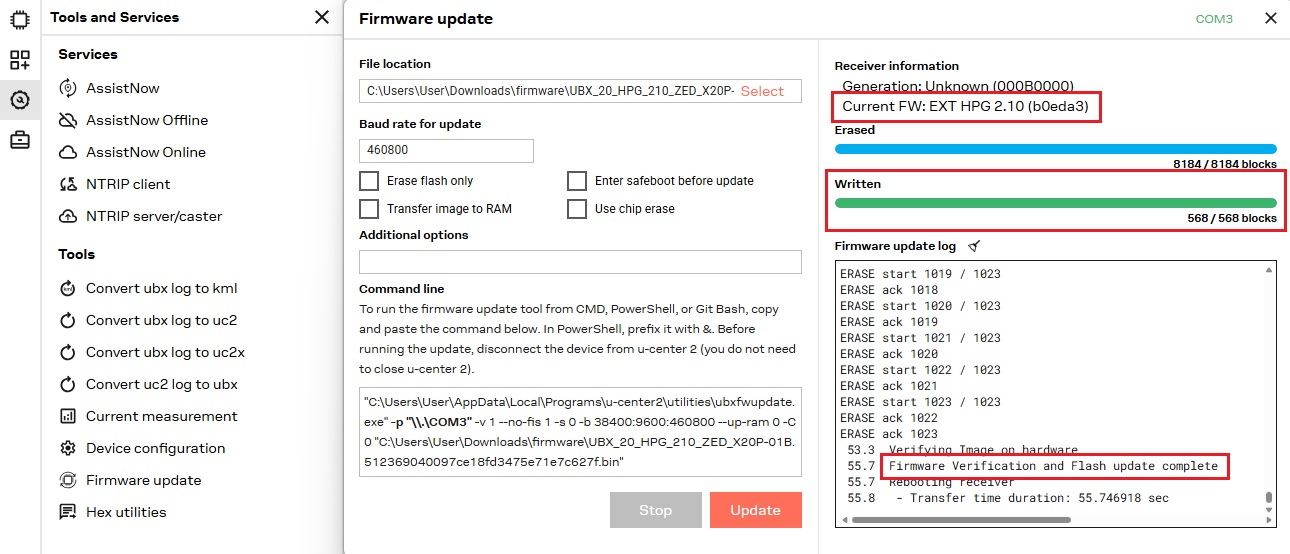
Выберите параметры конфигурации, которые необходимо изменить. После корректировки значений выберите слои, в которые должны быть записаны изменения. Для временных изменений выберите Оперативная память (Настройки будут потеряны после перезагрузки устройства). Чтобы сохранить изменения навсегда, выберите ОЗУ, BBR и флэш-память.
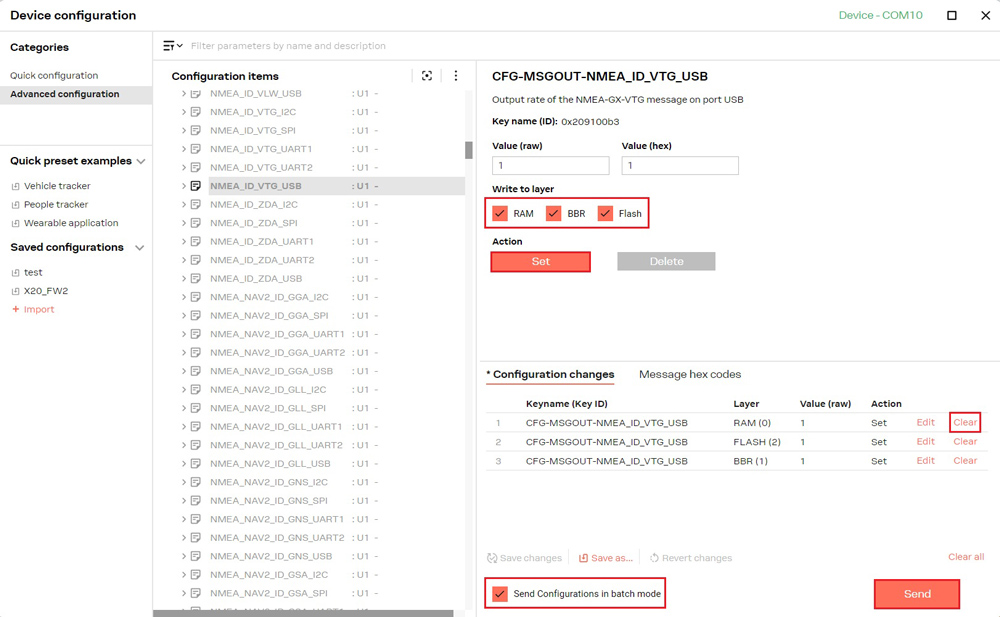
- Нажмите ПоставьтеПредмет, его значение и выбранные слои будут добавлены в Список изменений конфигурации.
- Повторите шаги с 8 по 9, чтобы составить список изменений конфигурации.
- Обзор список изменений для отправки на устройство. Чтобы изменить порядок, перетащите элемент в новое положение в списке изменений конфигурации. Чтобы удалить элемент, выберите «Очистить». По умолчанию каждое свойство отправляется как отдельное сообщение UBX. Выбор Отправка конфигурации в пакетном режиме. объединяет все свойства каждого слоя в одно сообщение UBX, что уменьшает общее количество сообщений и ускоряет передачу.
- Нажмите Отправить чтобы применить изменения к вашему устройству.
- Чтобы спасти текущий список изменений в качестве предустановки нажмите Сохранить как… — затем оно появится в Сохраненные конфигурации.
Создайте собственный конфигурационный файл.
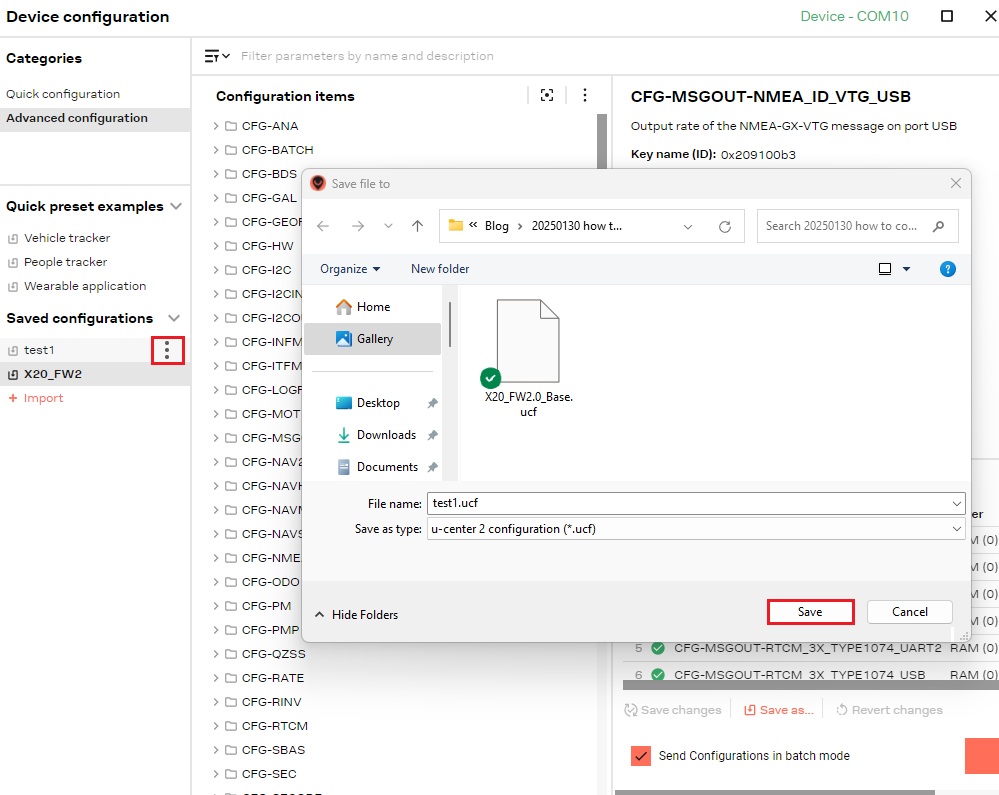
Конфигурацию можно экспортировать локально. файл .ucfчто облегчает использование с другими приемниками.
- Выберите желаемую конфигурацию, нажмите кнопку. Значок с тремя точкамиИ выберите ЭкспортироватьВыберите папку назначения и имя файла, затем нажмите СохраненоЭкспортированный файл .ucf будет сохранен в указанную папку.
Включите Galileo HAS
Galileo Служба высокой точности (HAS) Это бесплатный сервис, который повышает точность позиционирования GNSS примерно с 1–2 метров до приблизительно 20 сантиметры В благоприятных условиях. Он передает исправления напрямую через Galileo Спутникичто устраняет необходимость в локальной базовой станции или платной подписке — идеально подходит для удаленных объектов. районы без интернета или radio инфраструктура связи.
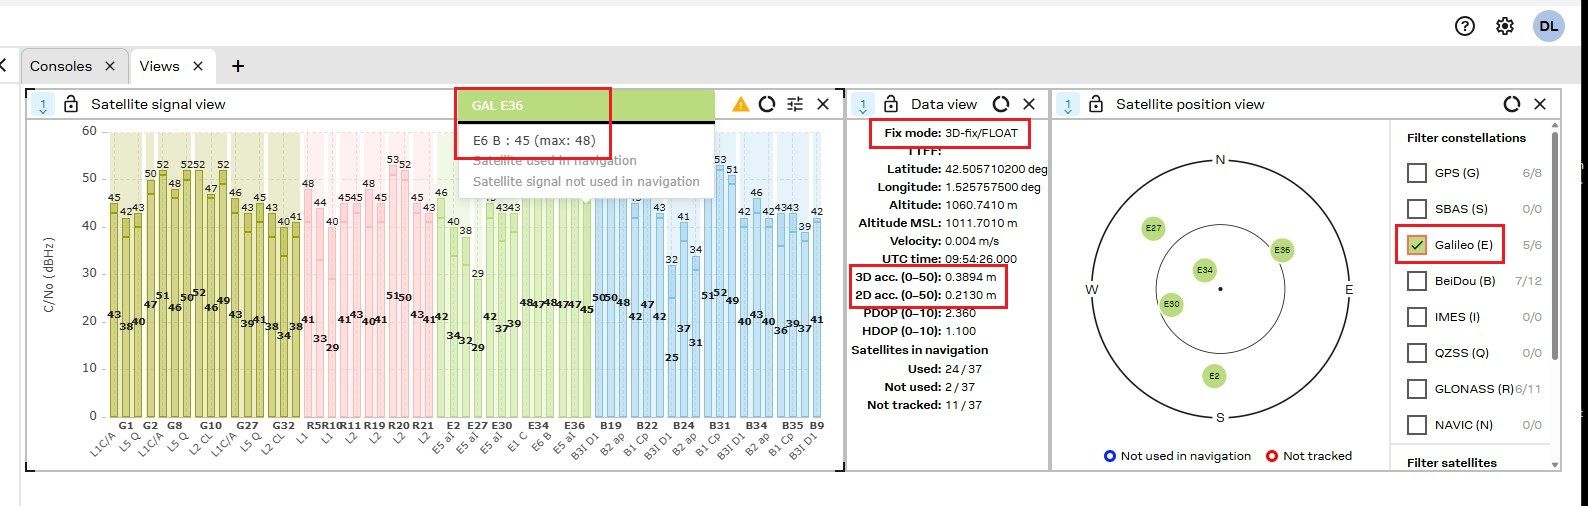
Начиная с версия прошивки 2.10, Galileo HAS Появляются исправления для u-blox модуль X20P. Включить Galileo HAS Для обеспечения функциональности, пожалуйста, выполните действия, описанные ниже.
- Убедитесь, что на вашем модуле установлена прошивка версии 2.10 или более поздней. Если нет, обновите ее до последней версии, следуя инструкциям. Обновление прошивки раздел этого руководства.
- Загрузите Rover 1 Гц с Galileo HAS корректировки конфигурационный файл, следуя инструкциям в Загрузить файл конфигурации раздел этого руководства.
- После загрузки конфигурации, NTRIP Функциональность перестанет работать. Однако она не требуется, пока приемник принимает сигнал. Galileo Спутники с сигнал E6-BЭти спутники будут передавать поправки HAS на приемник, повышая точность до дециметрового уровня (обозначается символом). Тип фиксации RTK Float).
Конфигурация курса (ZED-X20D)
Следующий раздел предназначен исключительно для пользователей simpleRTK 4 Dual оснащен u-blox Модуль ZED-X20DЭто не относится к пользователям simpleRTK 4 Optimum с модулем ZED-X20P.
Следуйте этому руководству по установке двух антенн, чтобы получить точные данные о курсе. u-blox Модуль ZED-X20D.
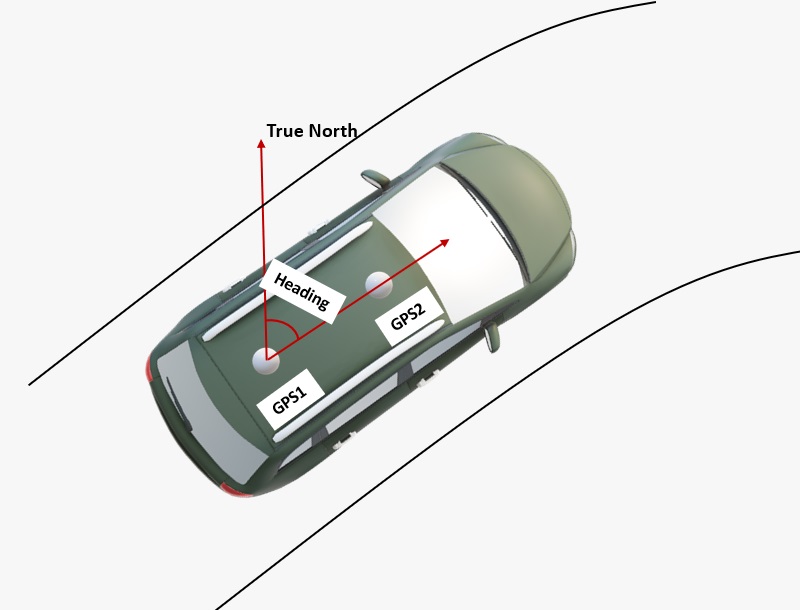
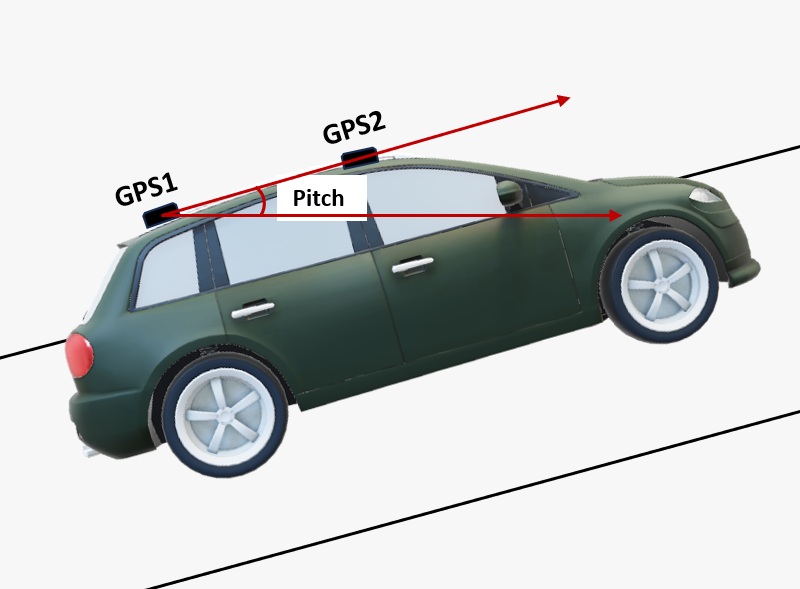
- Выходной сигнал курса представляет собой угол по часовой стрелке от истинного севера до вектора, определяемого базовой линией, проходящей от главной антенны (обозначенной как GPS1 на плате) до подчиненной антенны (обозначенной как GPS2). Угол тангажа обозначает наклон транспортного средства или дрона относительно горизонтальной плоскости.
- По умолчанию антенны должны быть установлены продольно вдоль оси транспортного средства, при этом основная антенна (обозначенная как GPS1) должна располагаться сзади.
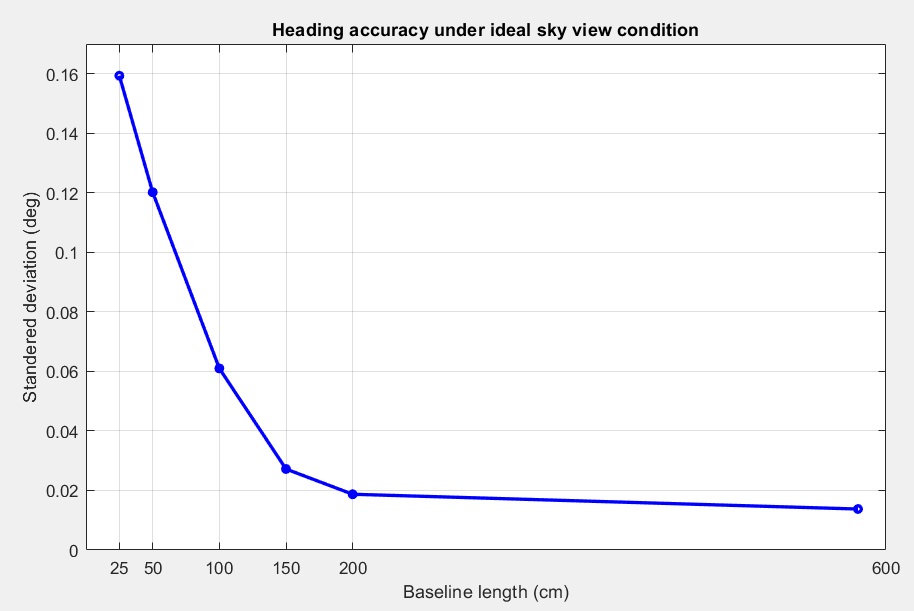
Точность определения курса зависит от расстояния между антеннами — чем длиннее базовая линия, тем выше точность. Для точности до градуса обычно требуется базовая линия в 1 метр, хотя это не всегда практично для многих транспортных средств. При качественной настройке 0.5 метра также могут дать хорошие результаты, в то время как 0.3 метра тоже подойдут, но могут привести к более шумному сигналу.
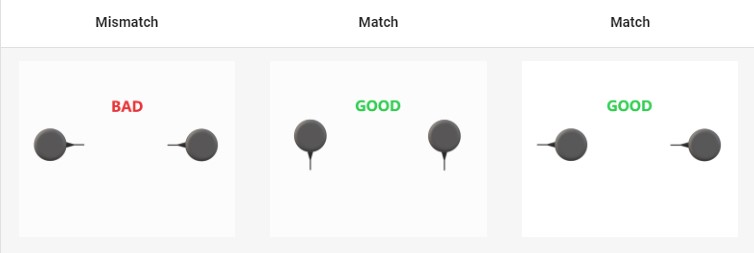
- Для оптимальной работы обе GNSS-антенны должны быть идентичными и ориентированы одинаково относительно друг друга — например, кабели антенн должны выходить с одной и той же стороны на каждом устройстве. Это обеспечивает правильное выравнивание фазовых центров радиочастот, что крайне важно для точности определения курса (следует отметить, что фактический фазовый центр радиочастот часто смещен относительно физического центра антенны). Кроме того, для достижения наилучших результатов длина кабелей радиочастот для обеих антенн должна быть одинаковой.
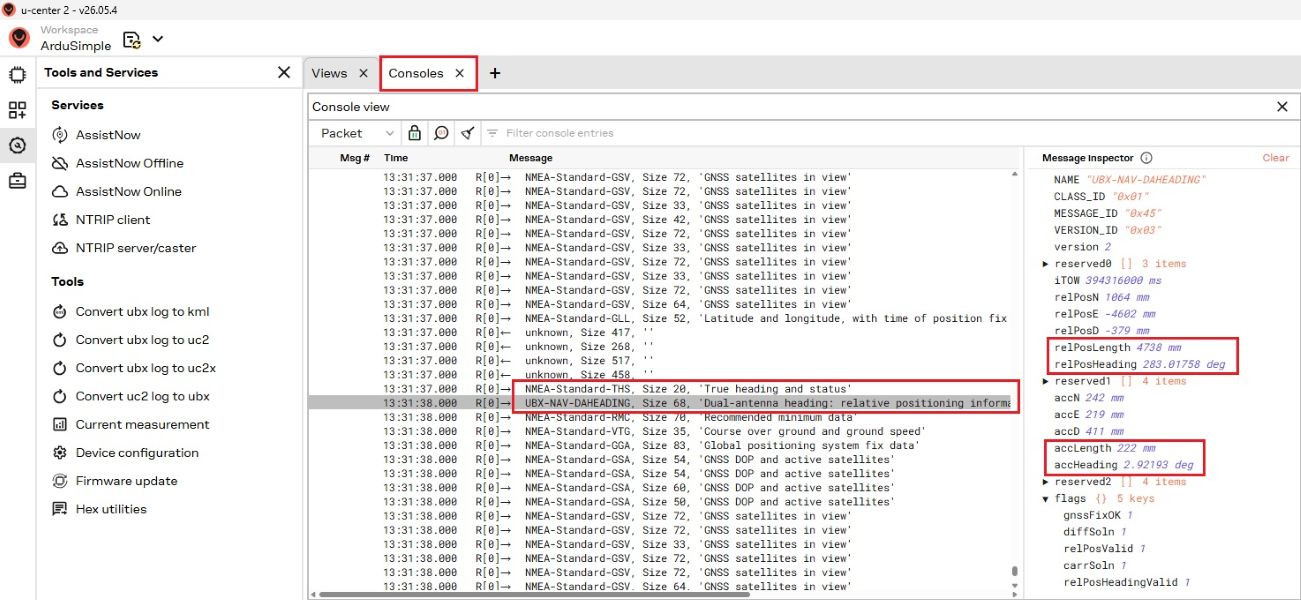
Вся информация о направлении движения, включая вектор положения, направление от антенны 1 к антенне 2 и соответствующие показатели точности, доступна в программе. UBX-NAV-DAHEADING сообщение. CFG-NAVSPGDAHEADING_OFFSET Параметр конфигурации позволяет задать итоговое значение заголовка, отображаемое в NMEA THS (истинный заголовок и статус) Сообщение должно отражать направление движения транспортного средства вперед, а не базовую линию антенны.
Записать файл журнала
Ваш сеанс работы с программным обеспечением u-center 2 может быть записан во время выполнения и воспроизведен в любое время для имитации полевых условий в целях отладки и тестирования.
- Нажмите Кнопка записи в журналВ появившемся диалоговом окне укажите местоположение файла, щелкнув по нему. Изменить и ввод желаемого имя файла журнала. Нажмите Запись журнала начать запись.
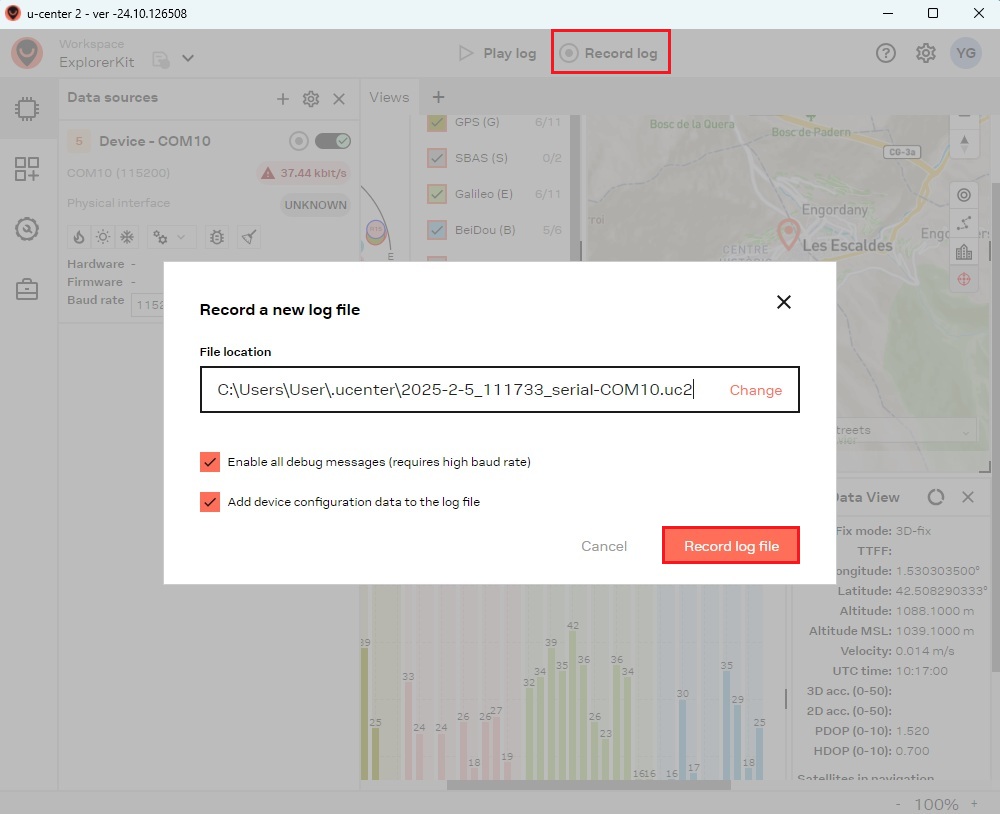
Нажмите Остановить запись в конце. Два файла журнала будет спасен: тот, у кого есть расширение .uc2 и один с расширение .ubx, файл .ubx для обратная совместимость Он не может использоваться напрямую в u-center 2, если используются устаревшие скрипты и более старые версии u-center. Только при использовании со скриптами и более старыми версиями u-center. файлы .uc2 можно воспроизвести u-центр 2.
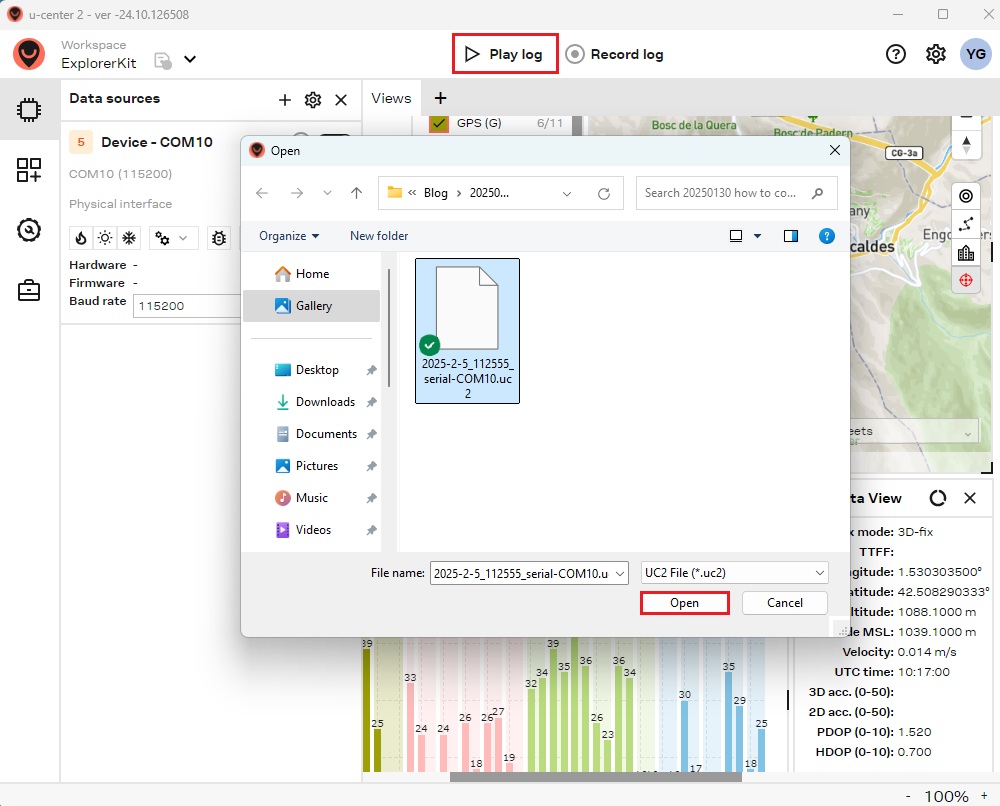
файл журнала воспроизведения
Чтобы воспроизвести существующий файл журнала, нажмите кнопку. Кнопка «Журнал воспроизведения», выберите журнальный файли нажмите Открыто.
Документация
Если вы опытный пользователь и ищете подробную информацию, пожалуйста, обратитесь к u-center 2 Руководство пользователя и Описание интерфейса ZED-X20.
- RTK4 Boards
Micro u-blox ZED-X20P
С 253,00€ Этот продукт имеет несколько вариантов. Опции можно выбрать на странице товара.